
qu'est ce que tu racontes ?
434 réponses à ce sujet


#431

beurre6666398
-

- Membres
-

- 383 messages
Habitué
Posté 16 novembre 2020 - 01:00
Je me suis amusé un peut. Concernant le ratio longueur largeur pour un robot a 4 roues non directionnelles tout terrains, de point d'appui à point d'appui. 1.3 semble idéal (100 de large, 130 de long) et un ration de 1.25 entre le diametre de roue et la longueur n'est pas mal (roue de 80 = 100mm de large) Le problème c'est la longueur de nos moteurs qui nique le game, et donc il faut adapater. Dans mon cas, il me faut 190mm entres les face avant des deux moteur pour les loger, j'ai un decalage de 30 par roues ce qui fait une largeur mini de 250mm et donc une longueur de 325mm.... Quand on le dessine ça fait très rectangulaire, alors que si on se base sur le ratio de "largeur = diametre des roues x1.25 & longueur = largeur x 1.3" on à quelques chose de plus armonieux.
Actuelement sur Explorer160 j'ai un ratio Lxl de..... 1.0416 et ça marche très bien !
Actuelement sur Explorer160 j'ai un ratio Lxl de..... 1.0416 et ça marche très bien !
#435
Deleted_User
-

- Membres
-
- 2 487 messages
Pilier du forum
Posté 17 novembre 2020 - 06:09
Normal au final mes roues sont grosse et si on prend la barre d'alu, ça fait donc 400 sur 280
J'ai pour moi un ratio convenable et il est pas prêt de se retourne en grippan un truc normalement car poids bien reparti aussi
J'ai trop hâte quoi !
Pour Noël je vais avoir un robot qui est gros un vrai 4x4 trop top
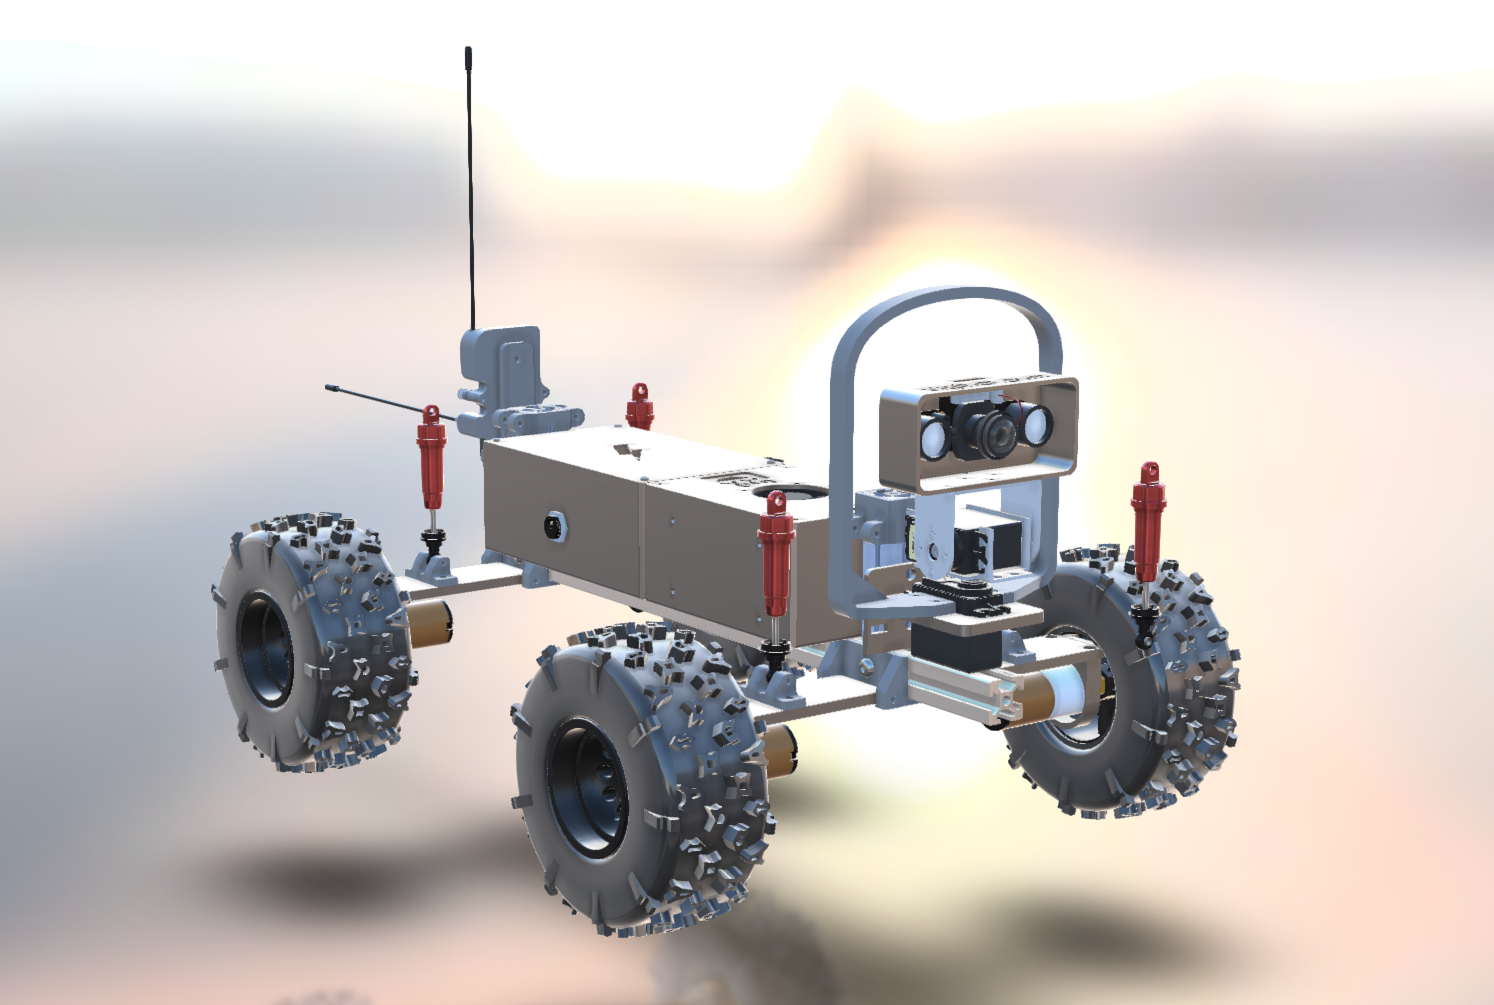
voila exactement ce que ca donnera
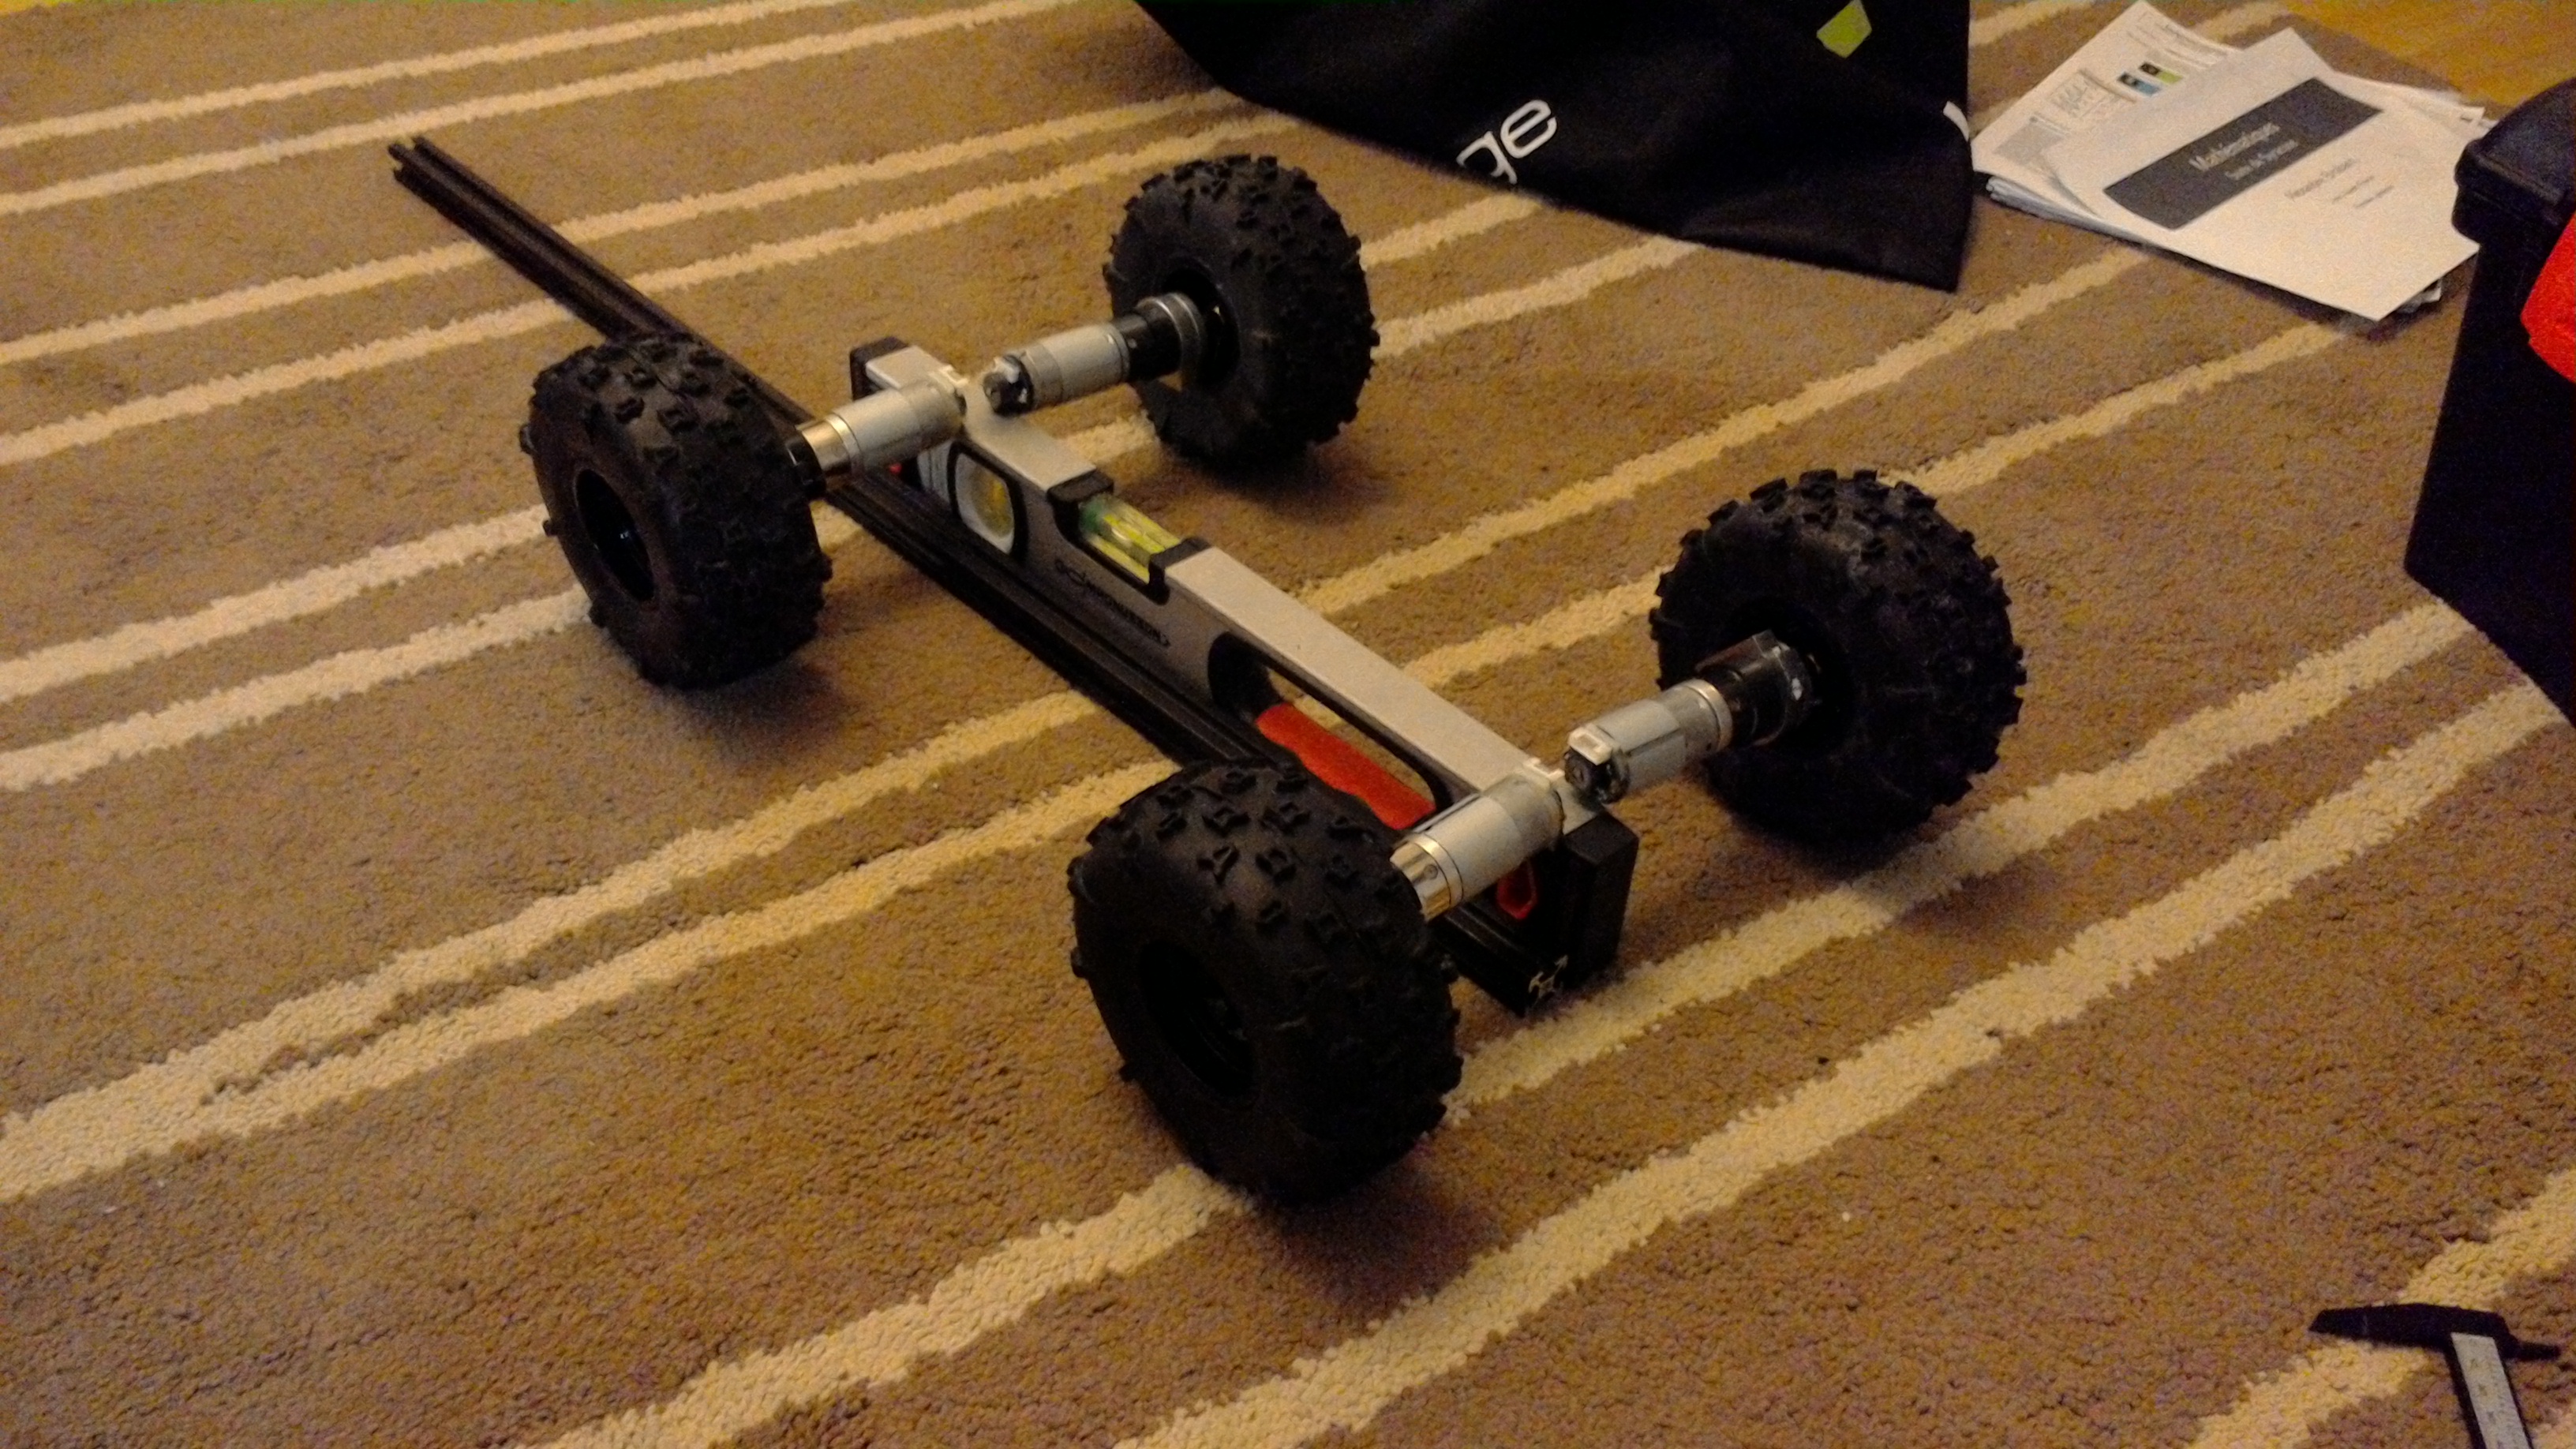
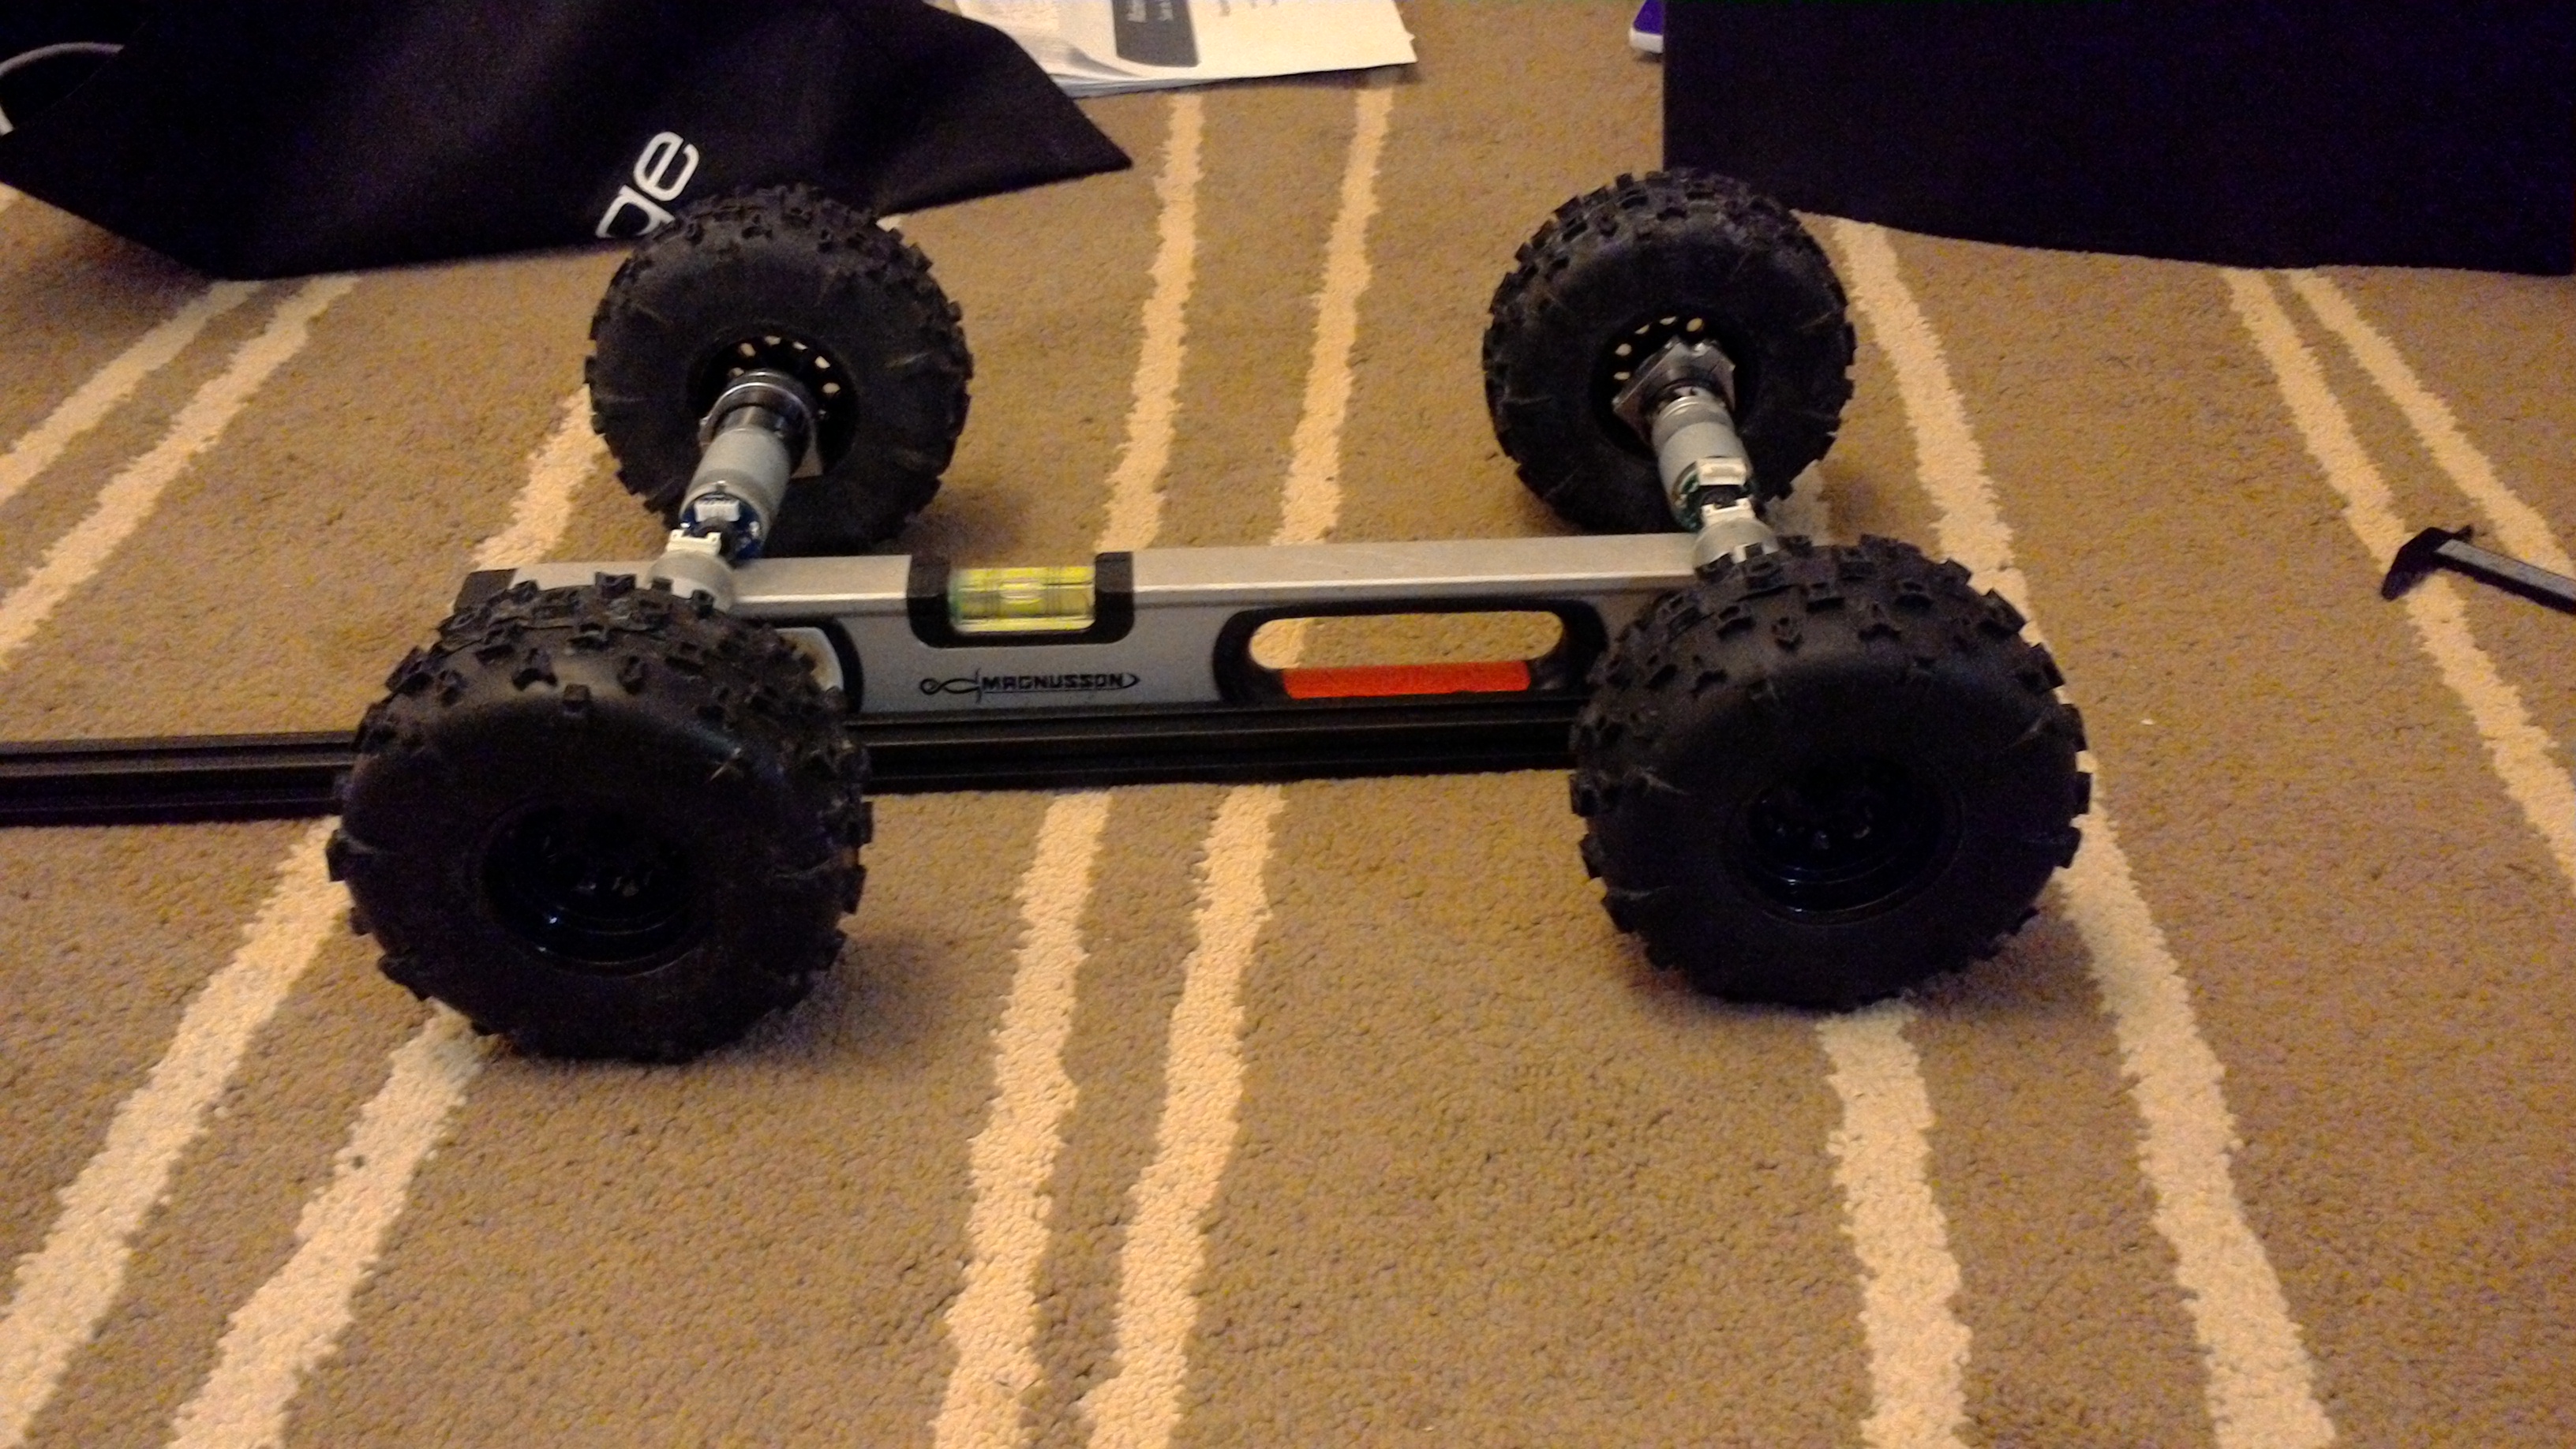
J'ai pour moi un ratio convenable et il est pas prêt de se retourne en grippan un truc normalement car poids bien reparti aussi
J'ai trop hâte quoi !
Pour Noël je vais avoir un robot qui est gros un vrai 4x4 trop top
voila exactement ce que ca donnera
Répondre à ce sujet


1 utilisateur(s) li(sen)t ce sujet
0 members, 1 guests, 0 anonymous users

