
C'est bô !

mars-attacks
Débuté par historicode97, nov. 12 2023 05:31
164 réponses à ce sujet


#86

Mike118
-
- Administrateur
-

- 12 868 messages
Staff Robot Maker
- Gender:Male
- Location:Anglet
- Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir
Posté 03 mai 2025 - 20:54
On les a super bien modélisé 
Si mon commentaire vous a plus laissez nous un avis ! 
Nouveau sur Robot Maker ?
Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope aux articles, à la boutique et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être !
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!
#87
pat92fr
-
- Membres
-
- 961 messages
Membre passionné
- Gender:Male
Posté 03 mai 2025 - 21:29
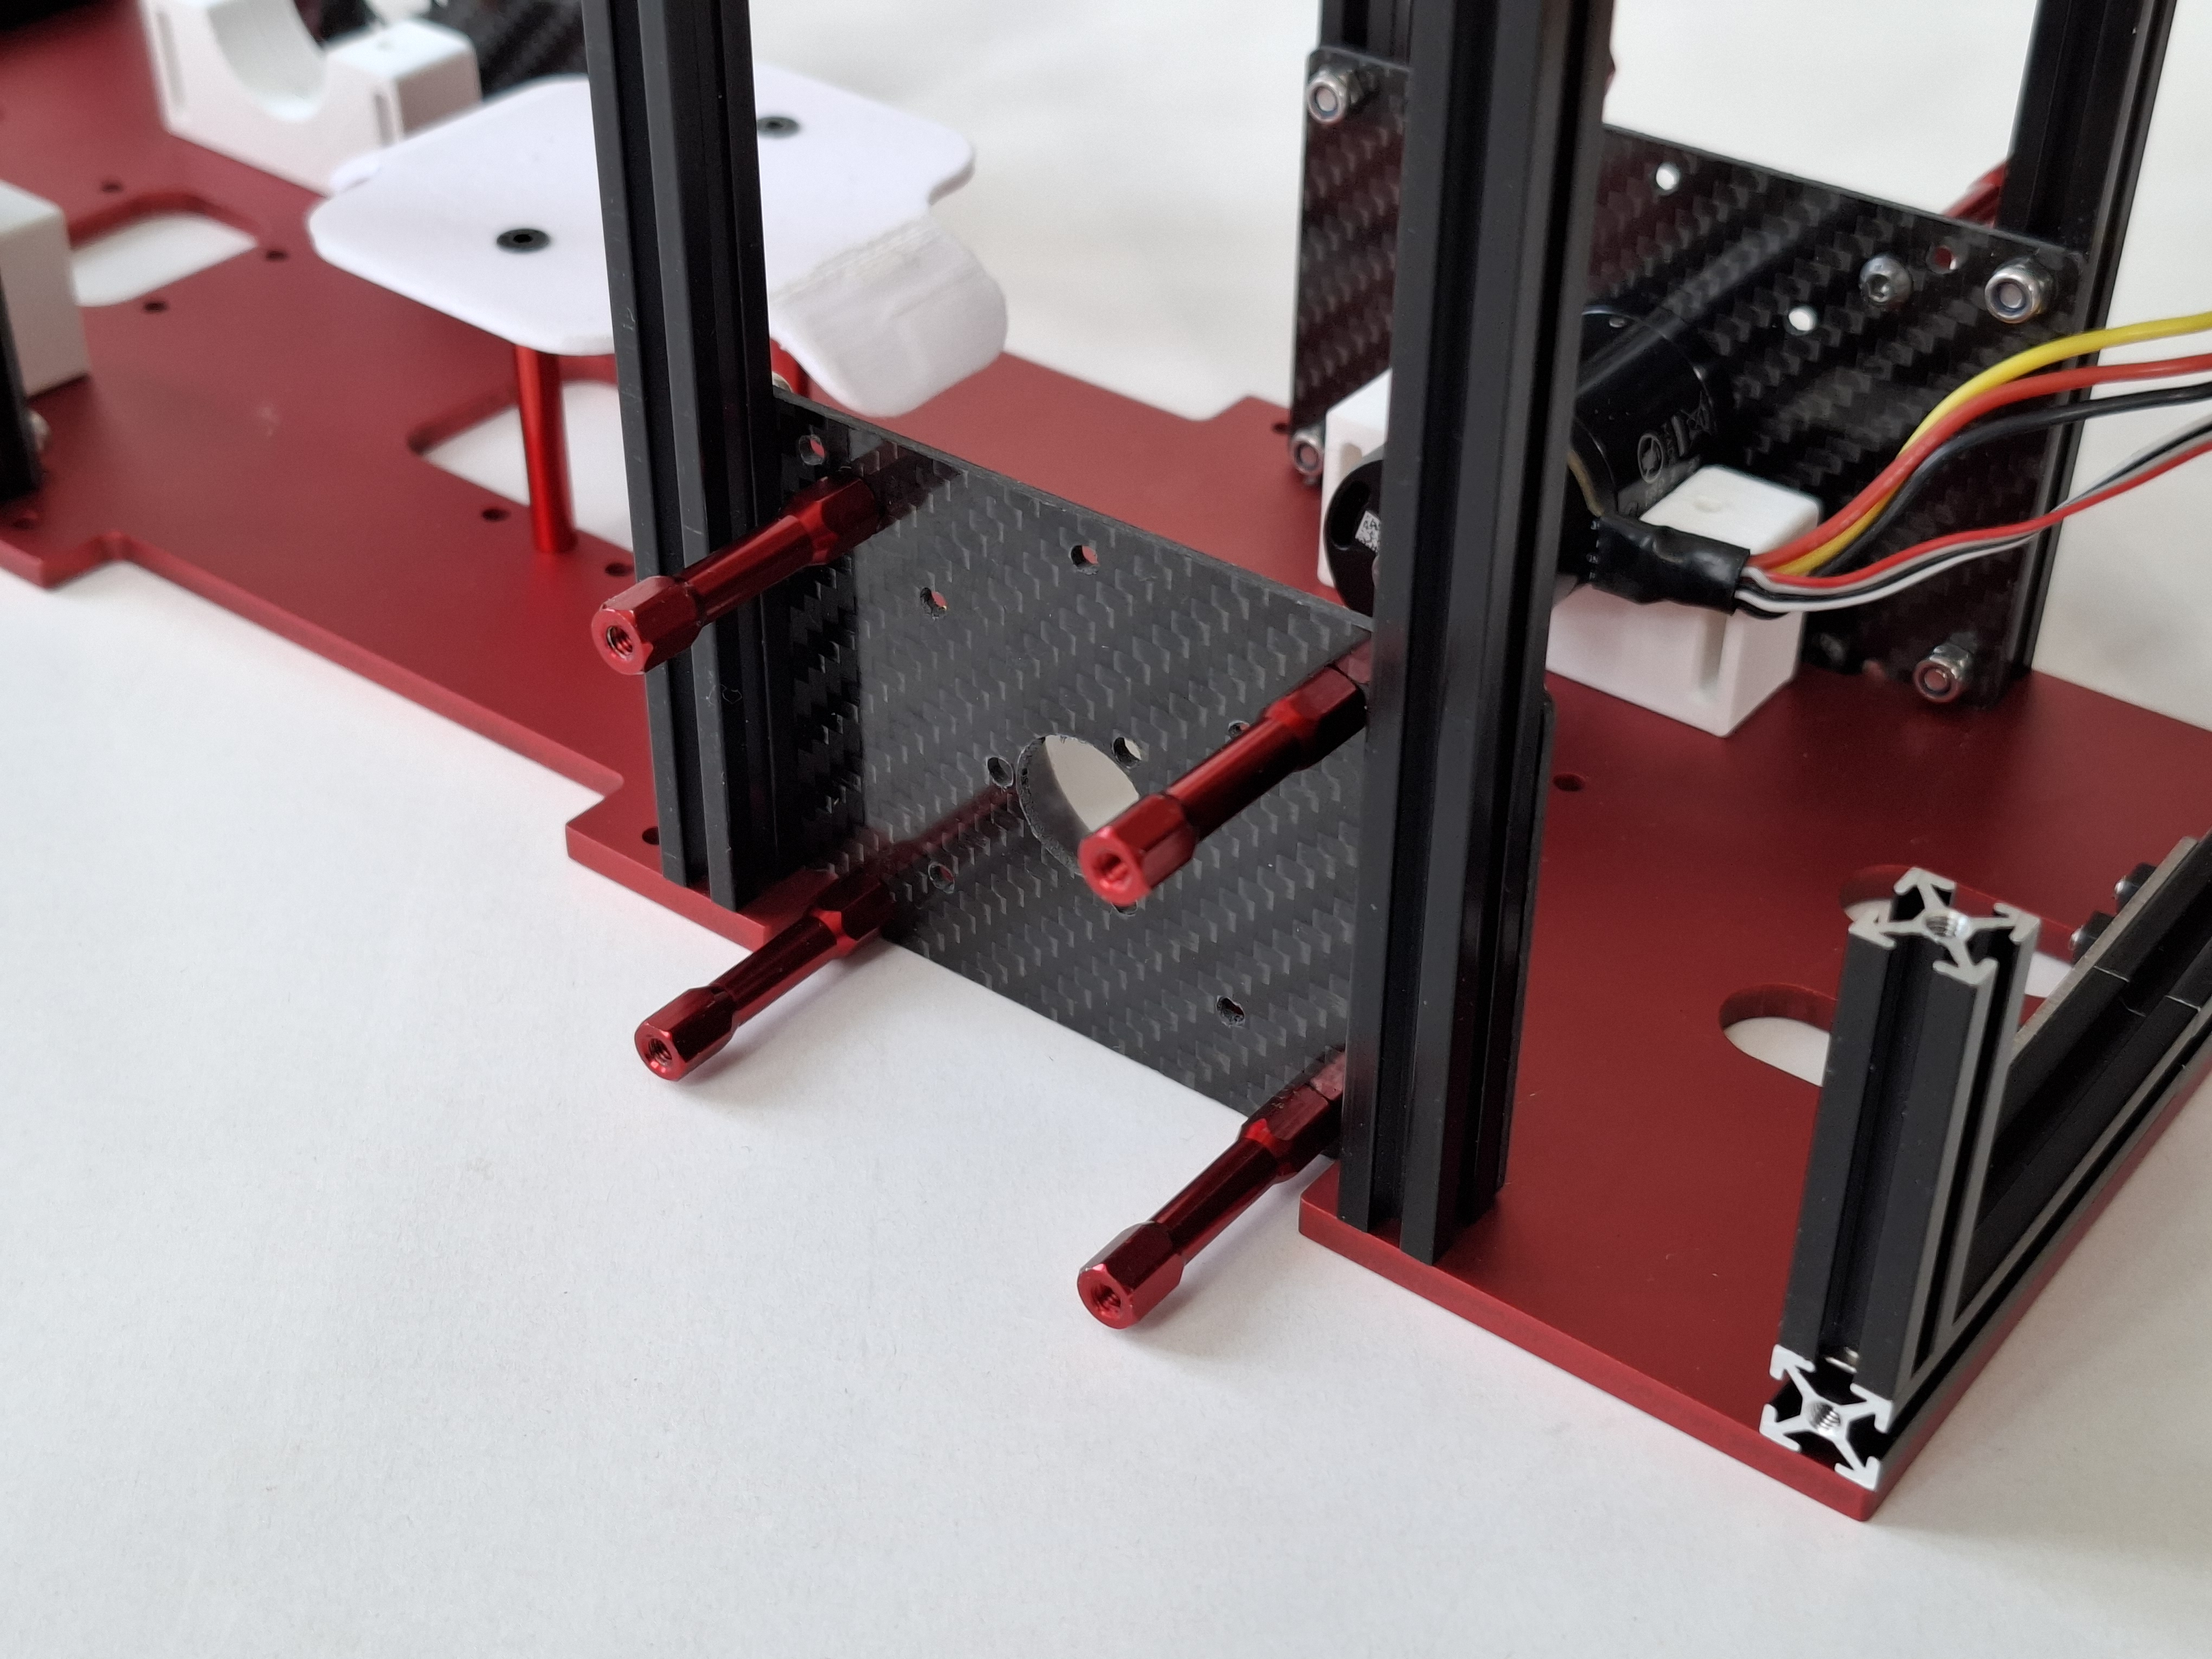
Plus de câbles !  Voie étroite, empattement long, essieux montés rigides.
 Je vous laisse imaginer le type de roues qu'on utilise ! Sans frein-filet, vis et écrous feront plus de tournées qu'un groupe de rock de renommée mondiale...
Voie étroite, empattement long, essieux montés rigides. Je vous laisse imaginer le type de roues qu'on utilise ! Sans frein-filet, vis et écrous feront plus de tournées qu'un groupe de rock de renommée mondiale...
#88
pat92fr
-
- Membres
-
- 961 messages
Membre passionné
- Gender:Male
Posté 03 mai 2025 - 23:49
Depuis l'année dernière, on a fait plein de petites cartes de type HUB pour propager l'alimentation (24V), le bus CAN et quelques GPIO.
Et toujours une Robomaster type A (STM32F4) pour le contrôle de la base roulante Mecanum.
Et toujours une Robomaster type A (STM32F4) pour le contrôle de la base roulante Mecanum.


#93
pat92fr
-
- Membres
-
- 961 messages
Membre passionné
- Gender:Male
Posté 04 mai 2025 - 11:00
Oui, d'autant plus que c'est le CTP "amazon", celui en 3 couches de bois pour faire de l'art plastique. Facile à découper au laser. Le rendu est sympa, c'est assez rigide, pour fixer les cordons et les composants internes (elec) et finalement économique. Je passe vite sur le dernier argument parce que certains de nos composants sont pas donnés. En général, je fais le proto du robot tout MakerBeam et plaqué avec ce CTP de 1.5 à 3mm. Franchement, c'est largement suffisant pour la coupe. L'alu et le carbone du robot final, c'est vraiment juste pour le plaisir de bricoler/usiner.
#94
__wix__
-

- Membres
- 103 messages
Membre
Posté 04 mai 2025 - 11:03
Petite note en passant sur la semelle: j'imagine que l'alu/evidements c'est pour alléger. Suivant les capacités des moteurs et du centrage général c'est souvent une bonne idée de faire une bonne vieille semelle acier bien lourde pour descendre le centre de gravité, ça aide la propu et la stabilité générale du robot.
#95
pat92fr
-
- Membres
-
- 961 messages
Membre passionné
- Gender:Male
Posté 04 mai 2025 - 11:11
Oui, merci du conseil. Le Cg le plus bas possible pour la stabilité.  Dans ce chassis, les quelques ouvertures permettent un accès aux ESC (bouton de calibration et d'attribution des ID CAN), à la cage des petits moteurs brushless (pour vérifier la température). L'ouverture centrale sert à installer un capteur d'odométrie (le petit Sparkfun qu'on voudrait tester, mais je pense qu'avec les vibrations du Mecanum, sa mise en oeuvre ne sera probablement pas concluante).
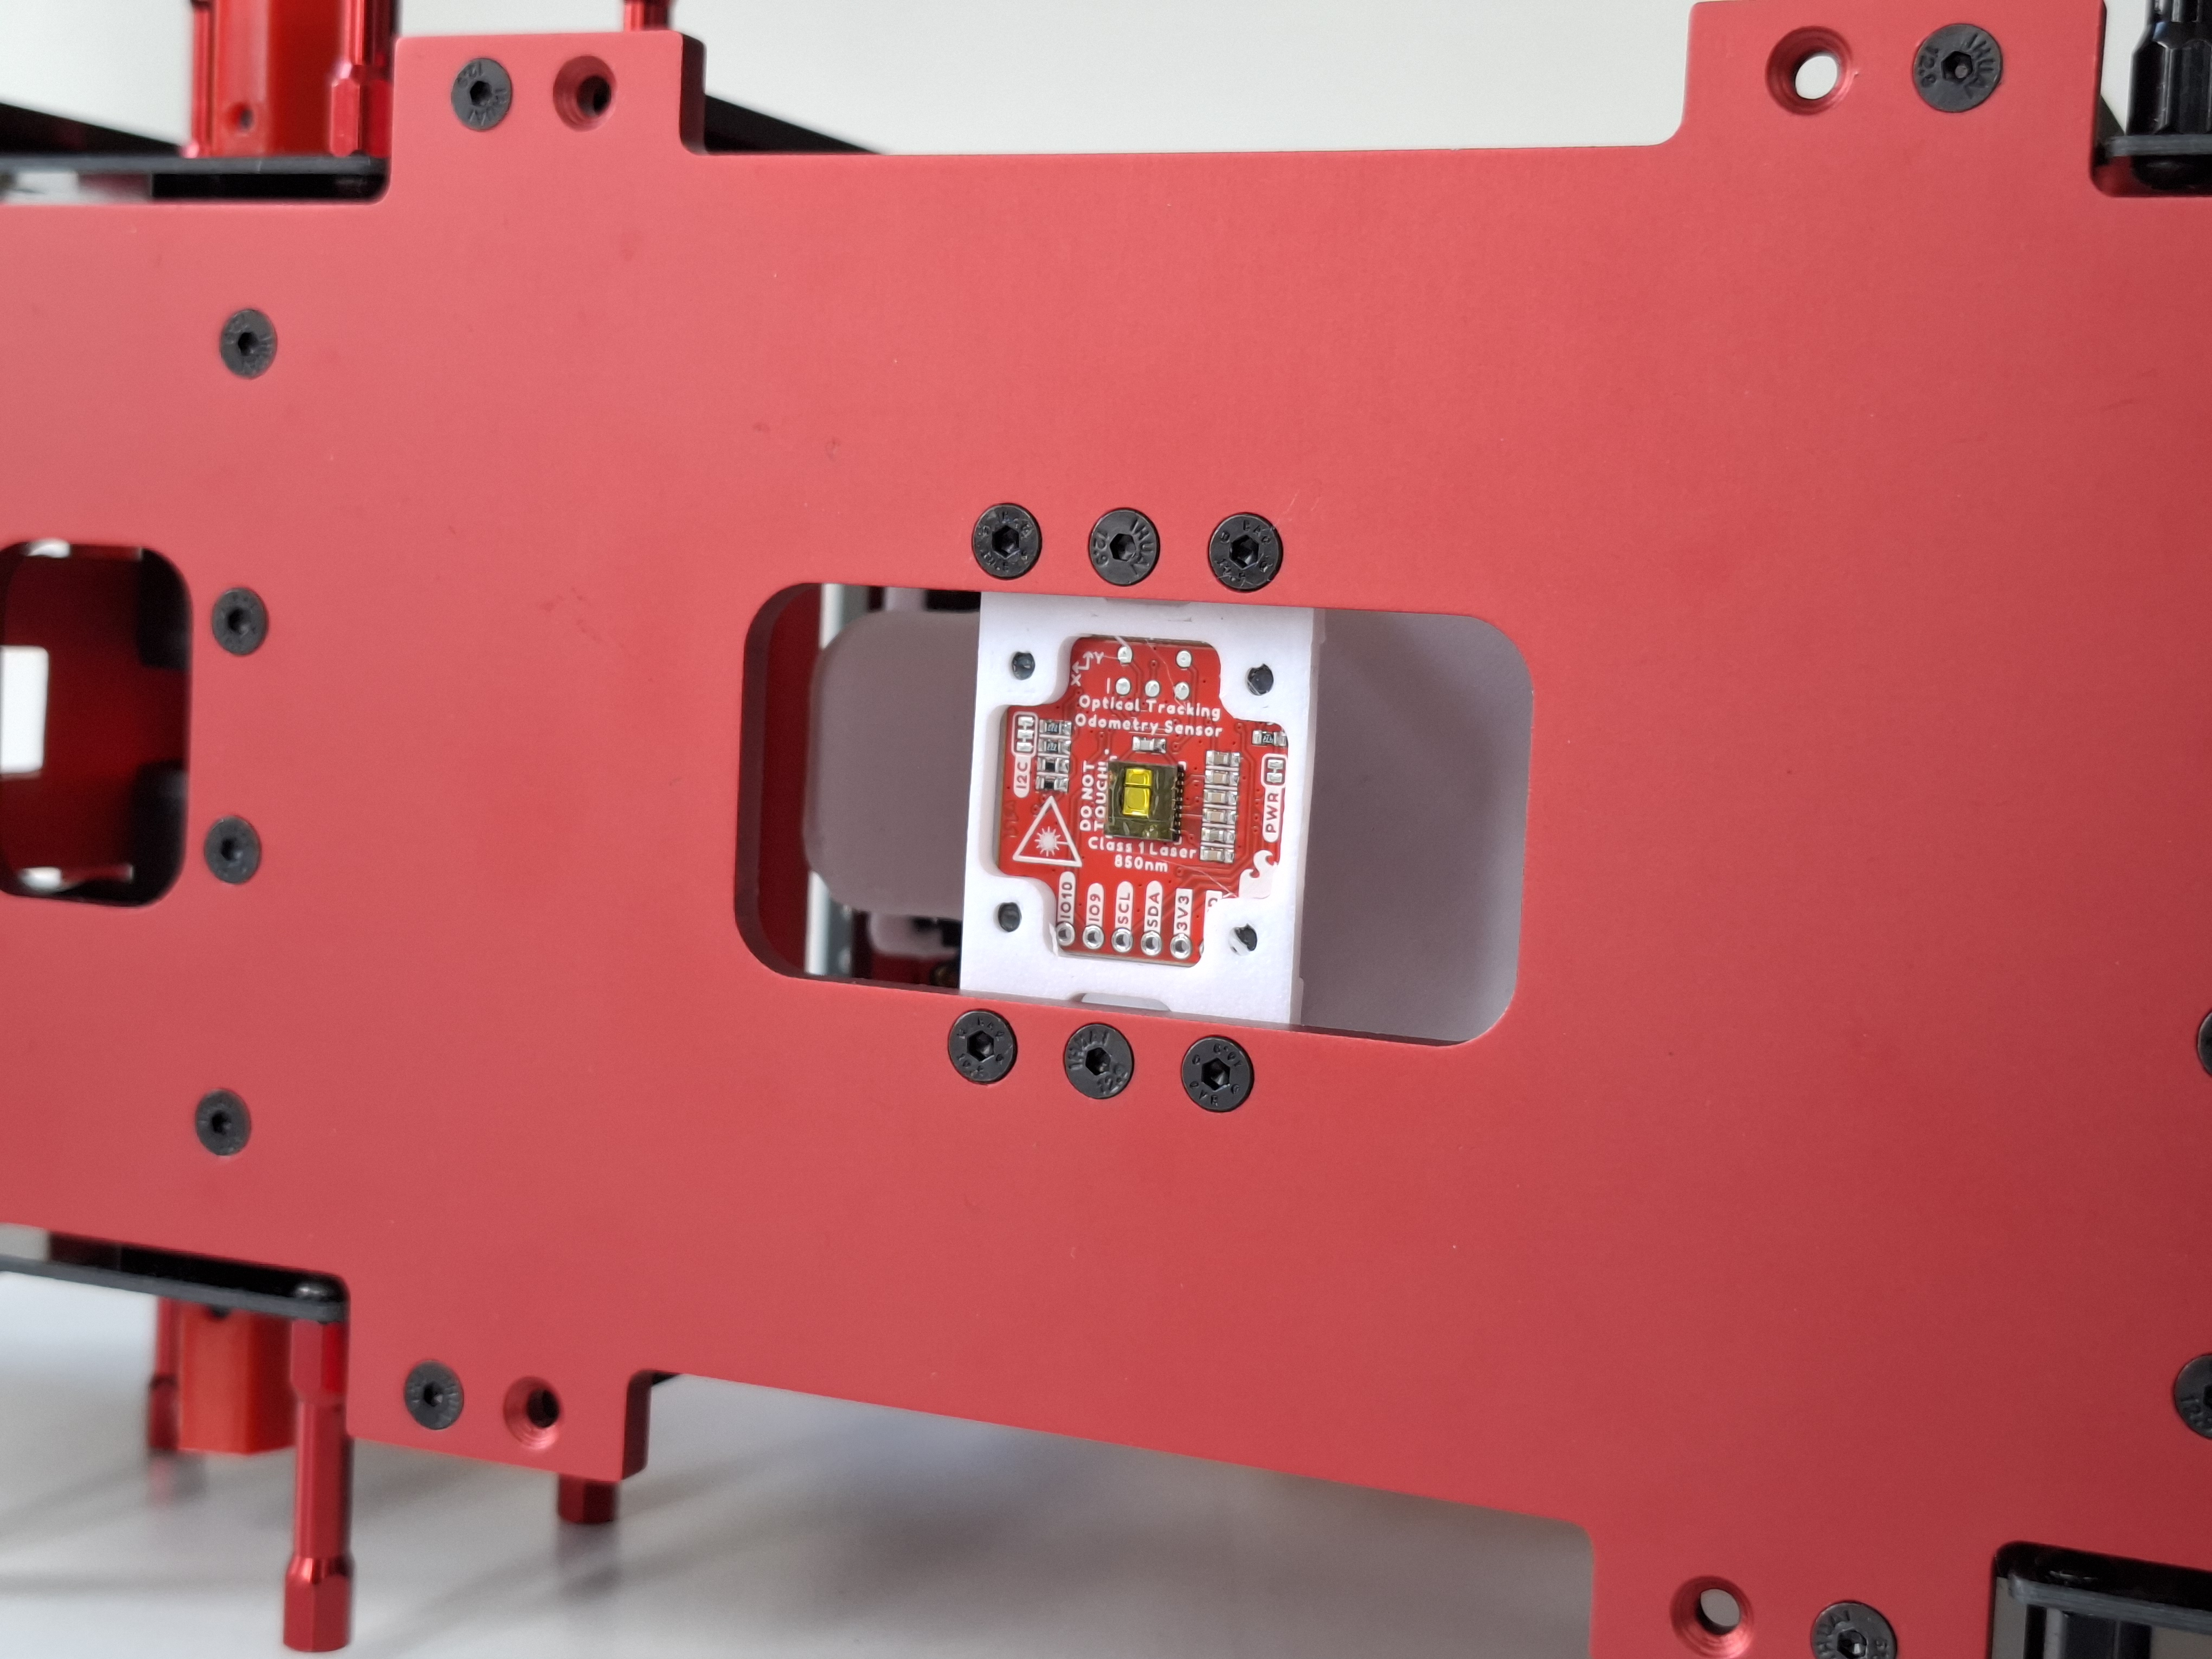
Dans ce chassis, les quelques ouvertures permettent un accès aux ESC (bouton de calibration et d'attribution des ID CAN), à la cage des petits moteurs brushless (pour vérifier la température). L'ouverture centrale sert à installer un capteur d'odométrie (le petit Sparkfun qu'on voudrait tester, mais je pense qu'avec les vibrations du Mecanum, sa mise en oeuvre ne sera probablement pas concluante).
#96
pat92fr
-
- Membres
-
- 961 messages
Membre passionné
- Gender:Male
Posté 04 mai 2025 - 18:37
Partie central, on va avoir 4 moteurs/ESC pour des ascenseurs et une multitude de petits servos Feetech (SCS0009). Alors, on a fait des petites cartes HUB dédiée bus Feetech avec la bonne connectique et une prise XT30 pour se raccorder à un bon DC/DC modélisme sortant 6 à 8V.
On se localise au LIDAR bas sur les bordures. Cette année, difficile de placer un LIDAR au centre du robot avec une vue dégagée à 360° à hauteur de 7cm du sol. Alors, on opte pour deux LIDAR (LD06), un à l'avant et un autre à l'arrière. On fait la fusion en logiciel et on réutilise le meme algorithme de localisation que l'année dernière. Du coup, la mécanique avant et arrière sont symétriques. Pour diffuser le 24V de la batterie, on a une petite carte de puissance, avec deux rails d'alimentation commutés : un rail par le BAU sur lequel on branche les moteurs et les servos, et un second rail commandé par un inter ON/OFF pour tout le reste (RPi, LIDAR, IHM, Climatisation...). La carte comprend une sonde de tension et de courant sur bus I2C. On pourra mettre à disposition schéma/implantation de toutes nos petites cartes si ca peut intéresser des participants.
Le logement batterie 6S 6Ah. Pour le Cg bas, il a fallu faire des compromis ! La batterie est finalement plus légère que les moteurs, elle se retrouve à 8cm du sol !


Répondre à ce sujet


1 utilisateur(s) li(sen)t ce sujet
0 members, 1 guests, 0 anonymous users

