Nouveau sujet pour que keuronde puisse présenter ses travaux dans le cadre de ses projets robotique avec l'équipe poivron robotique !

poivron-robotique
Débuté par kmikaz, nov. 23 2021 09:11
566 réponses à ce sujet
#4

Keuronde
-

- Membres
-

- 808 messages
Membre passionné
- Gender:Male
Posté 23 novembre 2021 - 23:22
J'essayerai  , je prendrais contact avec Barbatronic pour ça !
Bref, j'ai quelques articles en ligne ici : http://poivron-robotique.fr/
Je compte participer cet année, avec la base roulante de 2014 (déjà réutilisée en 2015)
Voilà où nous en sommes. A priori la dépose de la réplique devrait marcher (une fois correctement accosté)...

, je prendrais contact avec Barbatronic pour ça !Bref, j'ai quelques articles en ligne ici : http://poivron-robotique.fr/
Je compte participer cet année, avec la base roulante de 2014 (déjà réutilisée en 2015)
Voilà où nous en sommes. A priori la dépose de la réplique devrait marcher (une fois correctement accosté)...

#8
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 06 décembre 2021 - 21:44
Bonsoir !
Ce week-end, j'ai un peu avancé sur le robot : http://poivron-robotique.fr/+Avancement-debut-decembre-2021+.html
J'ai une petite question, est-ce que mon capteur monté comme ça, risque de se faire éblouir par l'éclairage ?
(Et on admire la qualité de la photo )
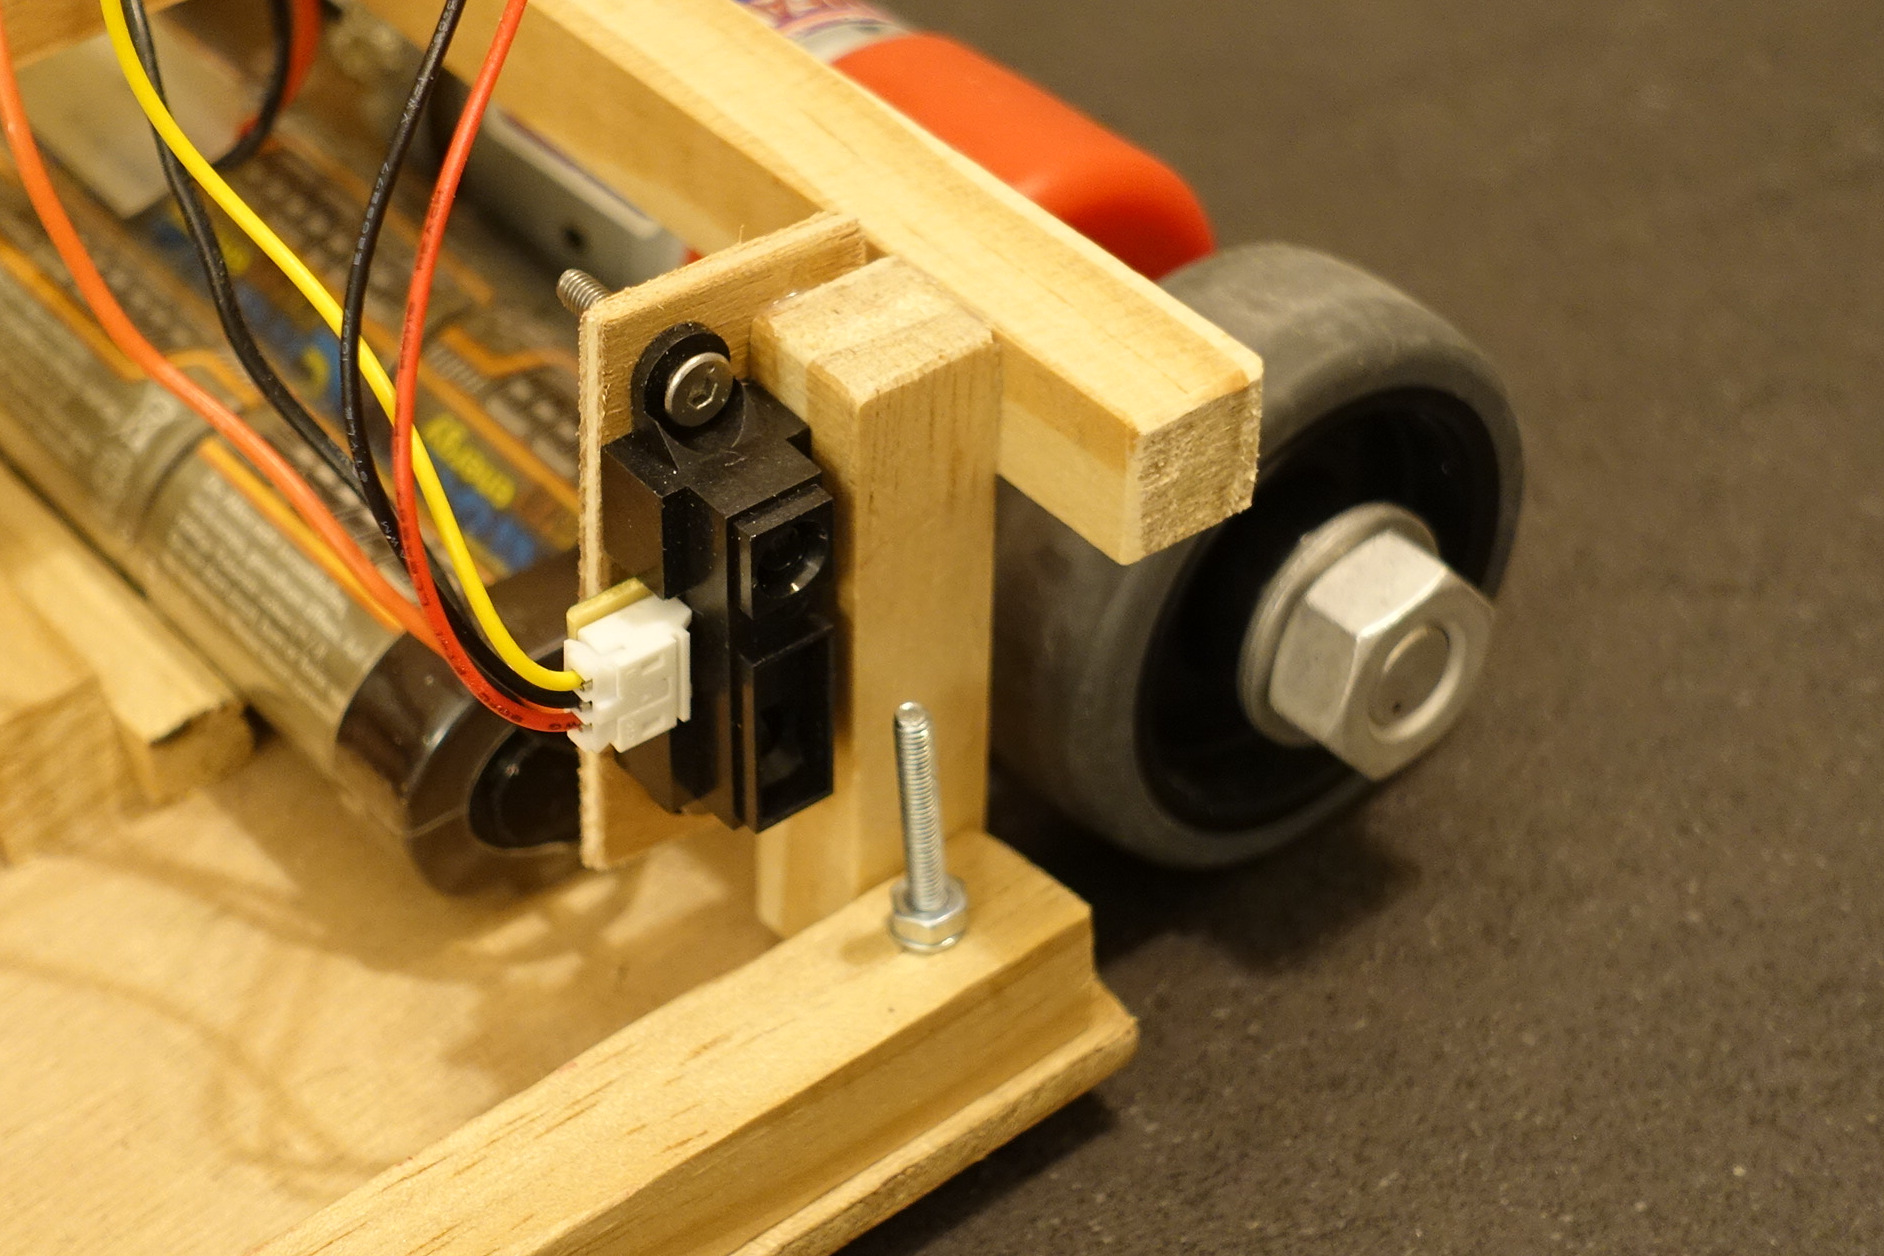
Ce week-end, j'ai un peu avancé sur le robot : http://poivron-robotique.fr/+Avancement-debut-decembre-2021+.html
J'ai une petite question, est-ce que mon capteur monté comme ça, risque de se faire éblouir par l'éclairage ?
(Et on admire la qualité de la photo
)
#9
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 07 décembre 2021 - 22:28
Merci pour ces retours, je vais travailler la casquette ! C'est un capteur 4 - 30 cm. Donc oui, sous les 4 cm, ça renvoie des valeurs bizarres ! Je vais quand même voir pour le reculer un peu dans le robot, histoire d'avoir une casquette conséquente et de me protéger des valeurs < 4-6 cm.
#10
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 08 décembre 2021 - 23:15
Dans ma fiche technique, ils le montre, ils donnent une courbe en fonction de l'inverse de la distance qui est bien droite sur une grande plage. Je la mettrai en ligne demain... De mon côté, j'ai bourriné, j'ai recopié les valeurs des points, mis ça dans un tableau et linearisé la courbe par partie (un terme bien élégant pour une méthode peu subtile)... Et ca route certainement plus de divisions pour mon pauvre microcontroleur que la solution que tu proposes. Mais j'ai la flemme de recommencer !
#13
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 16 janvier 2022 - 22:32
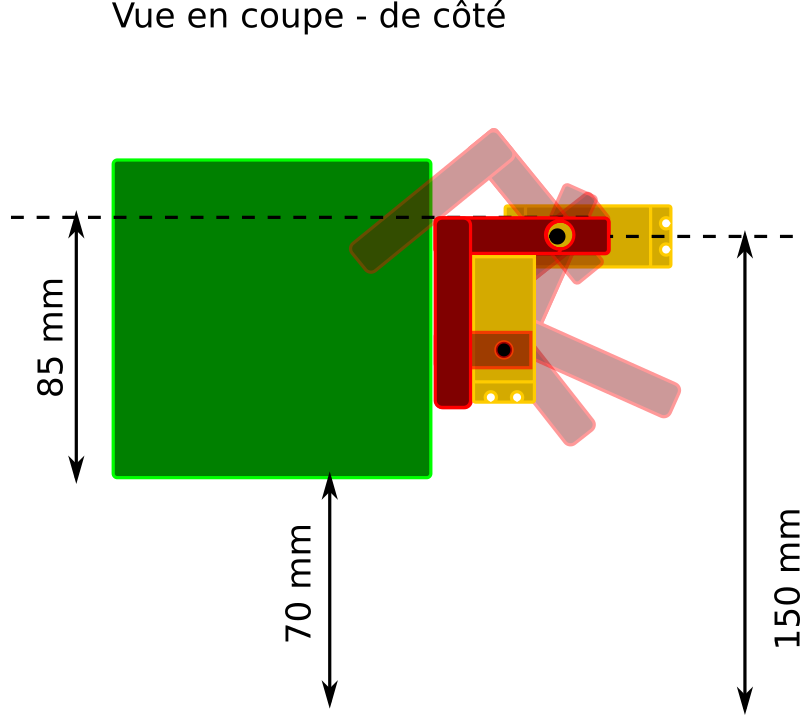
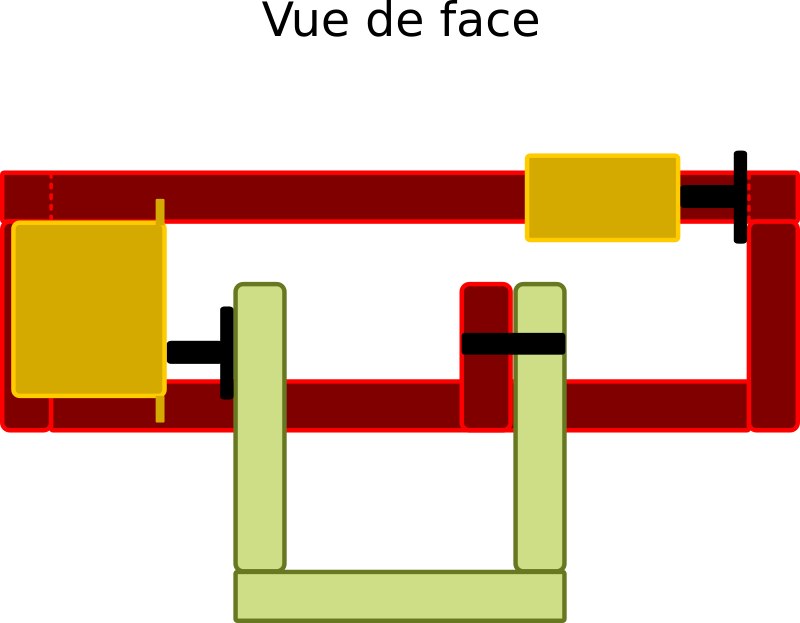
Je me suis servi d'Inkscape pour la modélisation (un bien grand mot). Au moins pour voir les encombrements, les mouvements possibles et les collisions...
On avait donc de quoi faire ce double actionneur qui doit attraper la statuette (avec un système de crochet) et agripper les échantillons à côté de la statuette
Sur cet actionneur, je limites les forces qui s'exercent sur le servo en utilisant un axe à l'opposé du servomoteur. (il oit s'agir des forces radiales, mais j'ai un doute)
En mouvement, ça donne ça :


#14
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 17 janvier 2022 - 22:16
@Val [RCT] @Aurélien [CHAT] Merci pour vos commentaires, ça fait plaisir de voir que notre travail est apprécié !
Autant bucolique j'apprécie, autant le chalet suisse j'en ai une image un peu massive dont nous essayons de nous éloigner !
J'ai publié un article (qui reprend globalement ce qui est présenté ici) : http://poivron-robotique.fr/+Statuette-et-echantillons+.html
Autant bucolique j'apprécie, autant le chalet suisse j'en ai une image un peu massive dont nous essayons de nous éloigner !
J'ai publié un article (qui reprend globalement ce qui est présenté ici) : http://poivron-robotique.fr/+Statuette-et-echantillons+.html

#16
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 23 janvier 2022 - 22:05
Petit article du weekend - rien de révolutionnaire. Au programme :
- Identification les câbles
- Une piste cassée sur la carte élec
Pour l'article, c'est par ici : http://poivron-robotique.fr/+Petite-reparation-de-la-carte-electronique+.html
Pour l'identification de nos câbles : http://poivron-robotique.fr/IMG/jpg/cableidentifie.jpg
- Identification les câbles
- Une piste cassée sur la carte élec
Pour l'article, c'est par ici : http://poivron-robotique.fr/+Petite-reparation-de-la-carte-electronique+.html
Pour l'identification de nos câbles : http://poivron-robotique.fr/IMG/jpg/cableidentifie.jpg
#17
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 30 janvier 2022 - 22:22
A propos des Bootloader :
Nous avons commencé à programmer les PICs avec ceci :
http://poivron-robotique.fr/IMG/jpg/programmateurpic_serie.jpg
Après une adaptation du code, une cross-compilation pour Raspberry Pi, nous sommes à quelque ligne dans notre Makefile pour pouvoir reprogrammer le robot en Wifi !
Le gros boulot du week-end, ça a été de mettre au propre un travail effectué par petites touches pendant 18 mois, finalisant une idée de 2013
Notre petite news est ici : http://poivron-robotique.fr/+Programmer-son-PIC18F4550-en-Wifi+.html
Notre article plus détaillé est ici : http://poivron-robotique.fr/Programmer-un-PIC18F-a-partir-d-un-Raspberry-Pi.html
Il contient les liens vers les dépots Github où vous trouverez les infos techniques, notamment sur la cross-compilation ou les modifications pour s'adapter au "nouveau" compilateur Microchip...
#19
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 04 février 2022 - 23:01
Pour le robot, je tiens à garder l'aspect bois.
Pour le terrain, avant le peignait. Puis on a perdu les planches lors d'un déménagement, elles ont trop pris le vent sur l'autoroute !
Cette année, c'est notre première coupe sur du vinyle... Et je n'ai pas de place dédiée pour le terrain. La priorité ça a vraiment été d'avoir un truc amovible. J'ai 4 planches de contreplaqué de 10 mm, 150x100 cm et je ne m'en sers que de deux. Et des bordures qui se vissent...
Pour le terrain, avant le peignait. Puis on a perdu les planches lors d'un déménagement, elles ont trop pris le vent sur l'autoroute
! Cette année, c'est notre première coupe sur du vinyle... Et je n'ai pas de place dédiée pour le terrain. La priorité ça a vraiment été d'avoir un truc amovible. J'ai 4 planches de contreplaqué de 10 mm, 150x100 cm et je ne m'en sers que de deux. Et des bordures qui se vissent...
#20
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 10 février 2022 - 22:02
Notre module de détection se dévoile !
Un lidar, 250 Hz, résolution à 0,3°, précision à 0,5 mm ?
Ben non, pas chez Poivron (même si parfois, ça nous fait baver sévère !)
C'est un capteur ultrason...
Tenu dans un berceau, lui même sur un axe...
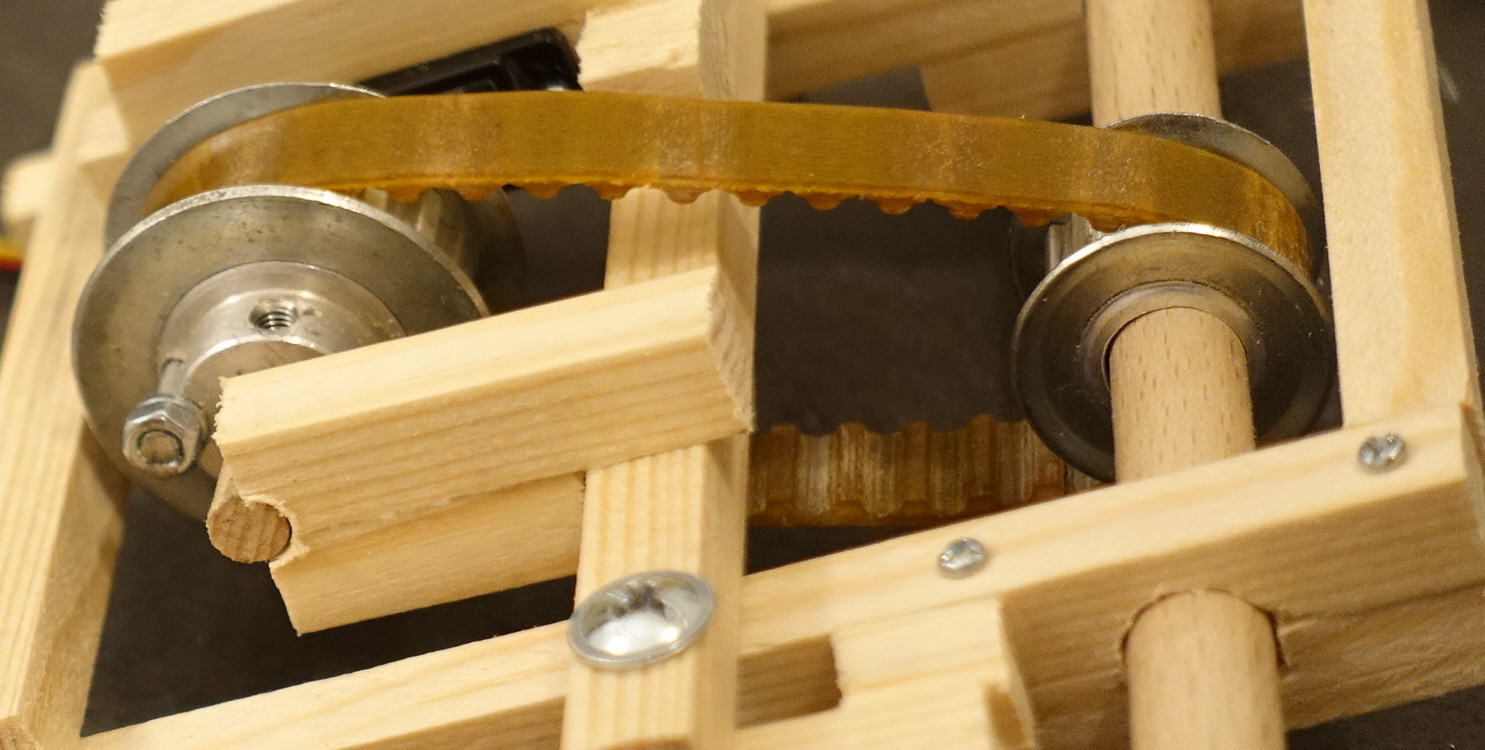
Et puis on a un système de poulie...
Et qui dit poulie, dit tendeur de courroie...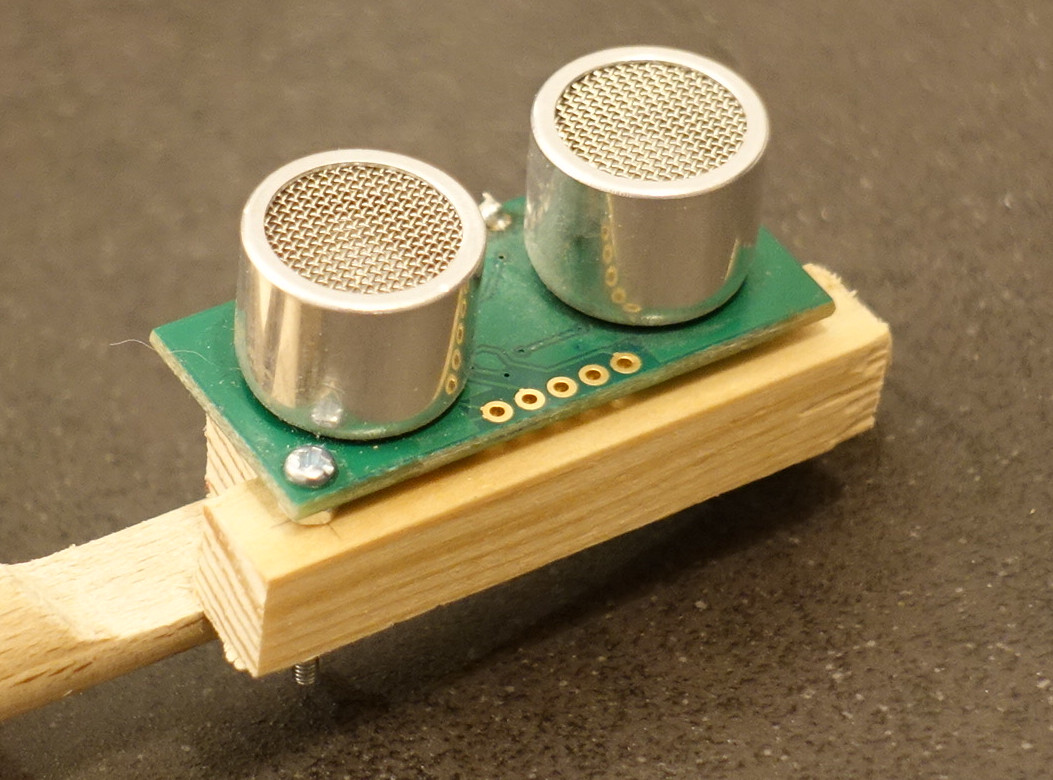


Un lidar, 250 Hz, résolution à 0,3°, précision à 0,5 mm ?
Ben non, pas chez Poivron (même si parfois, ça nous fait baver sévère !)
C'est un capteur ultrason...
Tenu dans un berceau, lui même sur un axe...
Et puis on a un système de poulie...
Et qui dit poulie, dit tendeur de courroie...
Répondre à ce sujet


1 utilisateur(s) li(sen)t ce sujet
0 members, 1 guests, 0 anonymous users