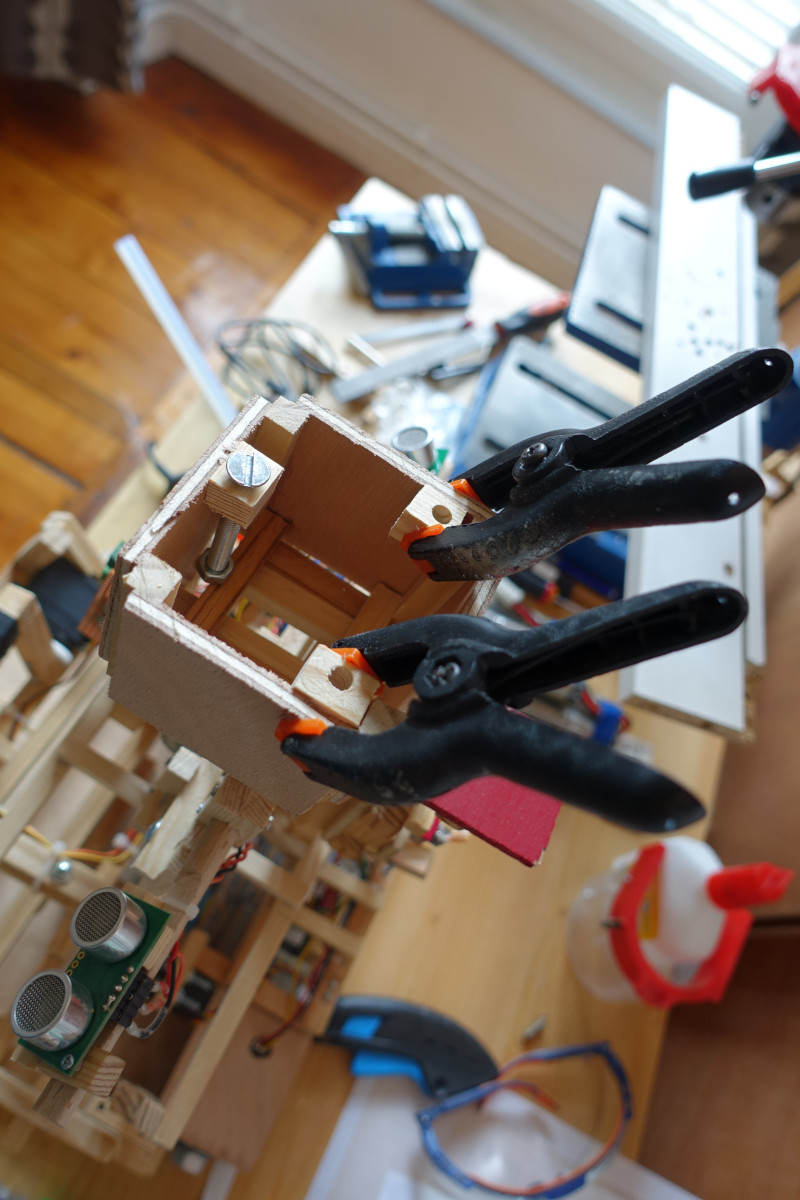
Déjà, nous avons fini notre mat balise, avec un système d'ajustement (Merci Droop pour le conseil !), car il n'y a pas de tolérance dans le règlement:angry: . Bon il reste une fente horizontale dans le mat, mais ça va se terminer à coup de scotch de masquage ou de papier collé...
Notre système d'affichage du score devrait être dynamique. Nous avons 3 affichages différents sur notre ecran e-ink :
Le logo :
Les états des capteurs :
Le score :
J'ai clairement mal choisi l'écran, les nuances de gris, c'est super classe ! Mais temps de rafraîchissement de l'écran est de l'ordre de 6 secondes MINIMUM. (en noir et blanc, en gris, c'est plus...)
Pour ceux qui veulent plus de détail, le produit que j'ai est celui-ci : https://www.waveshar...e-paper-hat.htm
En bas de la page, il y a un tableau comparatif, et quitte à changer je prendrai le modèle 3,7 pouces , avec un temps de rafraîchissement de 2" et le rafraîchissement partiel !
Côté logiciel, nous avions déjà un bout d'interface en le PIC et un PC par liaison série pour de la supervision. C'est ce bout que j'ai repris pour le statu du robot. Le code est en deux parties, un bout pour la lecture de la liaison série, un bout pour la commande de l'écran, les deux communiquent par socket. Après réflexion, ça n'a pas vraiment d'intérêt !
En finalisation du logiciel, le programme est lancé par systemd et affiche automatiquement le logo au démarrage du RPI, ça, c'est cool !
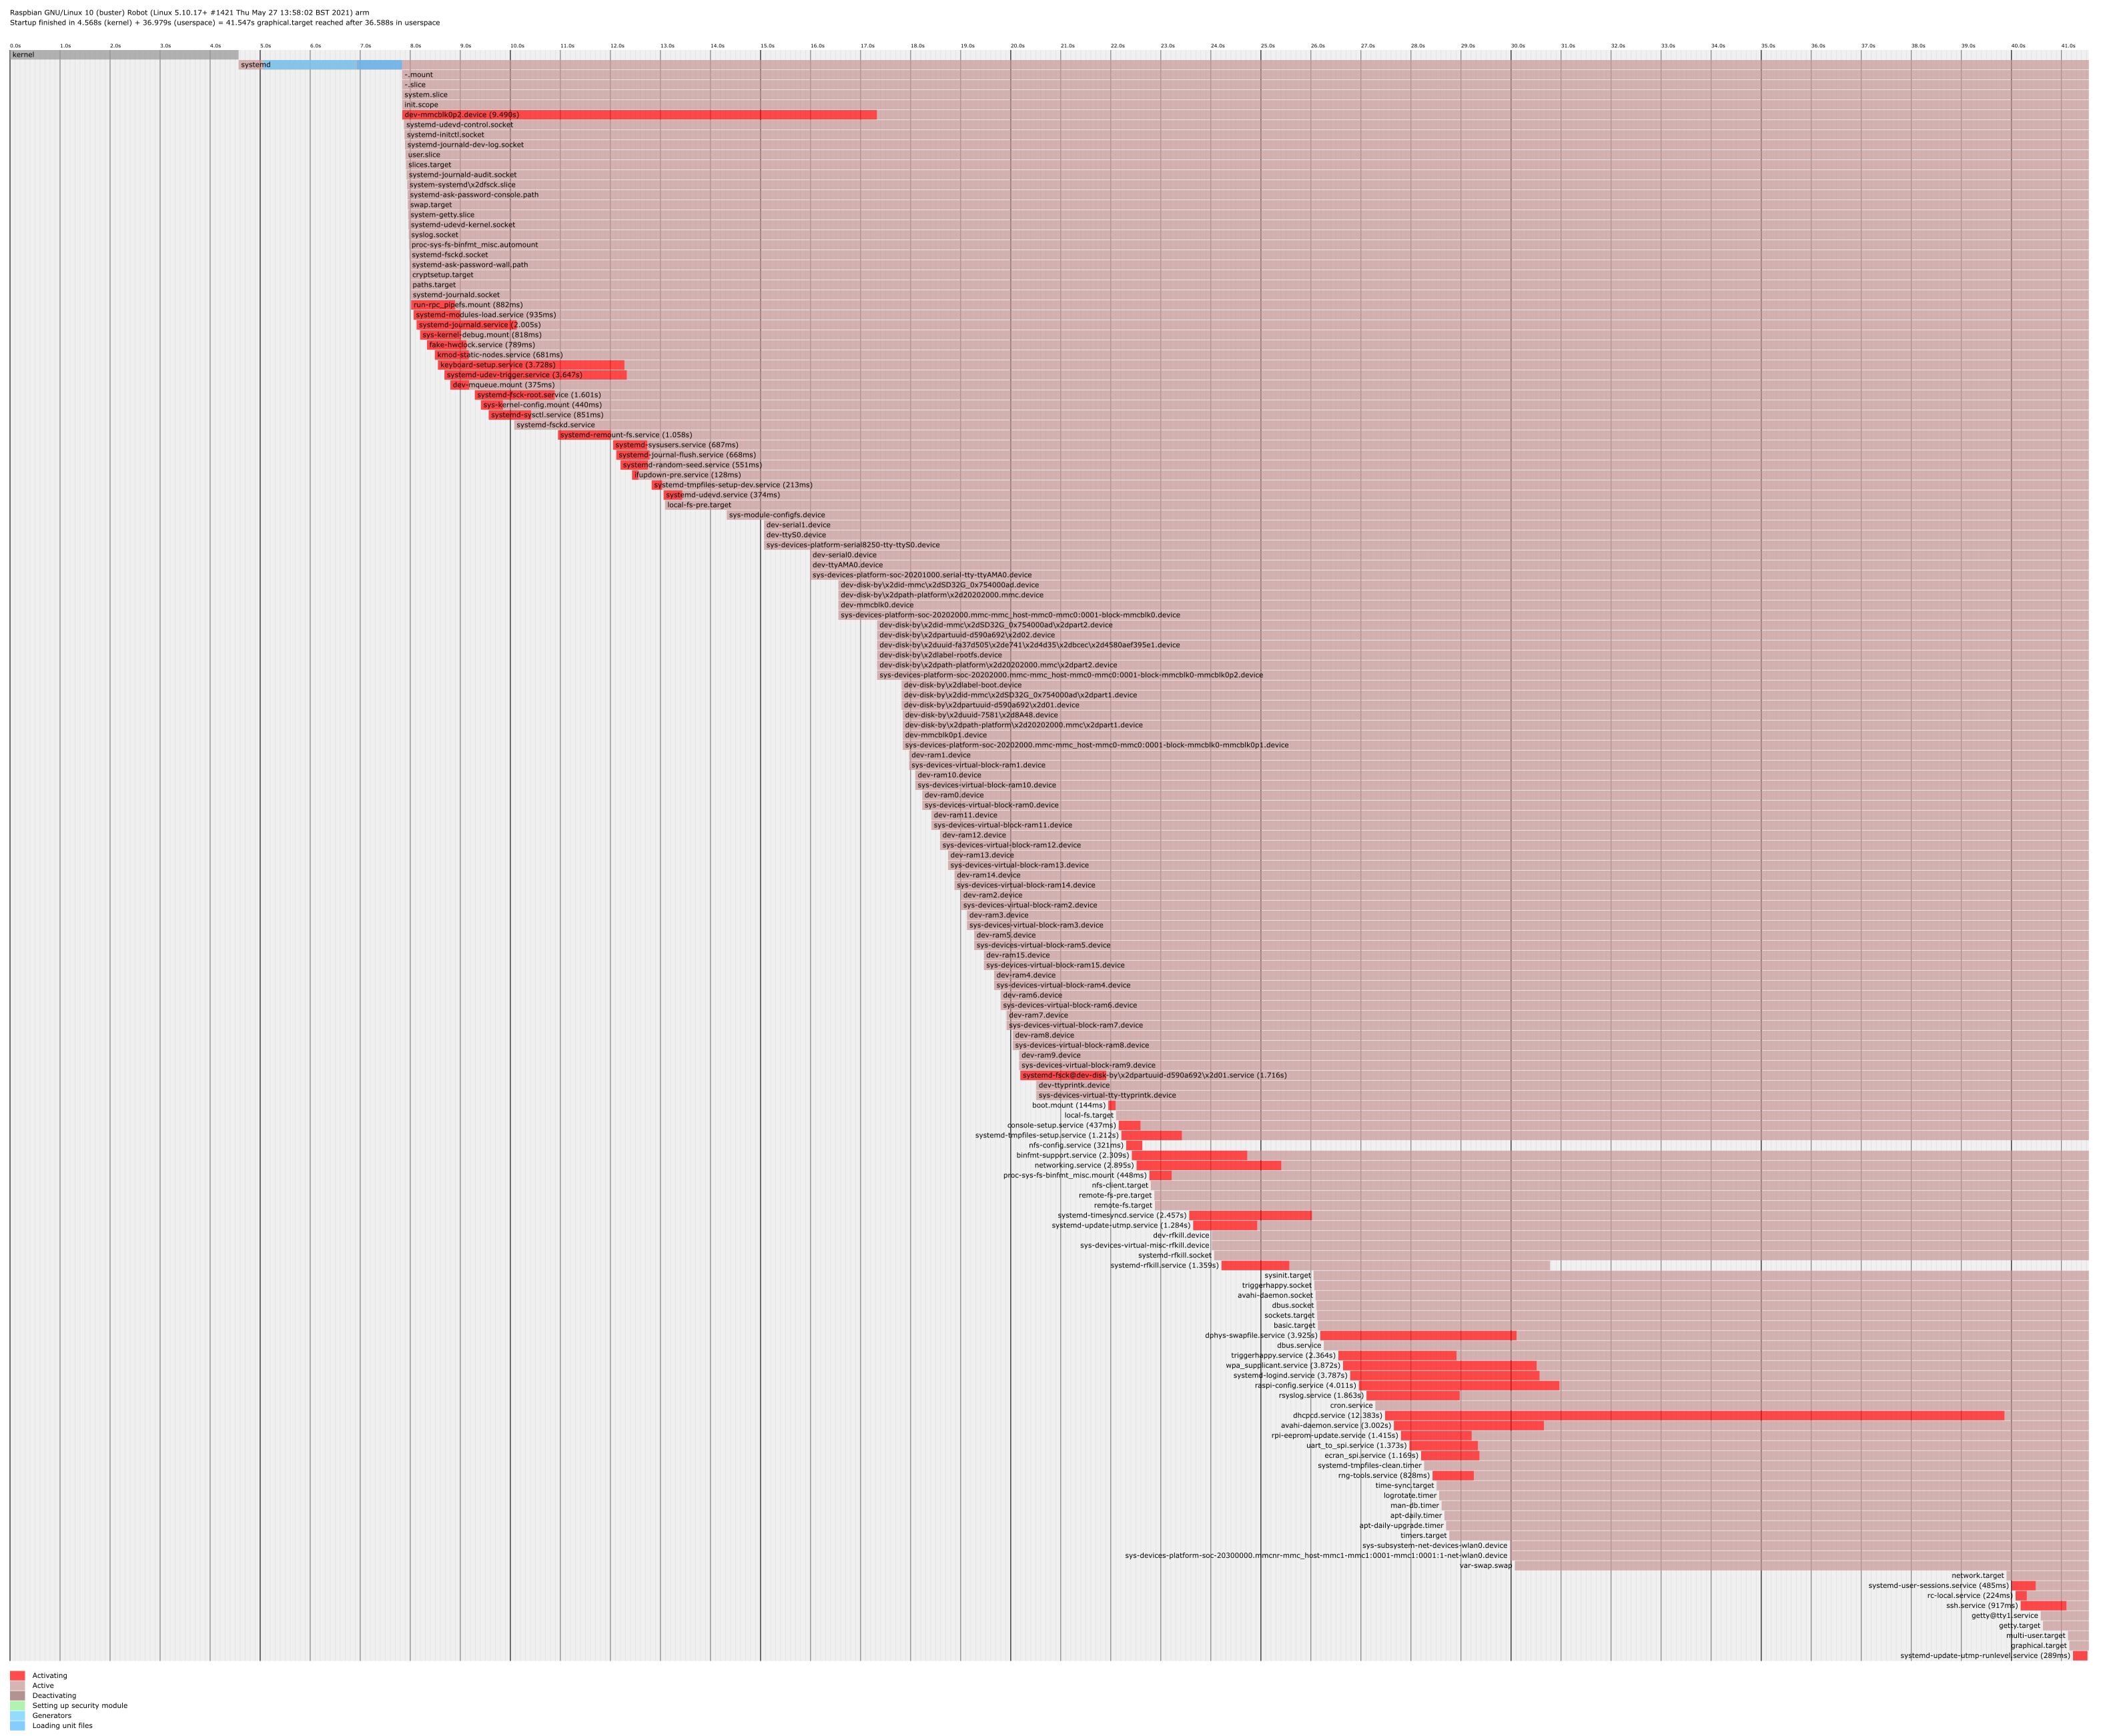
Enfin, je me demandais s'il était possible de diminuer le temps de démarrage du RPI (spoiler, oui, c'est possible). Mais j'ai pas envie de tout casser maintenant.
Je vais plutôt passer un peu de temps pour alimenter le RPI par le robot, en m'assurant que son alim n'est pas coupée par l'arrêt d'urgence.
Voici le graph de démarrage de Systemd, généré par systemd. Ça, c'est cool aussi, même si j'en ferai rien