Aller au contenu


Photo

poivron-robotique


566 réponses à ce sujet

#561 Keuronde

Keuronde

    Membre passionné

  • Membres
  • PipPipPip
  • 808 messages
  • Gender:Male

Posté 06 octobre 2026 - 21:00

Quand t'as un marteau, tous les problèmes ressemble à des clous...
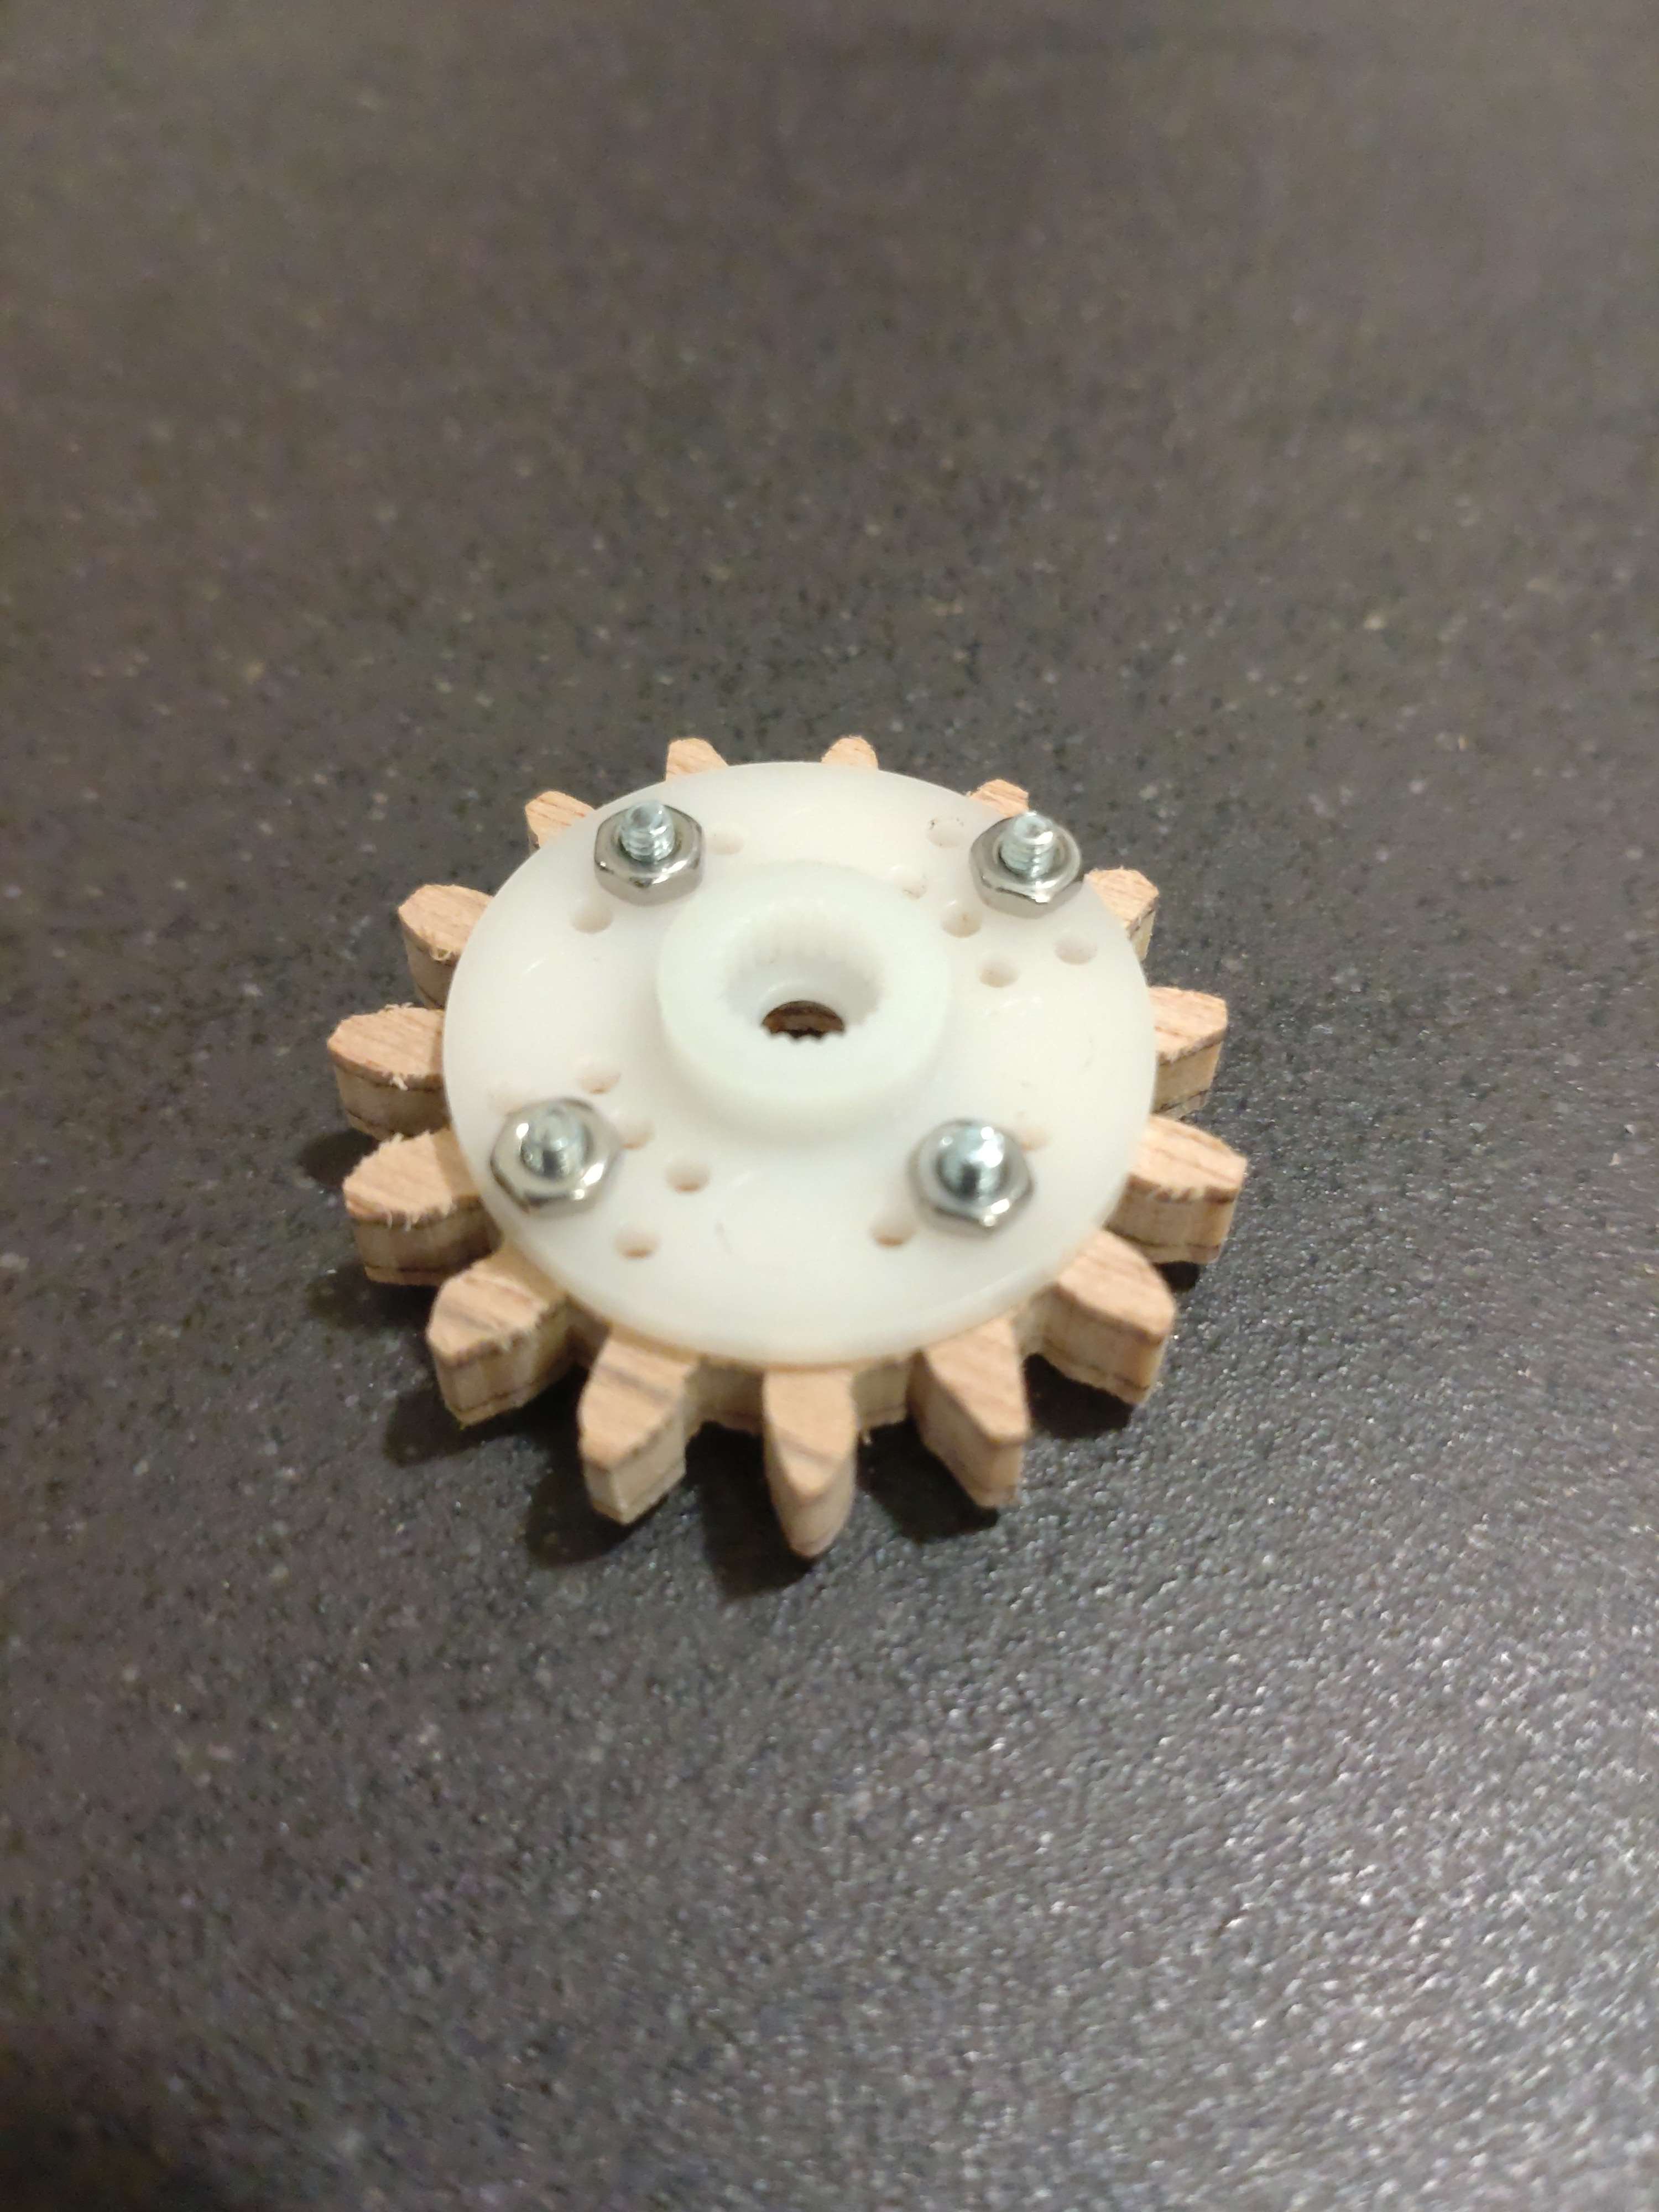
Quand t'as une scie à chantourner, toutes les CAO ressemblent à des planches à découper image.png
20261006_215357.jpg
20261006_215649.jpg
20261006_215516.jpg

#562 Keuronde

Keuronde

    Membre passionné

  • Membres
  • PipPipPip
  • 808 messages
  • Gender:Male

Posté 10 octobre 2026 - 13:19

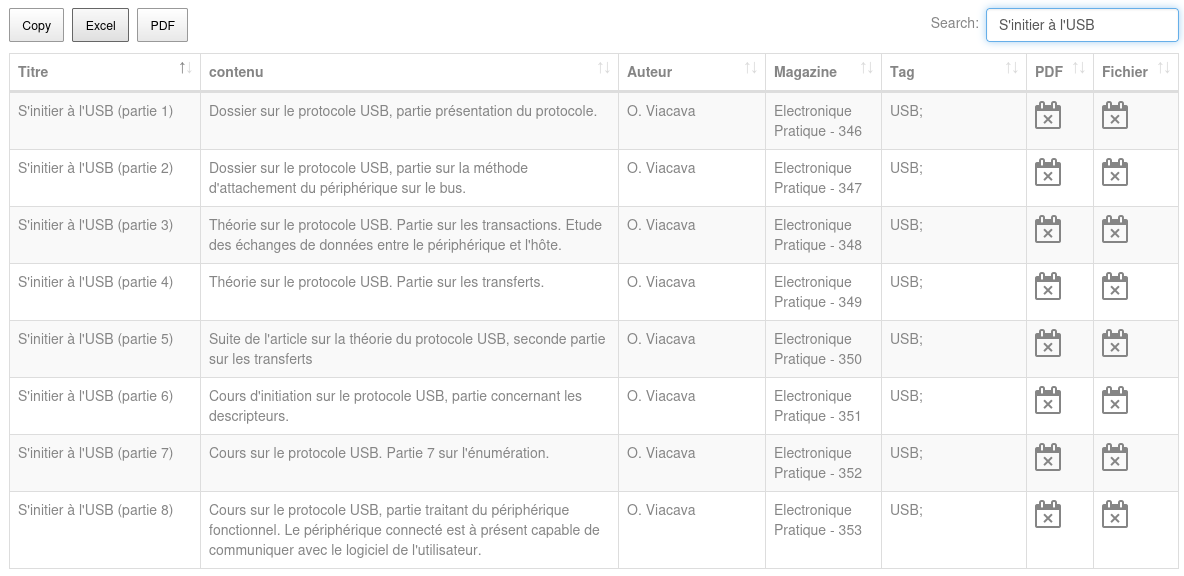
Le feuilleton de l'été sur l'USB, j'ai trouvé les traces de l'original !
C'était dans électronique Pratique dans les numéros 346 à 353 (publiés en 2010) !
On peut retrouver les numéros sur le site https://www.abandonw...nloadrapide.php même si je suis à peu près sûr que les droits ne sont pas tombés dans le domaine publique.
L'auteur(e ?) : O. Viacava dont je ne trouve de traces nulle part.
image.png

#563 Keuronde

Keuronde

    Membre passionné

  • Membres
  • PipPipPip
  • 808 messages
  • Gender:Male

Posté 10 octobre 2026 - 18:10

J'avais bien dit que cette vidéo méritait un article un peu plus détaillé que ces quelques lignes sur Discord. C'est maintenant chose faite !
https://poivron-robo...-termines .html

#564 Keuronde

Keuronde

    Membre passionné

  • Membres
  • PipPipPip
  • 808 messages
  • Gender:Male

Posté 13 octobre 2026 - 21:43

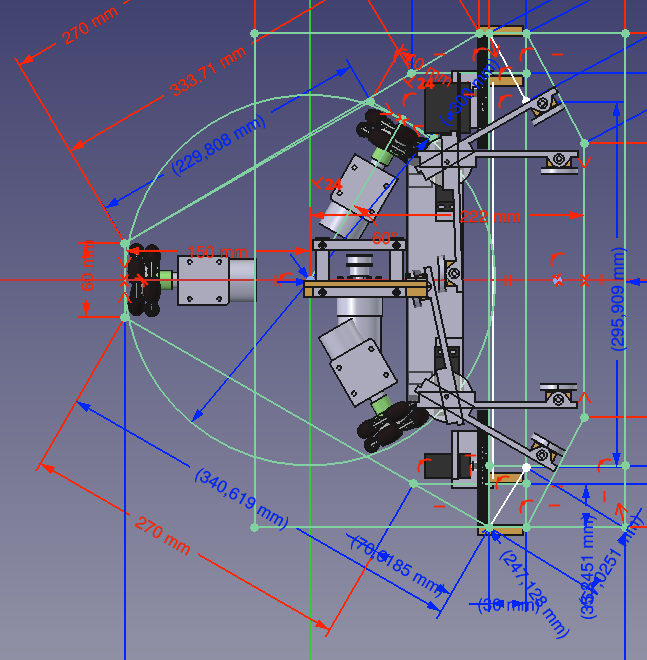
On sent l'attente du règlement final par ici, règlement final qui devrait être publié ce samedi. En attendant, nous dévoilons notre méthode de travail (un peu) et notre premier prototype.

Envie de comprendre à quoi correspond cette image obscure ? C'est par ici !

https://poivron-robo...s-pierres .html
Capture_decran_du_2026-10-13_22-30-18.png

#565 Keuronde

Keuronde

    Membre passionné

  • Membres
  • PipPipPip
  • 808 messages
  • Gender:Male

Posté 13 octobre 2026 - 22:12

Je pense qu'il y a un détail subtile que la plupart des équipes ont raté : cette année les éléments de jeu sont grands !

#566 Keuronde

Keuronde

    Membre passionné

  • Membres
  • PipPipPip
  • 808 messages
  • Gender:Male

Posté 14 octobre 2026 - 14:52

Comme le précédent (si on ne compte que les robots "Poivron Robotique").
Nous avons grandement réfléchi, l'ESEO à montré qu'avec un rovot différentiel on pouvait être très efficace, mais ce que vous avez fait avec votre robot holonome était aussi énorme !

Finalement on repart sur de l'holonome :
- parce qu'en bois, je me suis toujours dit qu'aligner des roues codeuses avec précision c'était trop compliqué
- parce que pour moi, un robot efficace doit trouver les éléments de jeux grâce à ses capteurs (c'est une vision très personnelle du truc, qui n'apporte rien à la coupe, mais qui simplifie la realisation de démonstrations)
- puis dans l'équipe, on a conclu : l'holonome, c'est plus cool, bien plus cool !

Mon regret, c'est qu'en différentiel, le déplacement en courbe de Bezier nous apporte un vrai avantage qui sera moins évident (et surtout moins visible) sur un holonome

#567 Mike118

Mike118

    Staff Robot Maker

  • Administrateur
  • PipPipPipPipPip
  • 12 866 messages
  • Gender:Male
  • Location:Anglet
  • Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir

Posté 16 octobre 2026 - 01:21

La précision d'un 2WD vs la manoeuvrabilité d'un holonome ! :)

=> L'avantage du 2WD c'est vraiment que tu peux te " localiser " assez bien à pas trop cher avec deux encodeurs. Mais du coup le robot est toujours obligé de s'orienter vers là où il doit aller ...

=> Au contraire l'holonome peut aller dans toutes les directions mais la localisation est plus compliquée ... Odométrie + recallage ( incluant les solutions type Otos, Imu ) Soit au lidar ( haut sur balise ou bas sur les bords de la tables ) Soit par caméra embarquée et reconnaissance de feature sur la table ( table aruco compris ) , soit par centre de calcul ( système extérieur avec camer ) ou balise de triangulation...

Après si tu regrettes ta courbe de Bézier tu peux chercher à faire l'implémentation du mouvement holonome en S curve :) cela peut t'occuper un peu surtout si tu cherches à le faire sans IA, ce qu'on a fait les années précédentes avec Mars Attacks ! :)

Si mon commentaire vous a plus laissez nous un avis  !  :thank_you:

Nouveau sur Robot Maker ? 

Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope  aux articles,  à la boutique  et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être ! 
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!


Les réalisations de Mike118  


Répondre à ce sujet


1 utilisateur(s) li(sen)t ce sujet

0 members, 1 guests, 0 anonymous users