Nouvel essai :
```
hexdump -C /dev/ttyACM0
00000000 0a 00 00 00 00 00 00 0a 0b 00 00 00 00 00 00 0a |................|
00000010 0c 00 00 00 00 00 00 0a 0a 00 00 00 00 00 00 0a |................|
00000020 0e 00 00 00 00 00 00 0a 0f 00 00 00 00 00 00 0a |................|
00000030 10 00 00 00 00 00 00 0a 00 00 00 00 00 00 0a 00 |................|
00000040 00 00 00 00 00 0a 00 00 00 00 00 00 0a 14 00 00 |................|
```
Et ce n'est pas mieux...
Après un essai entre 2 microcontrôleurs, j'ai la confirmations que les caractère 0x11, 0x12 et 0x13 sont bien transmis, doit y avoir une astuce côté Linux...

poivron-robotique
Débuté par kmikaz, nov. 23 2021 09:11
566 réponses à ce sujet
#522

Keuronde
-

- Membres
-

- 808 messages
Membre passionné
- Gender:Male
Posté 10 janvier 2026 - 21:08
Réflexion sur un PAMI avec des servomoteur Feetech STS 3032 comme motorisation.
L'idée, c'était de faire le robot le plus petit possible mais :
- Les 2 servo côte à côte + les roues, c'est déjà 8 cm de large
- Les 2 roues que j'ai en stock font 8 cm de diamètre.
Du coup, on s'éloigne un tout petit peu de l'idée d'origine, mais ça pourrait donner un truc sympa...
Il est très probable que ceci n'aboutisse pas !
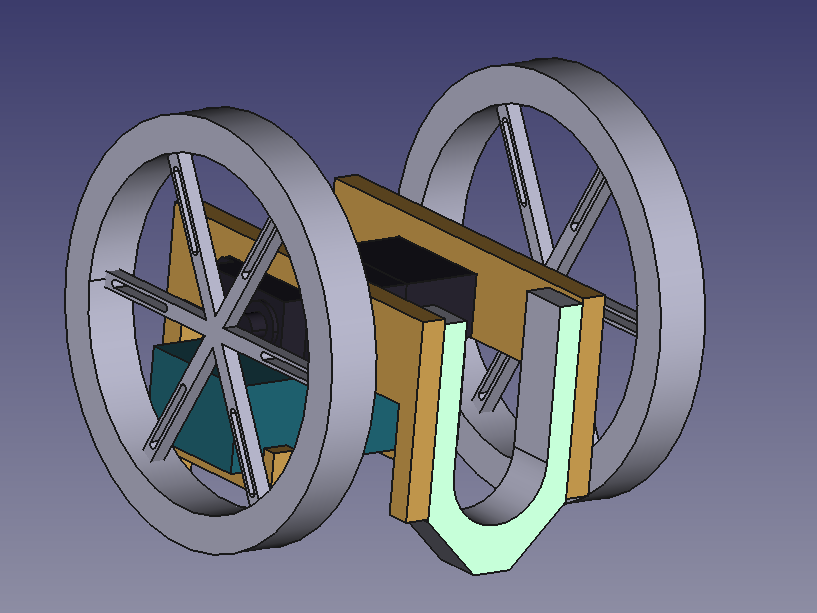
L'idée, c'était de faire le robot le plus petit possible mais :
- Les 2 servo côte à côte + les roues, c'est déjà 8 cm de large
- Les 2 roues que j'ai en stock font 8 cm de diamètre.
Du coup, on s'éloigne un tout petit peu de l'idée d'origine, mais ça pourrait donner un truc sympa...
Il est très probable que ceci n'aboutisse pas !
#523
Mike118
-
- Administrateur
-
- 12 868 messages
Staff Robot Maker
- Gender:Male
- Location:Anglet
- Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir
Posté 10 janvier 2026 - 21:10
Tu peux facilement imprimer la roue en 3D et prendre le pneu de roues pololu 40mm ... ( C'est peut être ce que je suis en train de faire sur un pami  )
)
Si mon commentaire vous a plus laissez nous un avis ! 
Nouveau sur Robot Maker ?
Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope aux articles, à la boutique et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être !
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!
#524
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 10 janvier 2026 - 22:37
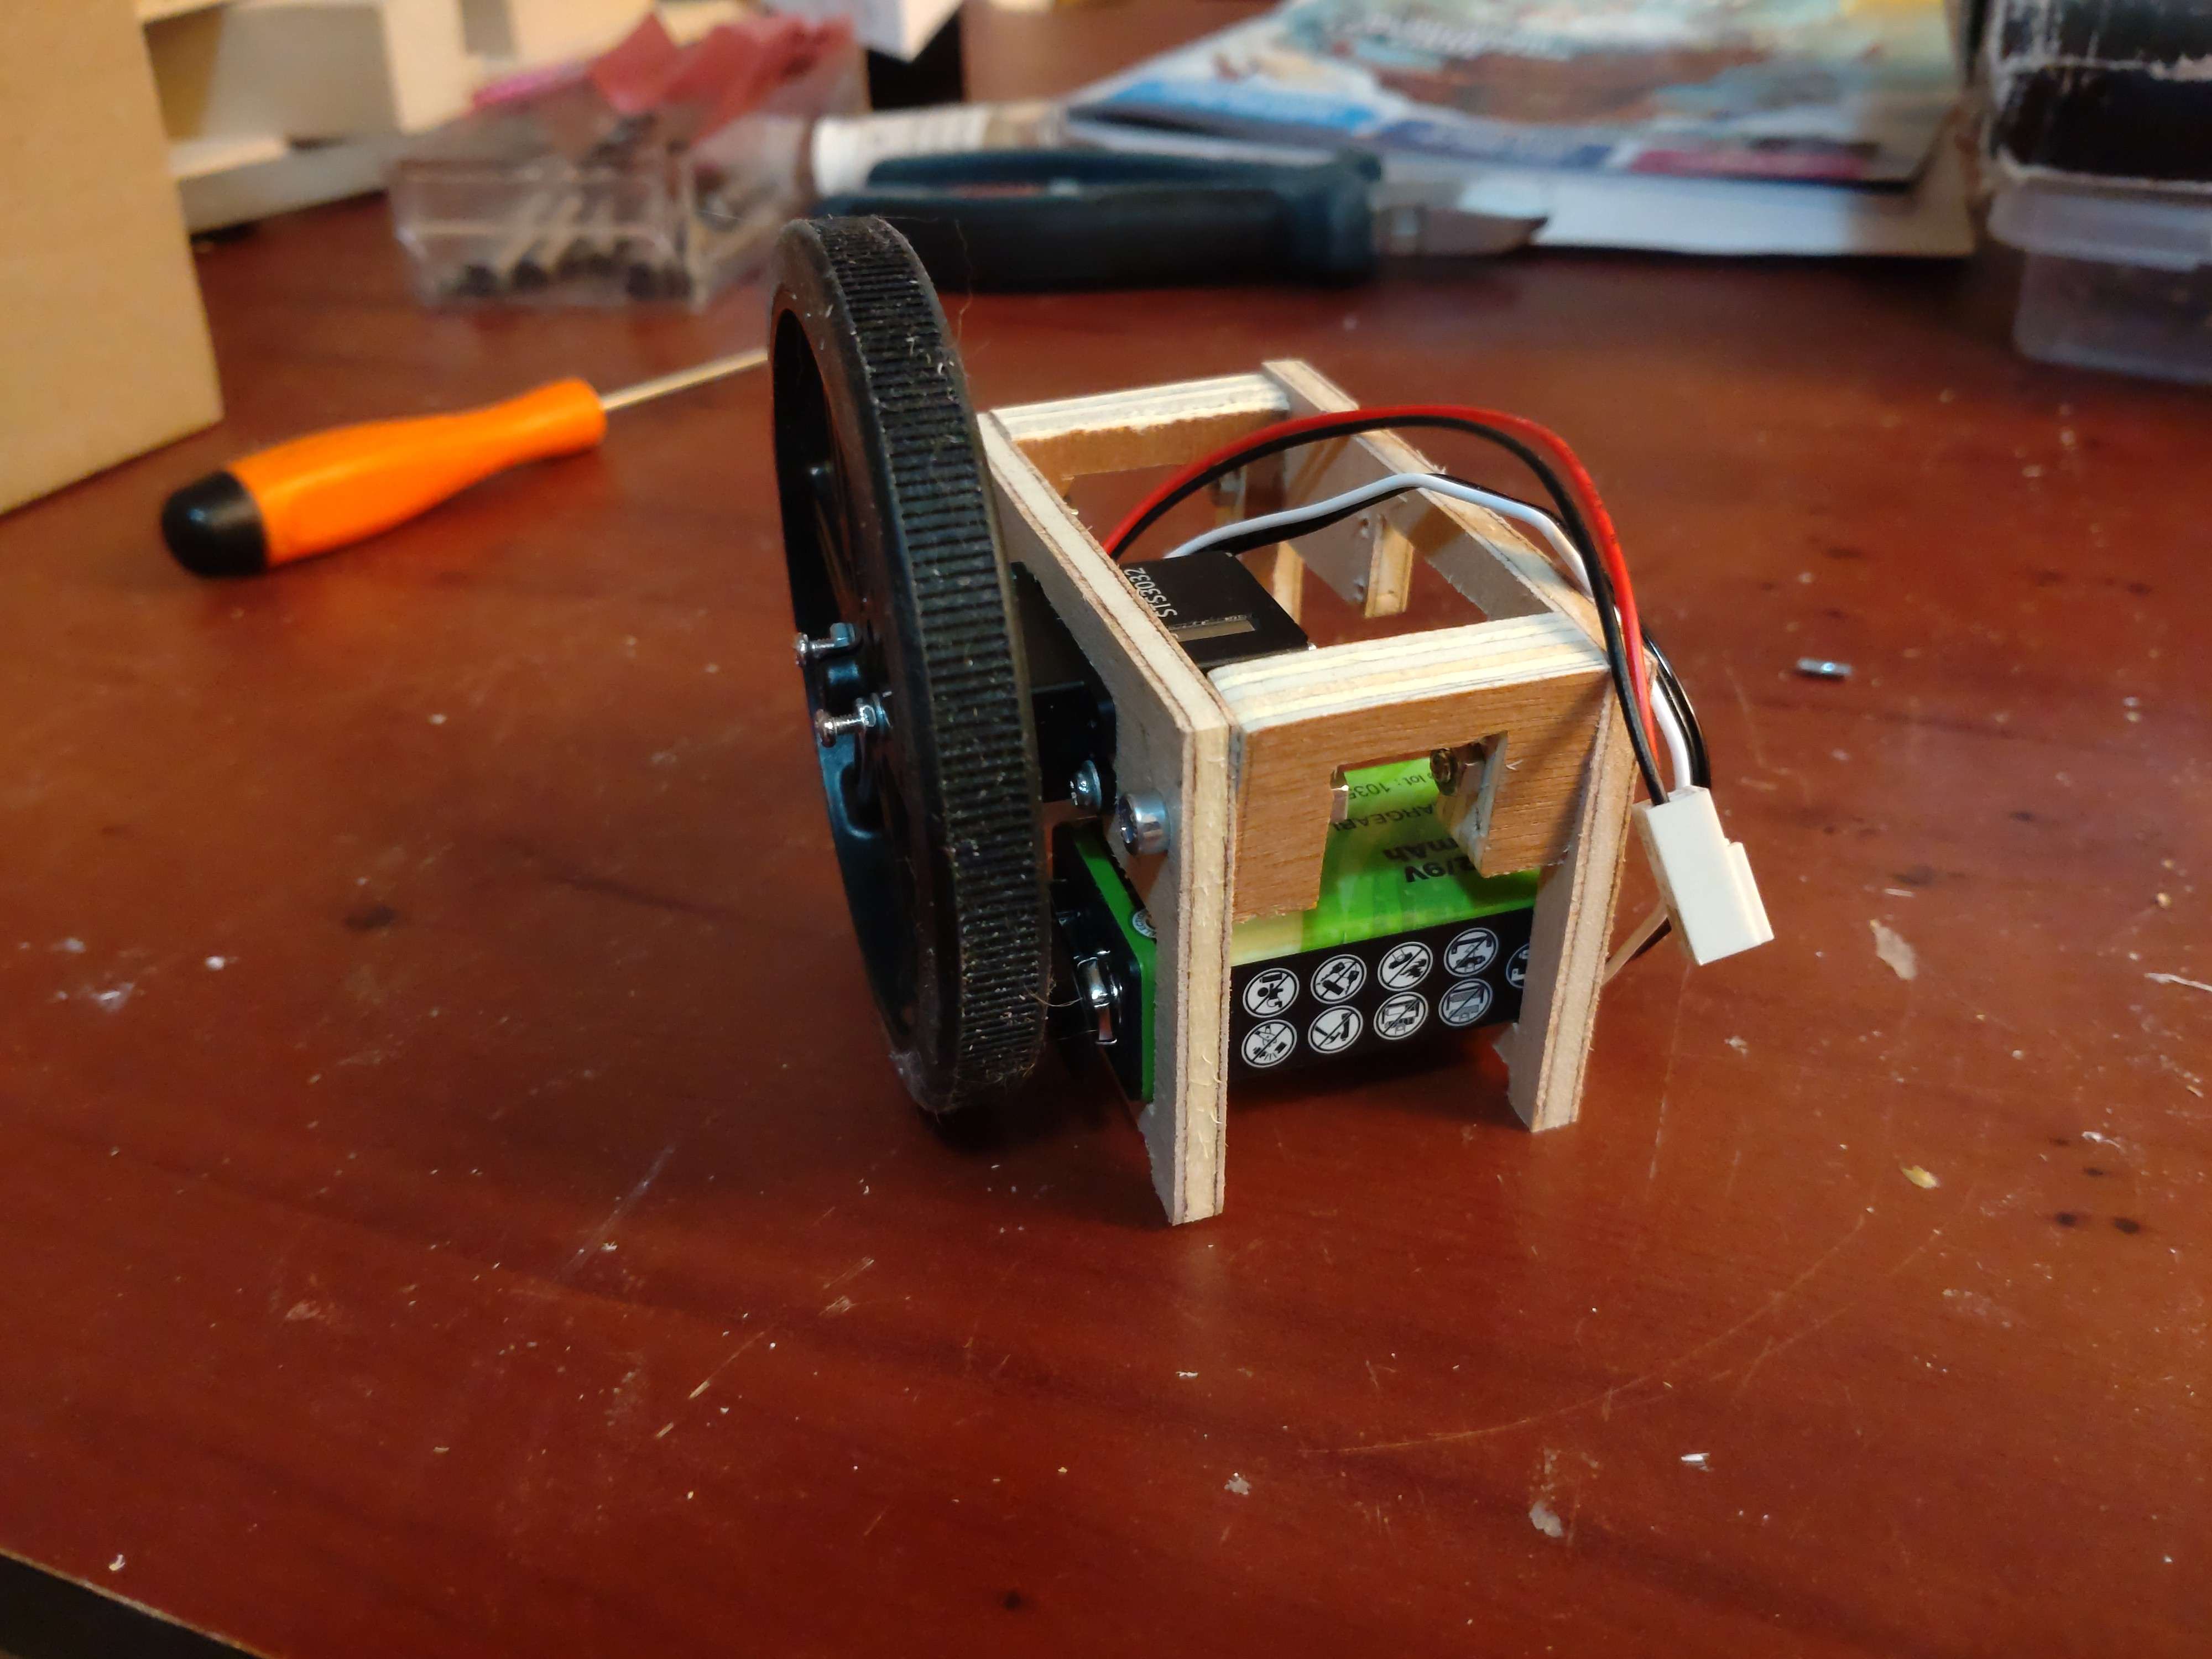
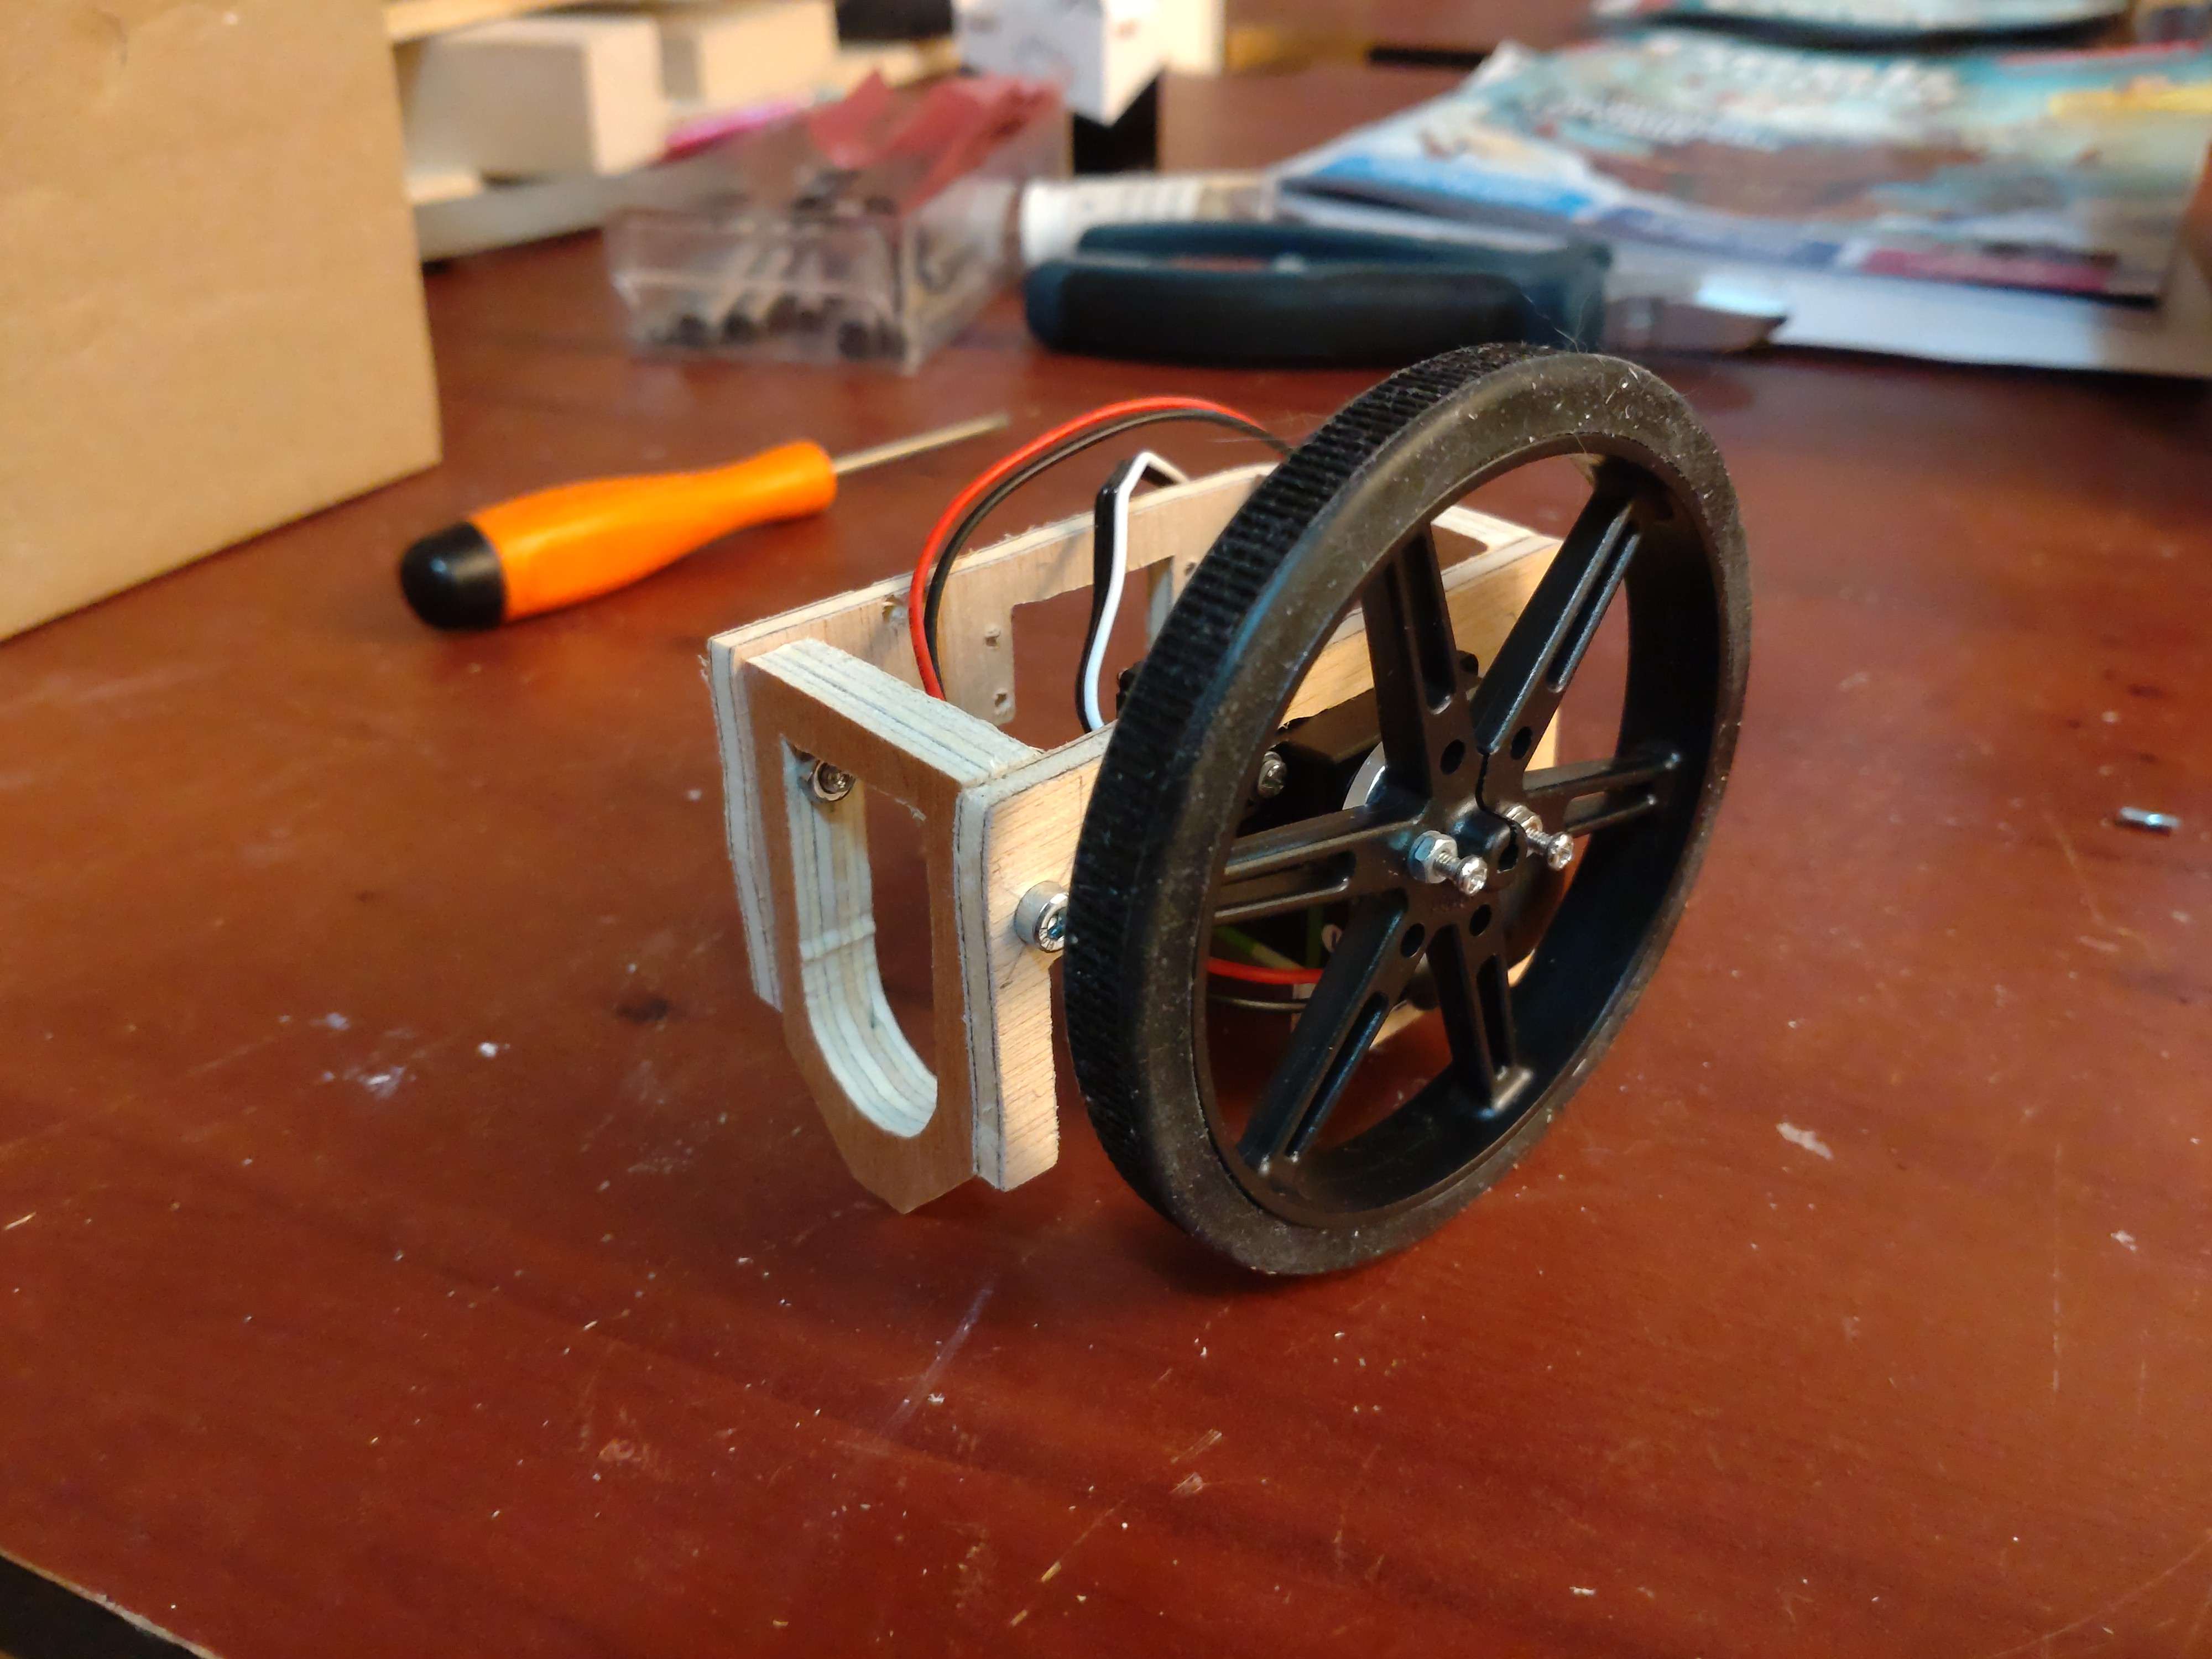
Je suis en train de me dire que ça va avoir une style sympa et que ça pourrait tenir dans un cube de 8x8x8 cm.
La grande question reste de savoir si j'aurais le temps de faire l'elec et le peu de code...
La grande question reste de savoir si j'aurais le temps de faire l'elec et le peu de code...
#526
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 14 janvier 2026 - 20:47
J'ai deux réponses :
1) Non, je ne vois pas pourquoi, tu es beaucoup plus flexible avec une scie à chantourner qu'une laser - certaines géométries atteignable avec la scie à chantourner sont hors de portée d'une laser (véridique, je peux fournir des photos !)
2) Si, ainsi qu'une imprimante 3D, une fraiseuse CNC, un tour.... Et je ne te parle pas de la liste longue comme le bras de petits composants qui me font de l'[U+0153]il... Mais j'ai qu'une vie et certains choix s'imposent
Les composants de Robot Maker sont arrivés, le potentiel PAMI se construit doucement !
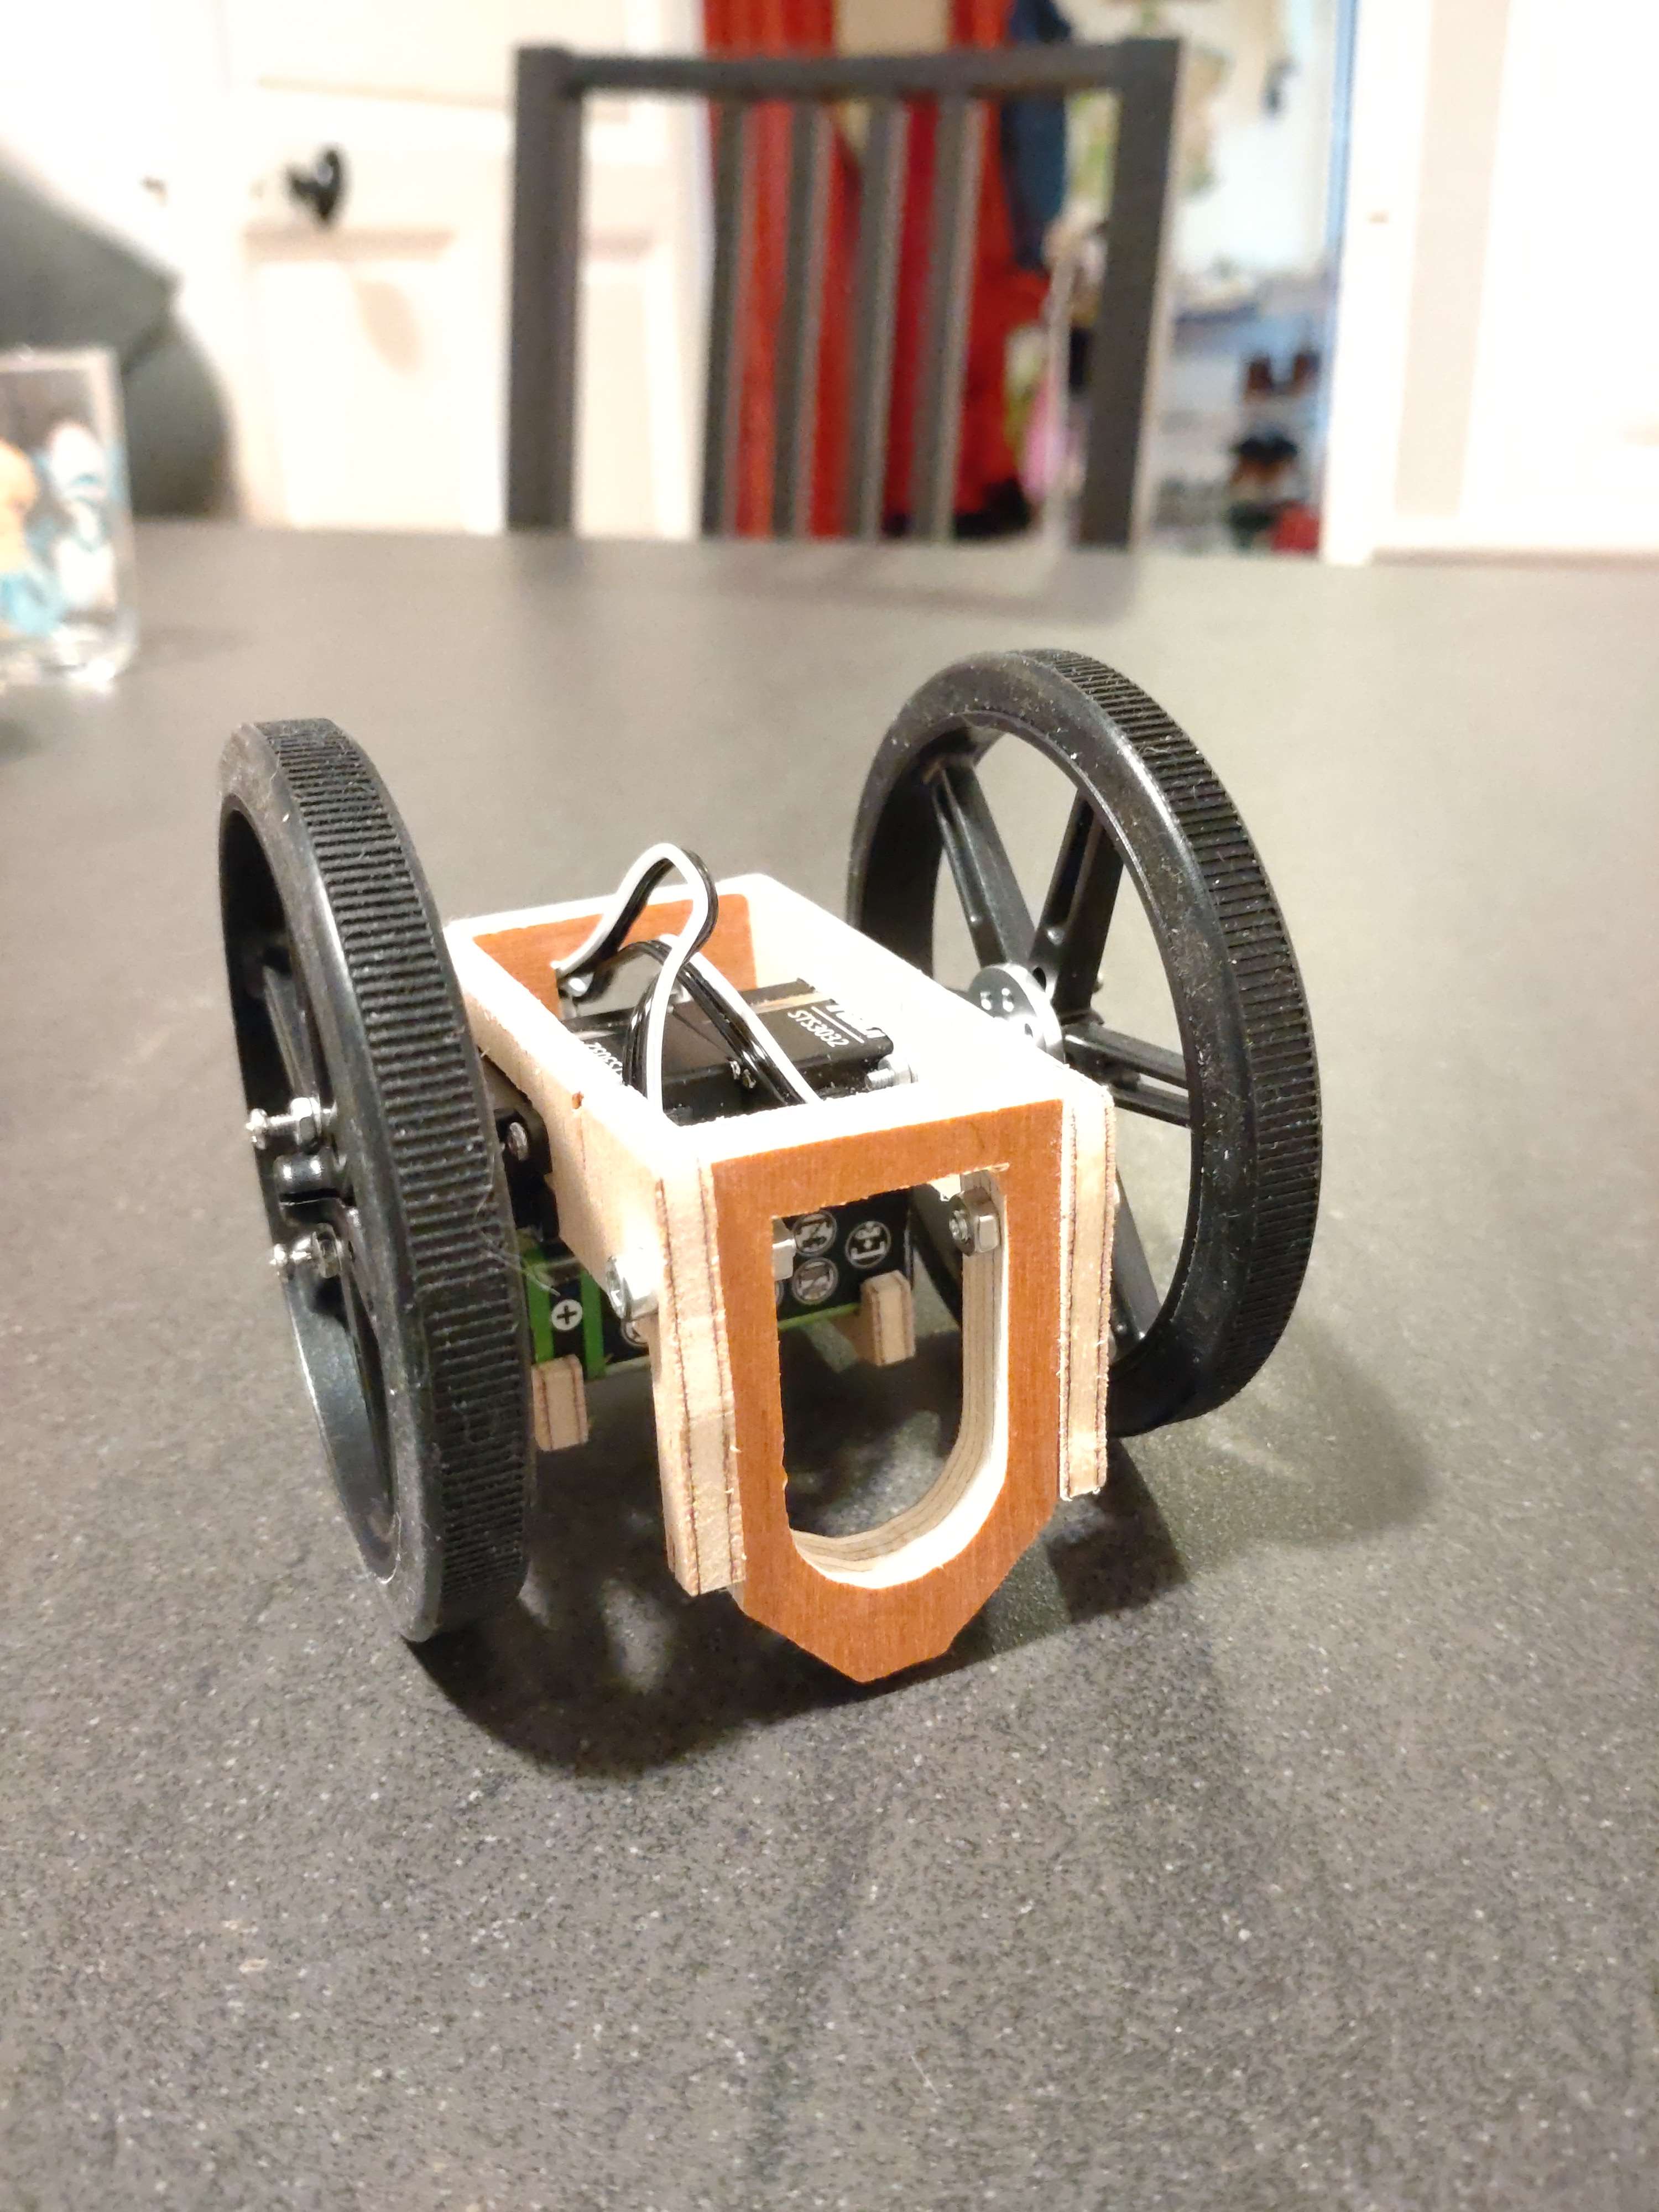
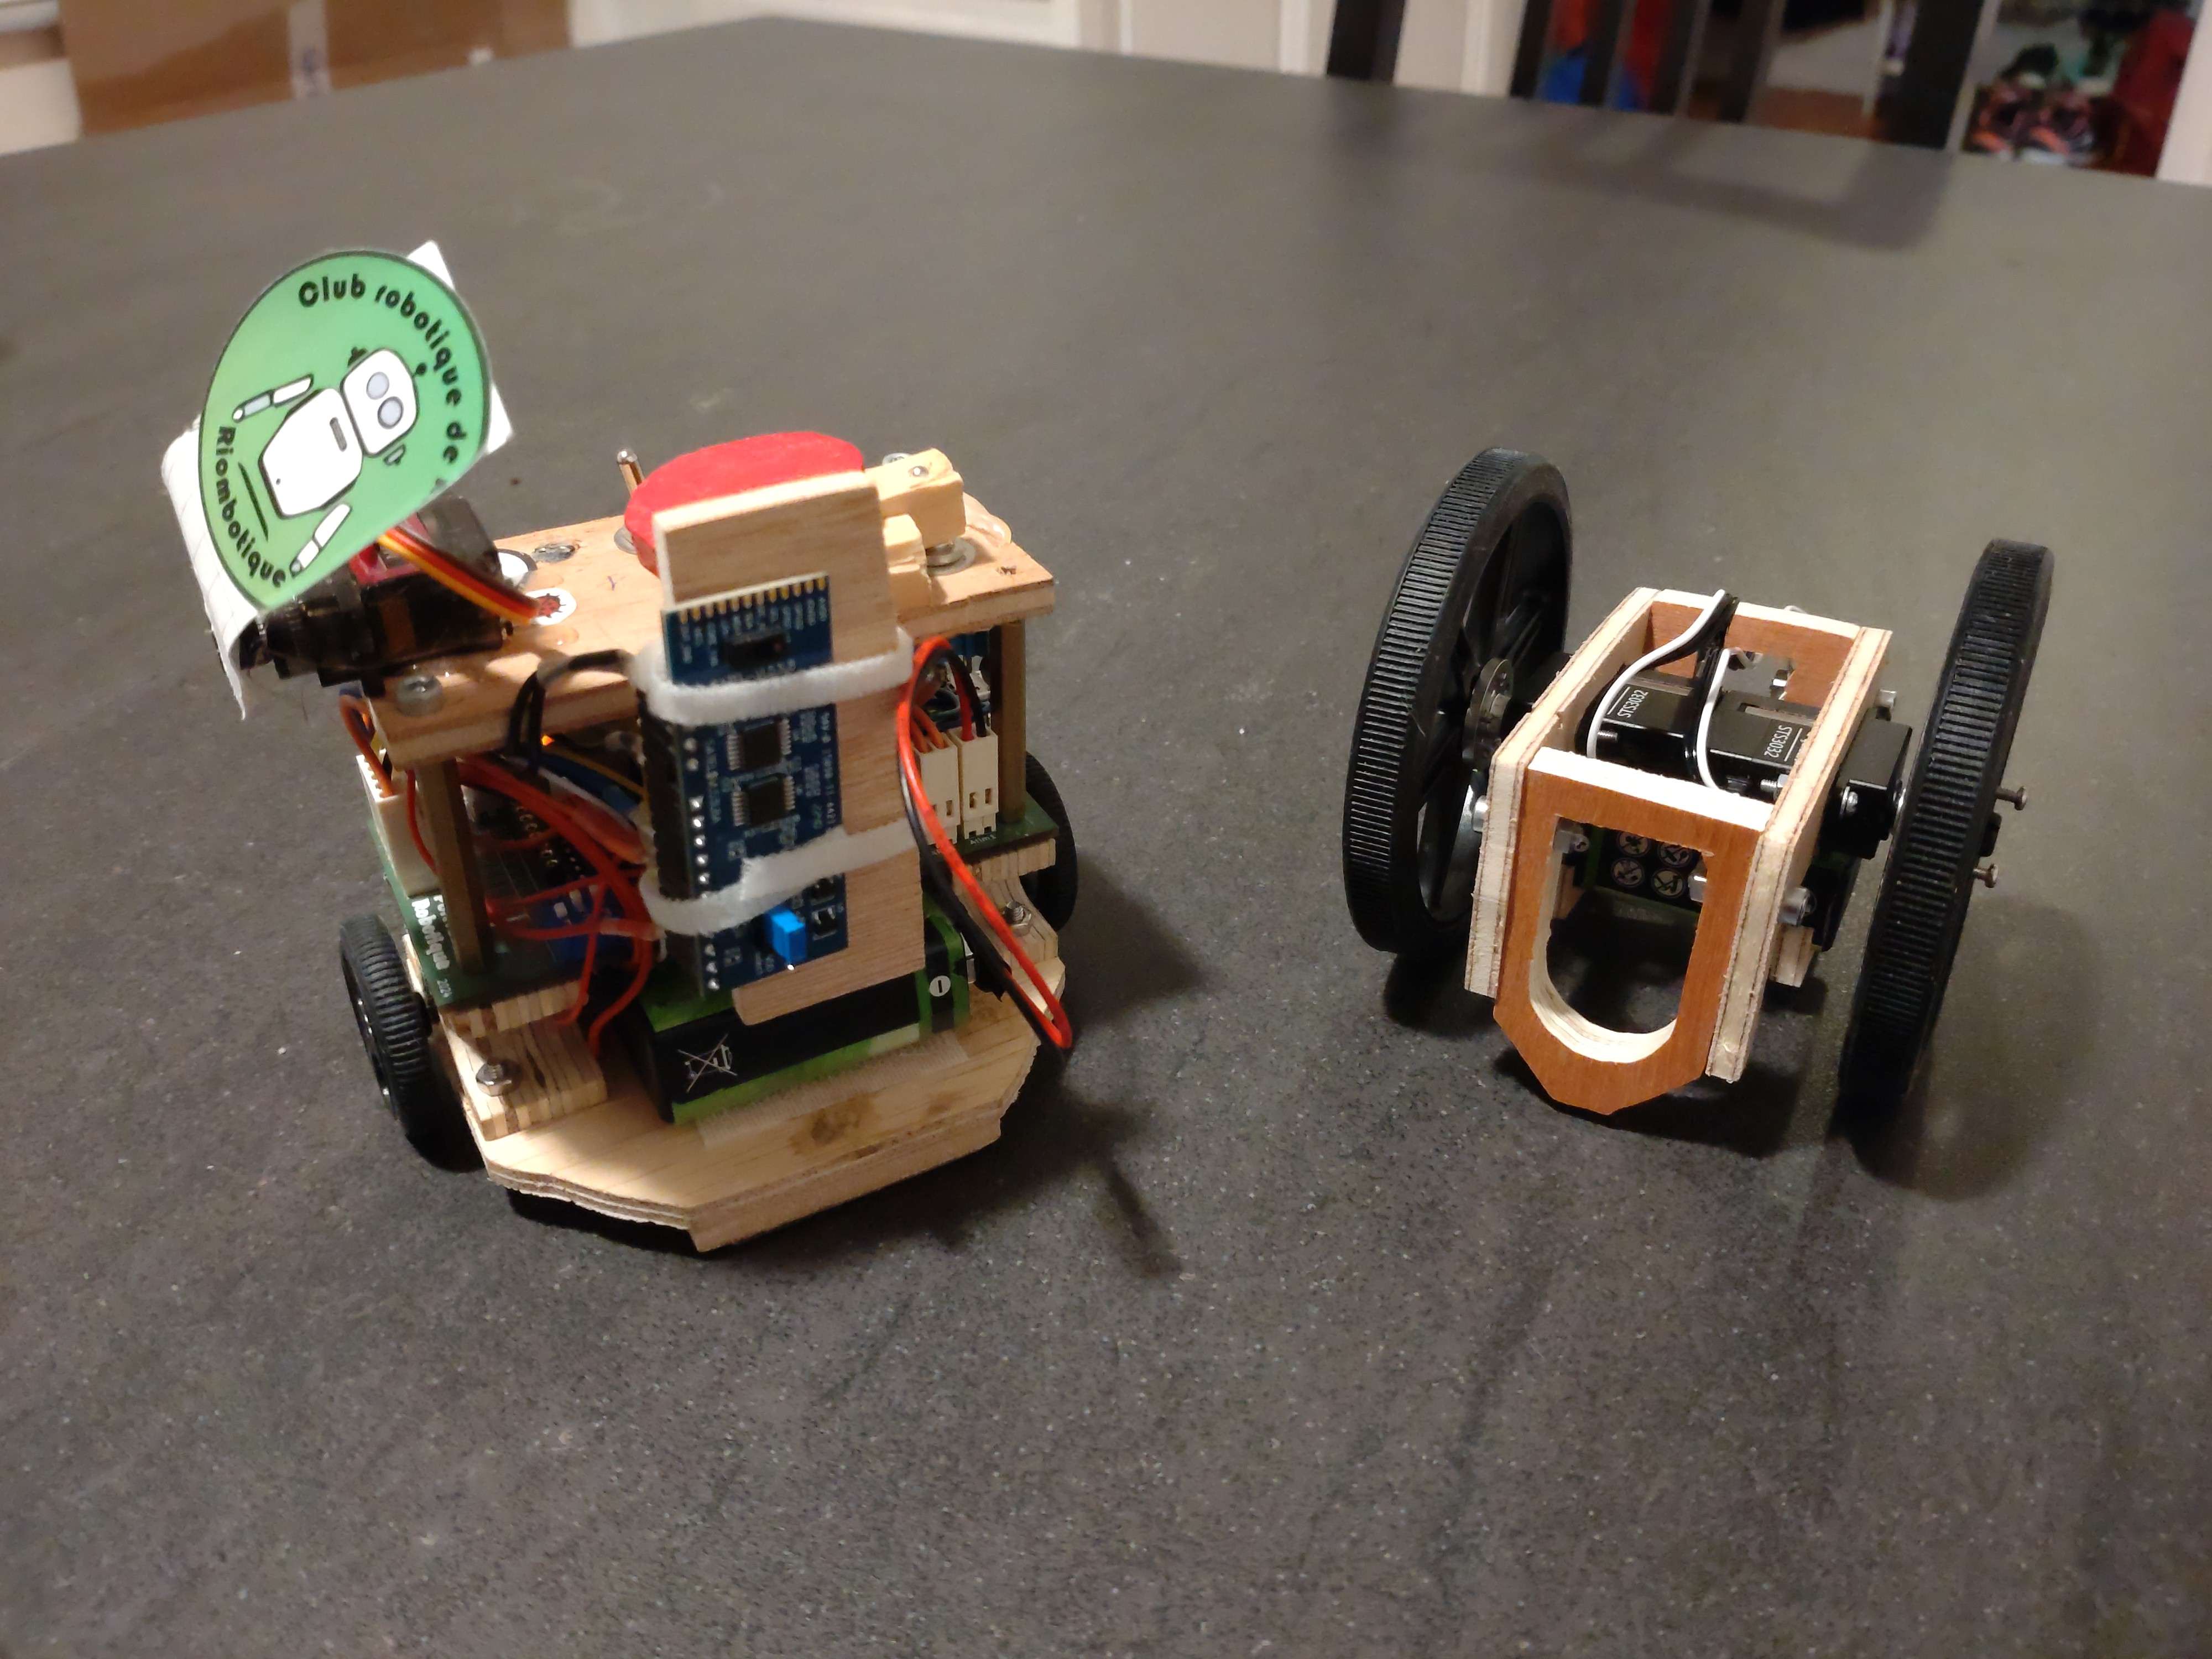
1) Non, je ne vois pas pourquoi, tu es beaucoup plus flexible avec une scie à chantourner qu'une laser - certaines géométries atteignable avec la scie à chantourner sont hors de portée d'une laser (véridique, je peux fournir des photos !)
2) Si, ainsi qu'une imprimante 3D, une fraiseuse CNC, un tour.... Et je ne te parle pas de la liste longue comme le bras de petits composants qui me font de l'[U+0153]il... Mais j'ai qu'une vie et certains choix s'imposent
Les composants de Robot Maker sont arrivés, le potentiel PAMI se construit doucement !
#527
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 15 février 2026 - 22:31
Alors, le potentiel PAMI n'est toujours pas mort. Je ne sais pas si c'est une bonne nouvelle parce que le robot, lui, il n'est pas très vivant...
Ce soir, j'ai réussi à communiqué avec les Servomoteurs Feetech avec mon Raspberry Pi Pico sans carte intermédiaire (même pas la FE-URT-1 - https://www.robot-ma...-urt-1-460.html) et sans la lib.
Je pense que je vais reconstruire la lib de zéro en mettant l'accent sur la documentation (documentation commencée cet été).
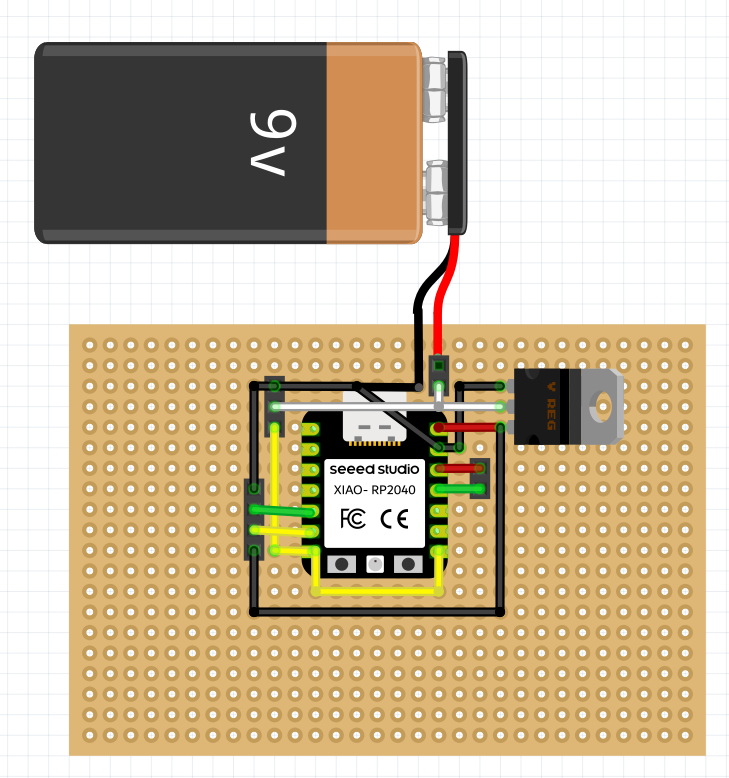
Du coup, je vise une carte électronique minimaliste :
* 1 Xiao RP2040 (Seed Studio)
* 1 convertisseur de tension 7805 (ou équivalent)
* 1 connecteur pile 9 V
* 1 connecteur ARU
* 1 connecteur sélecteur de couleur
* 1 connecteur I2C (pour le VL53L1X ou VL53L8X - détection de l'adversaire)
* 1 connecteur pour Feetech
Sur le plan initial, je devrais utiliser 50% des broches GPIO disponibles du Xiao RP2040...
J'avais essayé de faire des PAMIs pas cher et performants, mais avec une carte maison, j'ai bien conscience que ça n'a pas du aider.
Ici, l'électronique se fera sans soucis sur une carte à trous. Le coût des Feetech sera peut-être un frein, mais qui sait...
#528
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 16 février 2026 - 18:04
Schéma rapide de la carte ce soir :
J'ai un avis mitigé de Fritzing, le logiciel qui me permet de faire ces schémas.
Il a l'air simple à prendre en main, mais quand je l'ai mis entres les mains des enfants du club, ils ont galéré...
Et moi-même, j'utilise CTRL-Z plus souvent qu'à son tour !
J'ai un avis mitigé de Fritzing, le logiciel qui me permet de faire ces schémas.
Il a l'air simple à prendre en main, mais quand je l'ai mis entres les mains des enfants du club, ils ont galéré...
Et moi-même, j'utilise CTRL-Z plus souvent qu'à son tour !
#529
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 16 février 2026 - 21:54
Je continue d'avancer sur le protocole de communication des Feetechs et je découvre quelques spécificité. Je savais que le message normal était structuré ainsi :
* Entête : 2 octets (0xFF 0xFF)
* L'identifiant du servomoteur : 1 octet (1 à 255)
* La taille du message : 1 octet
* La commande: 1 octet
* Les paramètres la commande : 0, 1 ou plusieurs octets
* La somme de contrôle : 1 octet
Donc une demande de PING (commande = 1) ressemble à ça : `255 255 1 2 1 251`
La réponse du PING, elle ne s'encombre pas de l'entête : `1 2 0 252` (id_servo, taille message, etat du servo, checksum)
La demande de lecture (commande = 2) du registre 56 (position) ressemble à ça : `255 255 1 4 2 56 2 190` (Entête, entête, id_servo, taille message, commande lecture, adresse, taille demandée, checksum)
Et la réponse à une commande de lecture ( commande = 2) de registre : `255 255 1 4 0 3 15 232`(Entête, entête, id_servo, taille message, etat du servo, donnée1, donnée2, checksum)
* Entête : 2 octets (0xFF 0xFF)
* L'identifiant du servomoteur : 1 octet (1 à 255)
* La taille du message : 1 octet
* La commande: 1 octet
* Les paramètres la commande : 0, 1 ou plusieurs octets
* La somme de contrôle : 1 octet
Donc une demande de PING (commande = 1) ressemble à ça : `255 255 1 2 1 251`
La réponse du PING, elle ne s'encombre pas de l'entête
: `1 2 0 252` (id_servo, taille message, etat du servo, checksum)La demande de lecture (commande = 2) du registre 56 (position) ressemble à ça : `255 255 1 4 2 56 2 190` (Entête, entête, id_servo, taille message, commande lecture, adresse, taille demandée, checksum)
Et la réponse à une commande de lecture ( commande = 2) de registre : `255 255 1 4 0 3 15 232`(Entête, entête, id_servo, taille message, etat du servo, donnée1, donnée2, checksum)
#530
Mike118
-
- Administrateur
-
- 12 868 messages
Staff Robot Maker
- Gender:Male
- Location:Anglet
- Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir
Posté 16 février 2026 - 21:56
Pong = pas très important rien à sécuriser du coup ils ont pas sécurisé...
Si mon commentaire vous a plus laissez nous un avis !
Nouveau sur Robot Maker ?
Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope aux articles, à la boutique et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être !
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!
#531
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 16 février 2026 - 21:58
C'est donc plutôt un succès pour ce soir. Deux petits soucis, dont un lié au fait que j'ai relié RX et TX:
1. Je pensais qu'il serait simple de désactiver RX ou TX. TX se désactive bien et permet de recevoir le message. La désactivation de RX me créé une réception parasite.
2. Du coup, je reçois également ce que j'envoie, il faudra faire le trie dans la réception et rendre ça configurable si je veut partager la lib
3. J'ai un taux de trame OK de l'ordre de 70% (à confirmer). En tout cas, loin des 99,999% Bon avec le début de trame et la checksum, je ne suis pas inquiet mais je trouve cela étonnant
C'est pas la sécurisation qui m'embête c'est d'avoir une trame de message qui ne colle pas au standard, ça fait un cas de plus à traiter...
Parce qu'ils ne mettent pas l'entête mais ils mettent la checksum...
C'est tellement étrange que je me mettais à douter de mon code. Mais toi, tu dois savoir, non ?
#532
Mike118
-
- Administrateur
-
- 12 868 messages
Staff Robot Maker
- Gender:Male
- Location:Anglet
- Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir
Posté 16 février 2026 - 22:01
J'utilise jamais le ping. =/
Si mon commentaire vous a plus laissez nous un avis !
Nouveau sur Robot Maker ?
Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope aux articles, à la boutique et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être !
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!
#535
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 21 février 2026 - 22:30
Je suis à 1Mbaud
Voici ce qui je crois observer sur un ping (émission puis réception) :
`255 255 1 2 1 251 1 2 0 252`
Et voici ce que j'ai sur une lecture de position (émission puis réception) :
`255 255 1 4 2 56 2 190 255 255 1 4 0 100 15 135`
Voici ce qui je crois observer sur un ping (émission puis réception) :
`255 255 1 2 1 251 1 2 0 252`
Et voici ce que j'ai sur une lecture de position (émission puis réception) :
`255 255 1 4 2 56 2 190 255 255 1 4 0 100 15 135`
#536
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 22 février 2026 - 21:19
J'ai retouché mon code de communication et j'obtiens bien les deux `0xFF` en début de réponse pour le Ping...
J'avais supposé, naïvement, que la fonction `uart_write_blocking()` rendait la main une fois le caractère expédié dans l'UART...
Une fois que j'aurai un truc fonctionnel, j'y verrai plus clair...
J'avais supposé, naïvement, que la fonction `uart_write_blocking()` rendait la main une fois le caractère expédié dans l'UART...
Une fois que j'aurai un truc fonctionnel, j'y verrai plus clair...
#537
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 23 février 2026 - 22:49
Merci beaucoup !
Mais en regardant en détail, ça ne colle toujours pas. Pour envoyer un Ping sur le servo 1, j'aurais construis la trame suivantes :
0xFF 0xFF (entête) 0x01 (servo_id) 0x02 (commande ping) 0x01 (taille message) 0xFB (checksum)
Et quand je construis cette trame, j'obtiens maintenant la même réponse que toi :
0xFF 0xFF (entête) 0x01 (servo_id) 0x02 (taille message) 0x00 (état servo ok) 0xFC (checksum)
Donc c'est maintenant ta trame envoyée qui me semble bizarre !
#539
Mike118
-
- Administrateur
-
- 12 868 messages
Staff Robot Maker
- Gender:Male
- Location:Anglet
- Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir
Posté 08 mars 2026 - 15:21
Salt and paper pour assaisonner les noisettes 
Si mon commentaire vous a plus laissez nous un avis !
Nouveau sur Robot Maker ?
Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope aux articles, à la boutique et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être !
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!
#540
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 08 mars 2026 - 15:26
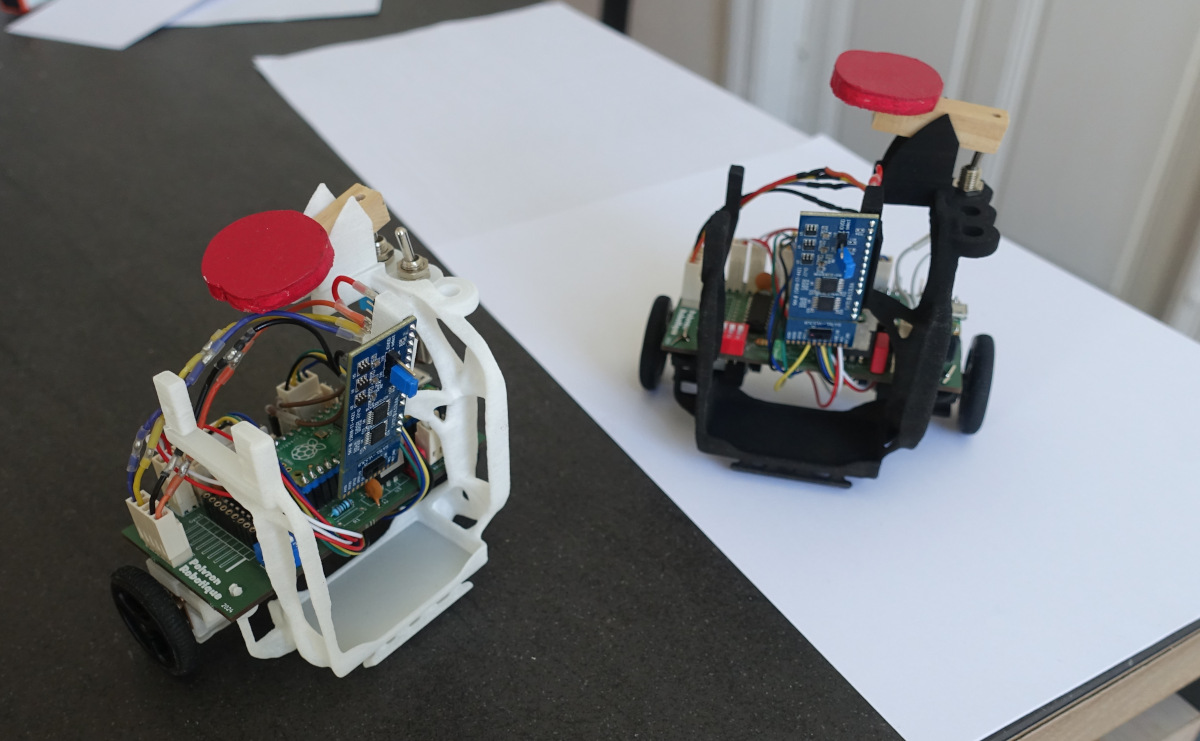
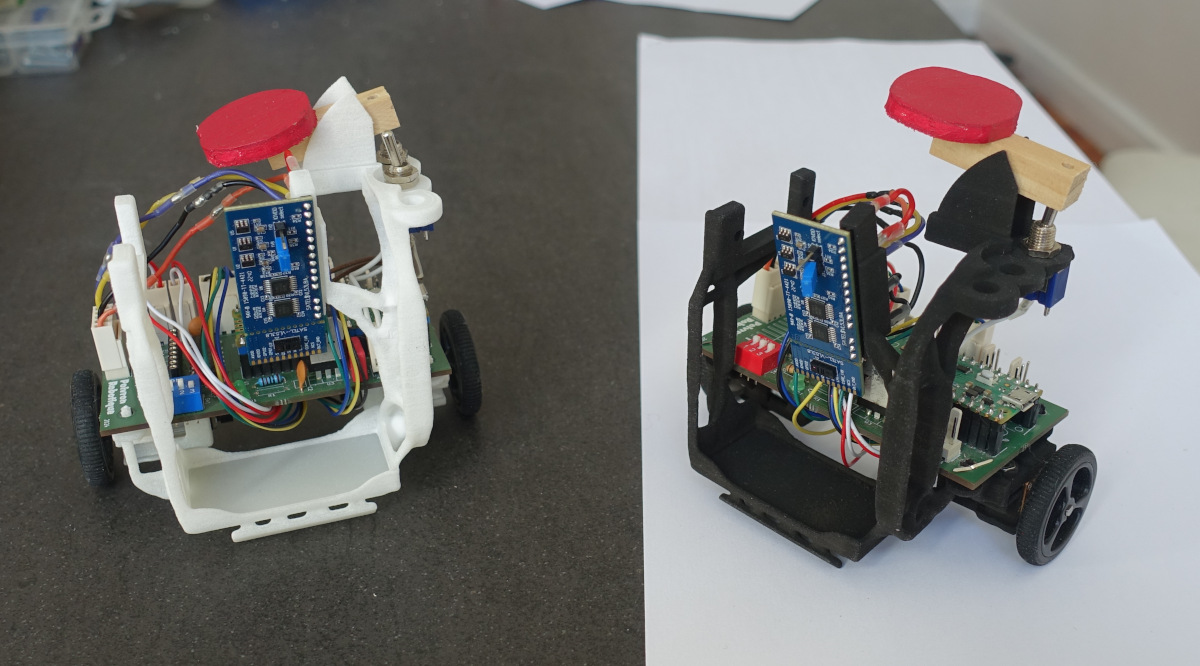
Alors, c'est fragile, à un endroit en particulier... L'idée de base, c'était l'impression en métal et le solveur que j'ai utilisé me semble optimiste, il y a un point faible que je n'ai pas pu renforcer...
@martin [les opossums/ex7robot]
@martin [les opossums/ex7robot]
Répondre à ce sujet


0 utilisateur(s) li(sen)t ce sujet
0 members, 0 guests, 0 anonymous users

