Non, mais on fait le ménage

poivron-robotique
Débuté par kmikaz, nov. 23 2021 09:11
566 réponses à ce sujet
#62

Keuronde
-

- Membres
-

- 808 messages
Membre passionné
- Gender:Male
Posté 28 juin 2022 - 17:43
Au programme:
1. revoir l'asservissement qui était trop mou. Au c[U+0153]ur de l'asservissement, il y avait des bout de code qui limitaient les variations de vitesse (au niveau des roues, au niveau de la distance polaire et au niveau de la rotation polaire). Tout ça était bien pratique quand on avait une trajectoire composé de quelques points de passage, mais c'est maintenant contre-productif depuis que notre trajectoire
2. Ben du coup, il faudra créer un profil de vitesse, idéalement des accélération paramétrage, un système qui régule la vitesse en fonction de la distance restant à parcourir et de la courbure des trajectoires...
3. Sur le microcontrôleur de la stratégie, nous avions 96% de la RAM de prise, 94% de la ROM, il va falloir se donner un peu d'air. Maintenant que le Raspberry Pi est embarqué sur le robot, la "RAM" total disponible a augmenté - largement (2ko => 512Mo). Déporter la stratégie vers le Raspberry PI m'embête un peu car ça commence à faire un mille-feuille (RPi => PIC18F => DSPIC33), mais ça semble pas bloquant...
#63
Mike118
-
- Administrateur
-
- 12 868 messages
Staff Robot Maker
- Gender:Male
- Location:Anglet
- Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir
Posté 28 juin 2022 - 18:05
Sinon tu mets tout à plat un seul teensy et ça roule 
Si mon commentaire vous a plus laissez nous un avis ! 
Nouveau sur Robot Maker ?
Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope aux articles, à la boutique et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être !
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!
#64
Mike118
-
- Administrateur
-
- 12 868 messages
Staff Robot Maker
- Gender:Male
- Location:Anglet
- Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir
Posté 28 juin 2022 - 21:48
Pour la question annexe https://socialcompar...rp2040-5uqwbwkj ^^ c'était juste pour sortir un truc bien puissant  mais un rpi pico c'est bien aussi et moins cher ... et pour le moment plus facile à trouver.
Si mon commentaire vous a plus laissez nous un avis !
Nouveau sur Robot Maker ?
Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope aux articles, à la boutique et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être !
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!
#65
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 28 juin 2022 - 21:50
Merci pour le lien je regarde ça ! Je me demandais s'il y avais un meilleur support logiciel (librairie / IDE) ou ce genre de chose. Côté puissance, j'apprécierai un bon en avant, mais entre x10 et x100, je ne sais pas si je verrais la différence !
#66
Mike118
-
- Administrateur
-
- 12 868 messages
Staff Robot Maker
- Gender:Male
- Location:Anglet
- Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir
Posté 28 juin 2022 - 21:51
Après moi j'utilise teensy et ça marche bien ^^ mais il y a plein de trucs qui marchent bien 
Si mon commentaire vous a plus laissez nous un avis !
Nouveau sur Robot Maker ?
Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope aux articles, à la boutique et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être !
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!
#67
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 28 juin 2022 - 21:53
@Mike118 [MarsAttacks / Vigibot] Le Raspberry Pico / RP2040 a des modules "PIO", qui ressemblent à des modules hardware programmable (I2C/ QEI / PWM). Le concept me parraissait cool et souple.
Après le Teensy, c'est vraiment monstrueux en terme de puissance de calcul !
Après le Teensy, c'est vraiment monstrueux en terme de puissance de calcul !
#68
Mike118
-
- Administrateur
-
- 12 868 messages
Staff Robot Maker
- Gender:Male
- Location:Anglet
- Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir
Posté 29 juin 2022 - 11:15
Idem hésite pas !
hésite pas !
Si mon commentaire vous a plus laissez nous un avis !
Nouveau sur Robot Maker ?
Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope aux articles, à la boutique et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être !
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!
#70
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 30 juin 2022 - 18:09
J'étais dégouté en voyant ça aujourd'hui ! @ Droop [robot en carton +
 ] En vrai, c'est plutôt du 3,3V mais je crois bien que ça sort du PWM (16 × PWM channels https://www.raspberr...specifications/) tu peux même avoir un PWM par servomoteur !
Droop [robot en carton +] En vrai, c'est plutôt du 3,3V mais je crois bien que ça sort du PWM (16 × PWM channels https://www.raspberr...specifications/) tu peux même avoir un PWM par servomoteur !
#71
Mike118
-
- Administrateur
-
- 12 868 messages
Staff Robot Maker
- Gender:Male
- Location:Anglet
- Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir
Posté 30 juin 2022 - 20:53
Il me semblait avoir lu que ça serait que dispo en septembre à la vente ... mais j'ai cru déjà les voir en vente. Édit : my bad c'est le wh qui ne sera dispo à la vente qu'en septembre.
Si mon commentaire vous a plus laissez nous un avis !
Nouveau sur Robot Maker ?
Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope aux articles, à la boutique et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être !
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!
#74
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 04 juillet 2022 - 15:44
Ça, c'est plutôt le bon côté des choses. Maintenant j'essaie de rajouter une commande à la fin de la compilation pour injecter le programme sur le RPI Pico
Et la, je peste.
J'essaie de jouer le jeux et d'intégrer tout ça "Visual Studio Code". Ce truc sait tout faire, mais j'ai l'impression qu'il faut créer une tache manuellement pour utiliser le script CMake qui se trouve à côté du fichier .c.
Autant, Make, je m'en sors à peu près, autant CMake, je ne maitrise pas... Je vois "add_custom_command" dans la doc qui pourrait correspondre à ce que je veux, mais mon premier essai n'est pas concluant.
Je me dis, ouvrons le Makefile généré pour comprendre ce qui se passe... Et là, je râle sévère ! 2000 lignes de Makefile généré. Mais séreusement, comment voulez-vous que ça marche ???

#76
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 04 juillet 2022 - 15:59
Moi, j'ai vraiment du mal avec ces couches qui s'empilent et s'empilent les unes sur les autres. C'est pour ça que j'aime la programmation sur microcontrôleur. Ça, jusqu'à ce qu'Arduino arrive et rajoute une couche d'abstraction "car les microcontrôleurs, c'est trop compliqué"
@SuPeRBaLoO [TDS Team 72] J'en suis au même stade, j'ai fat clignoté la led, mis le programme Hello_world et je n'irais pas beaucoup plus loin avant un moment, j'ai pas grand chose à quoi le raccorder..
@SuPeRBaLoO [TDS Team 72] J'en suis au même stade, j'ai fat clignoté la led, mis le programme Hello_world et je n'irais pas beaucoup plus loin avant un moment, j'ai pas grand chose à quoi le raccorder..
#77
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 04 juillet 2022 - 16:21
 J'irais pas jusque là non plus...
Bon j'ai ce que je voulais mais pas comme je le voulais. Au lieu de rajouter le "flashage" du RPI Pico dans le makefile, je l'ai mis à la suite, dans la tache de "Visual Studio Code" Y'a un nom de fichier en dur, c'est moche, mais ça ferait le boulot
```
{
"tasks": [
{
"type": "shell",
"command": "cd build; cmake ../; make; sudo picotool load ${workspaceFolder}/build/test.uf2",
"label": "CMake & Flash",
"problemMatcher": [],
"group": {
"kind": "build",
"isDefault": true
}
}
],
"version": "2.0.0"
}```
#78
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 04 juillet 2022 - 19:06
@madahin [Sharp'Attack] Basiquement VS Code n'apporte rien à ce niveau, donc je suis particulièrement ouïe à tes explications...
J'ai modifié mon CMakeLists.txt :
```
cmake_minimum_required(VERSION 3.13)
include(pico_sdk_import.cmake)
project(test_project C CXX ASM)
set(CMAKE_C_STANDARD 11)
set(CMAKE_CXX_STANDARD 17)
pico_sdk_init()
add_executable(test
test.c
)
pico_enable_stdio_usb(test 1)
pico_enable_stdio_uart(test 1)
pico_add_extra_outputs(test)
target_link_libraries(test pico_stdlib)
add_custom_target(Flash
DEPENDS test
COMMAND echo "sudo picotool load ${PROJECT_BINARY_DIR}/test.uf2"
)```
Je mets un echo pour être prudrent..
Mais après avoir relancé CMake `cd build; cmake ../' puis mon make, je ne vois pas la sortie attendue...
Évidemment, il y a une arnaque :
Voici la sortie du Make :
```
$ make
[ 1%] Performing build step for 'ELF2UF2Build'
[100%] Built target elf2uf2
[ 2%] No install step for 'ELF2UF2Build'
[ 3%] Completed 'ELF2UF2Build'
[ 8%] Built target ELF2UF2Build
[ 10%] Built target bs2_default
[ 13%] Built target bs2_default_padded_checksummed_asm
[ 14%] Linking CXX executable test.elf
[ 91%] Built target test
[ 92%] Performing build step for 'PioasmBuild'
[100%] Built target pioasm
[ 93%] No install step for 'PioasmBuild'
[ 94%] Completed 'PioasmBuild'
[100%] Built target PioasmBuild```
En fait non, ça marche !!
@madahin [Sharp'Attack] Merci !!!
#79
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 04 juillet 2022 - 19:10
Dans ce cas, c'est `make Flash` qu'il fallait taper, pas `make` !
En fait, pas tout à fait, mais j'ai de quoi creuser maintenant !
En fait, si ça marche ! J'ai juste été pessimiste, j'avais mis un "depend" sur `PioasmBuild` plutôt que `test` comme c'était la dernière target. J'avais peur que tous les fichiers ne soient pas créés avec `test` mais on dirait que si...
#80
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 20 août 2022 - 14:08
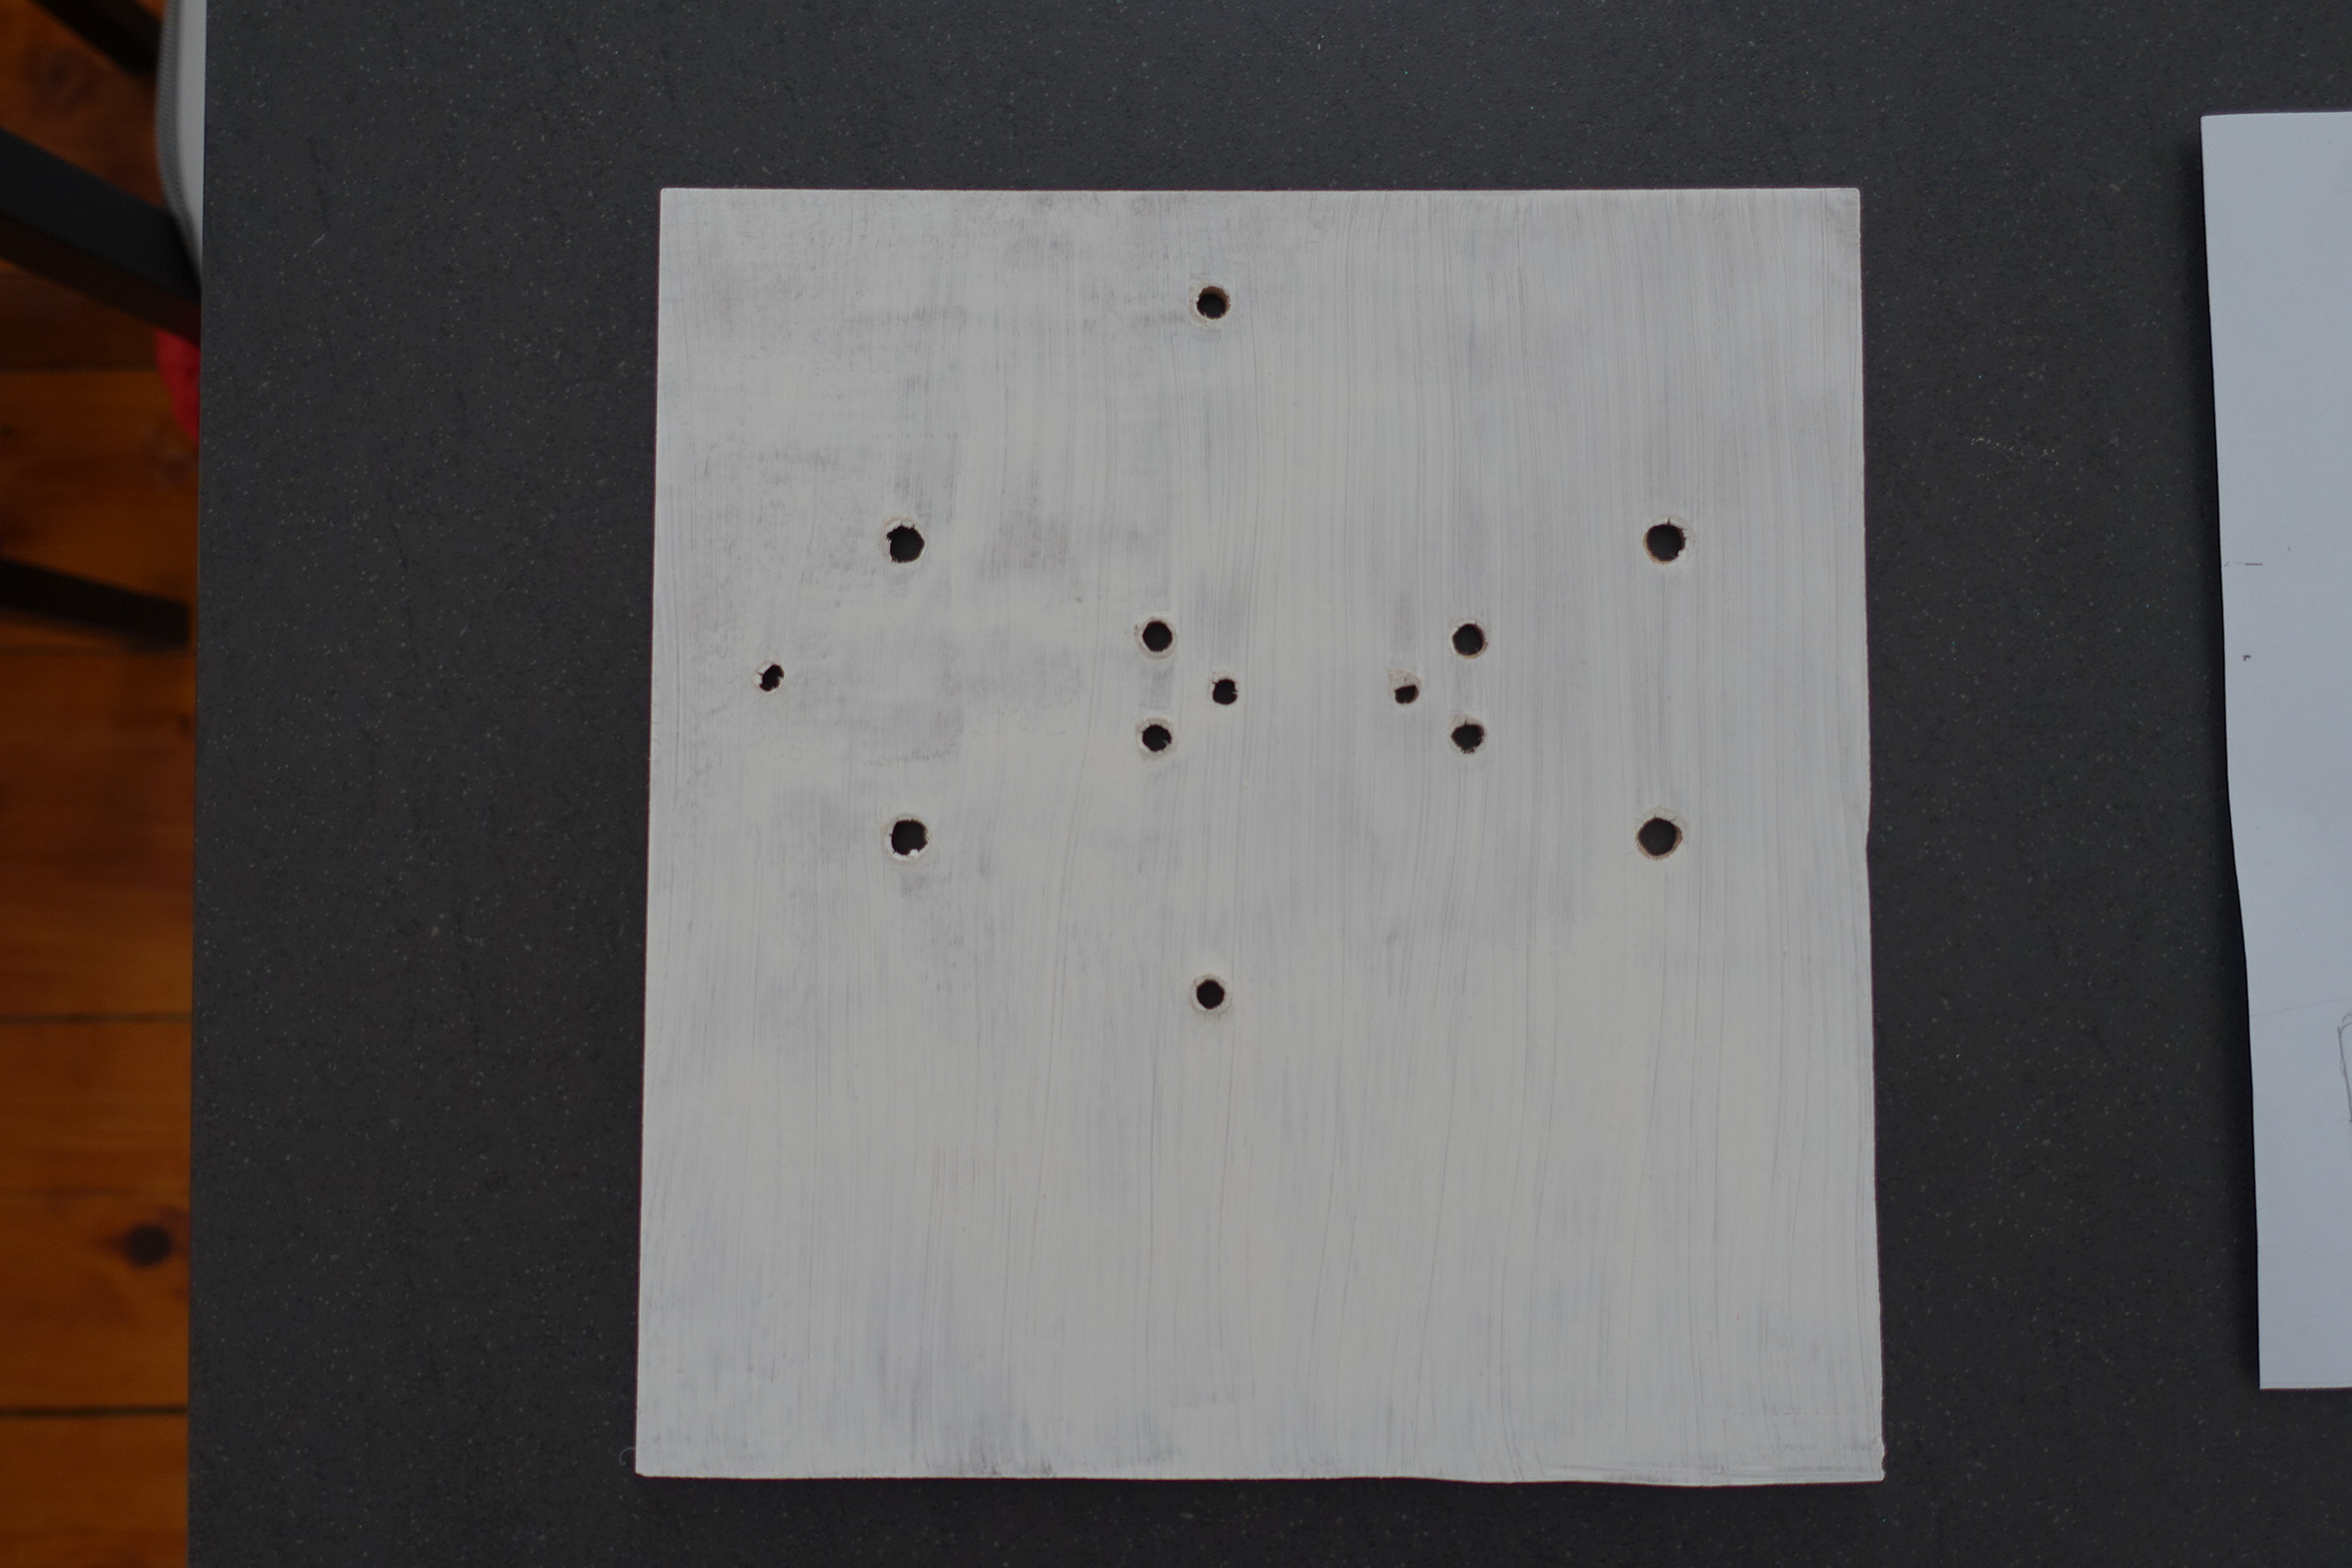
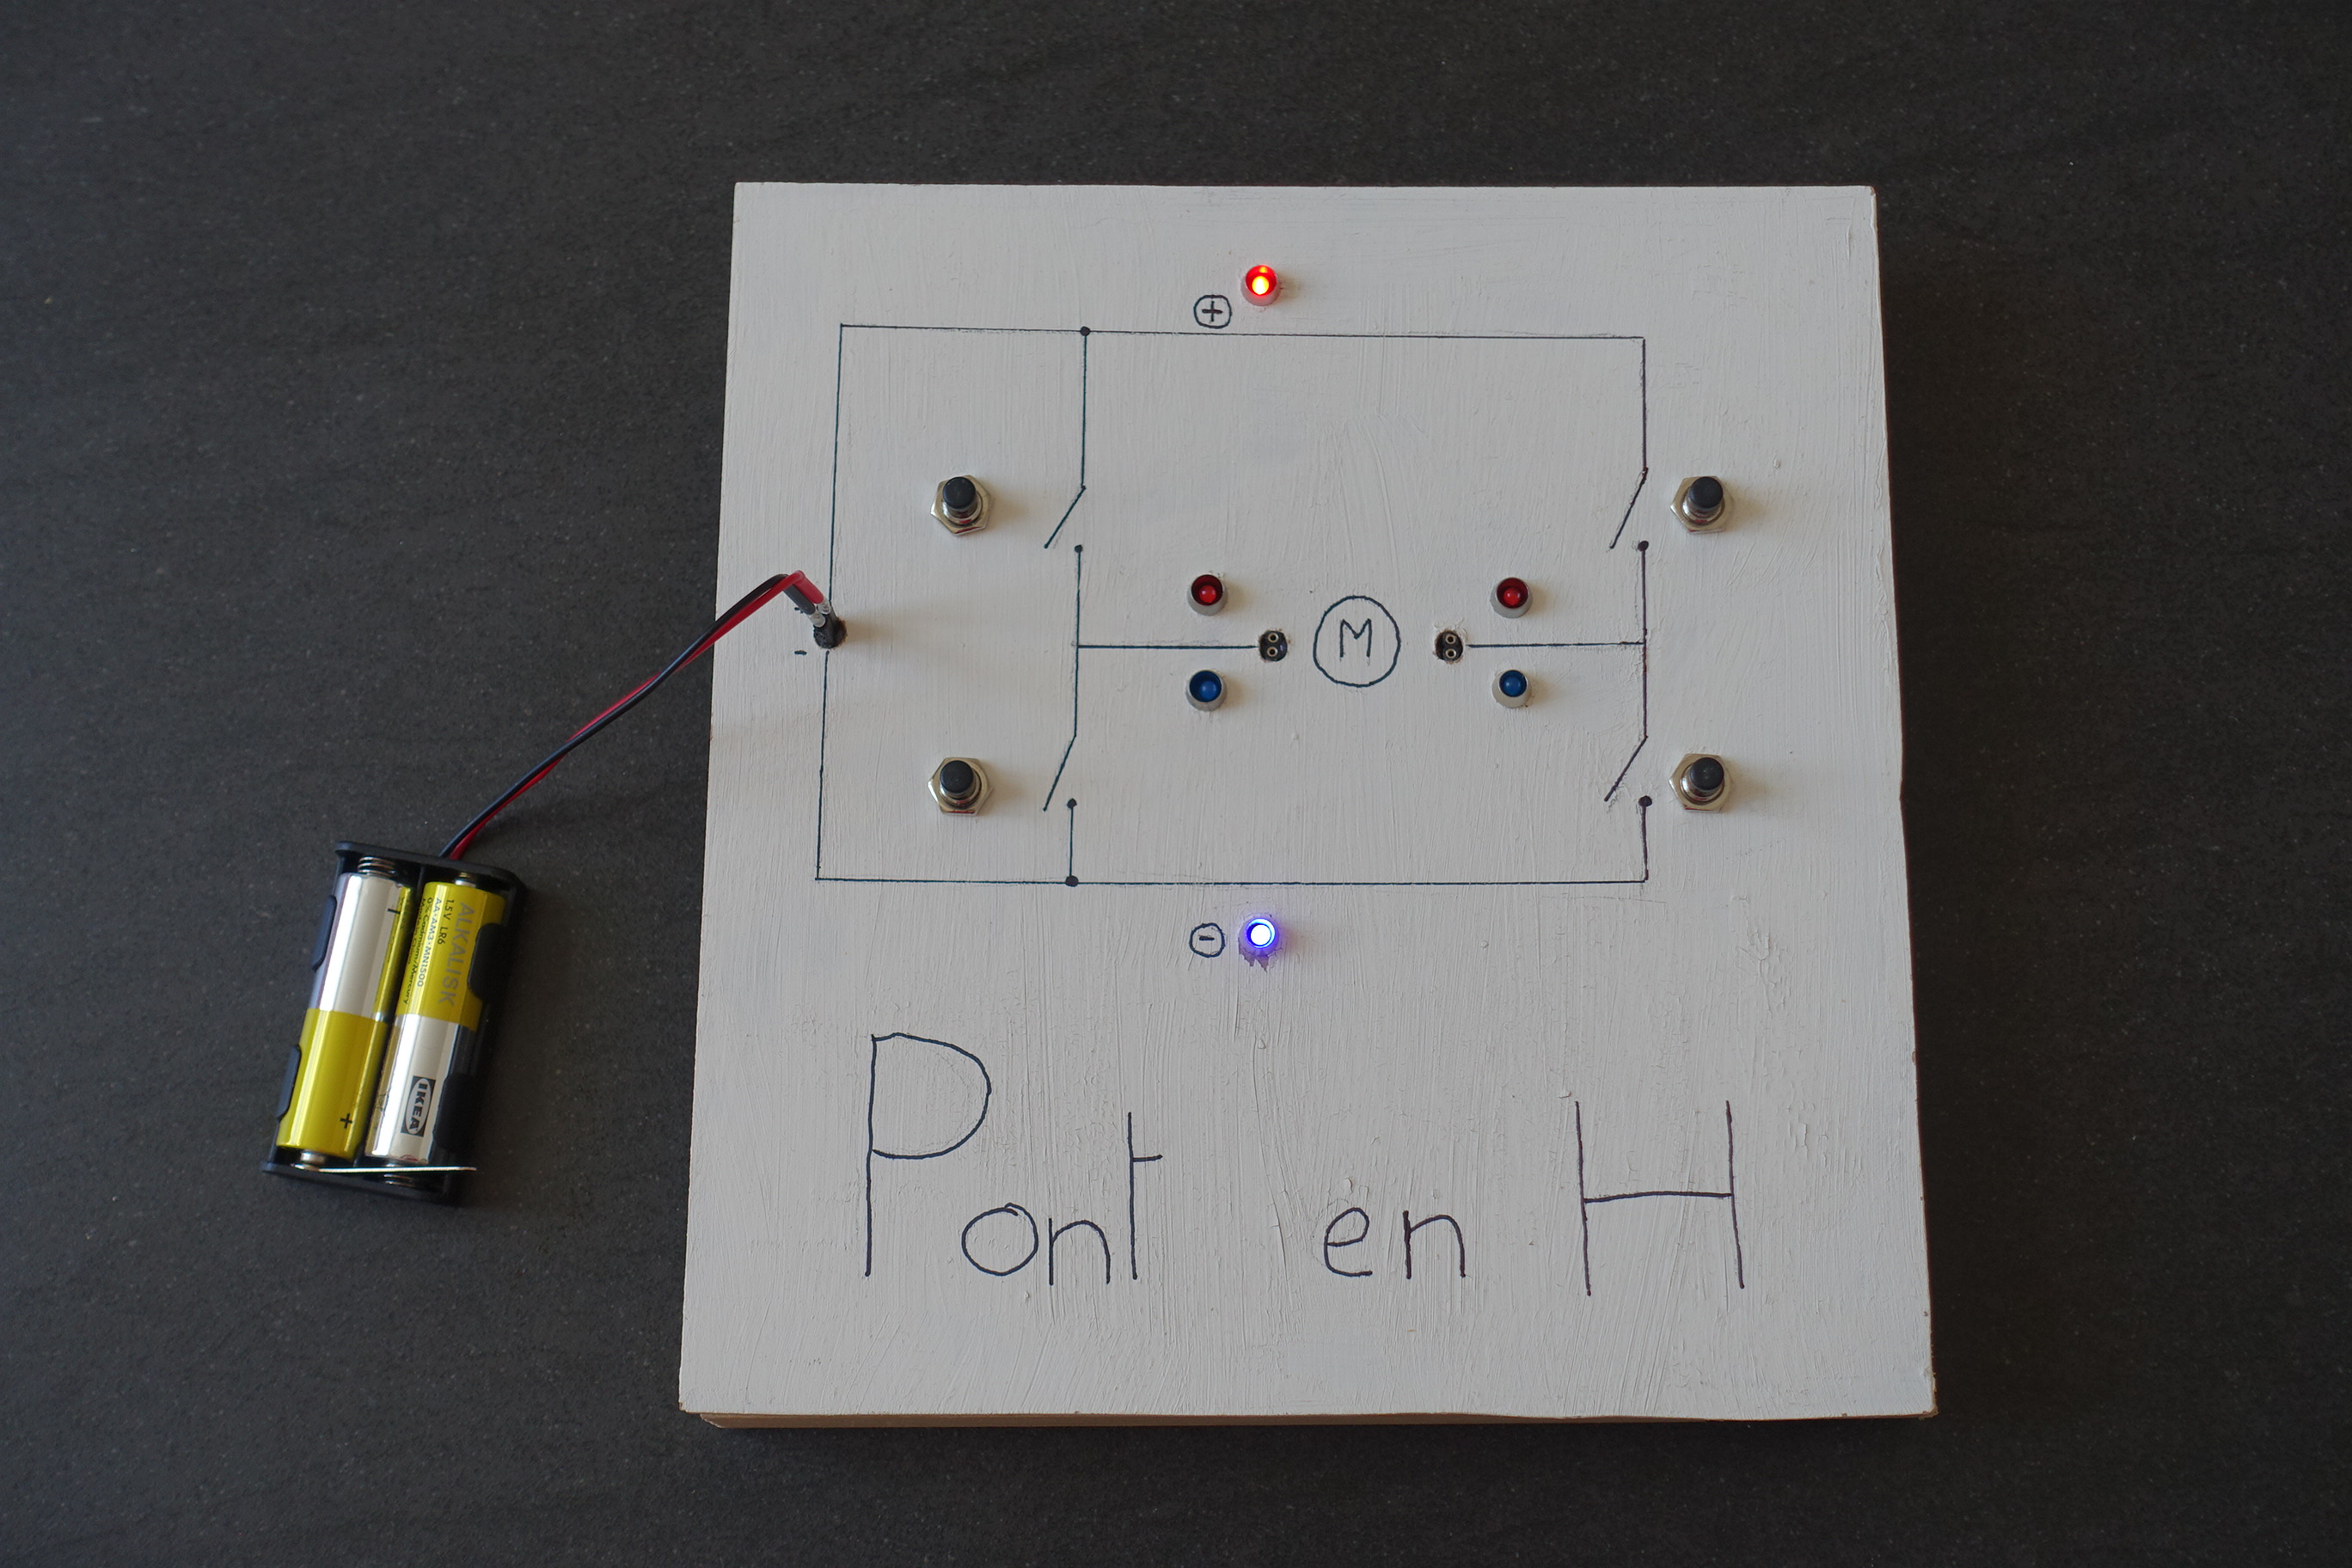
Je profite d'un regain d'énergie pour présenté un petit projet. c'est un "démonstrateur" de pont en H. L'idée c'est d'avoir d'un côté un moteur avec une pile, où les gens peuvent constater que la moteur change de sens de rotation en fonction de la polarité. De l'autre, d'avoir ce démonstrateur qui a deux modes de fonctionnement :
1. Sans moteur branché, il est possible d'appuyer sur tous les boutons sans créer de court-circuit et de voir la propagation de la tension.
2. Avec le moteur, (malheureusement sans protection), où en appuyant sur les bons boutons, il est possible de piloter le moteur dans les deux sens.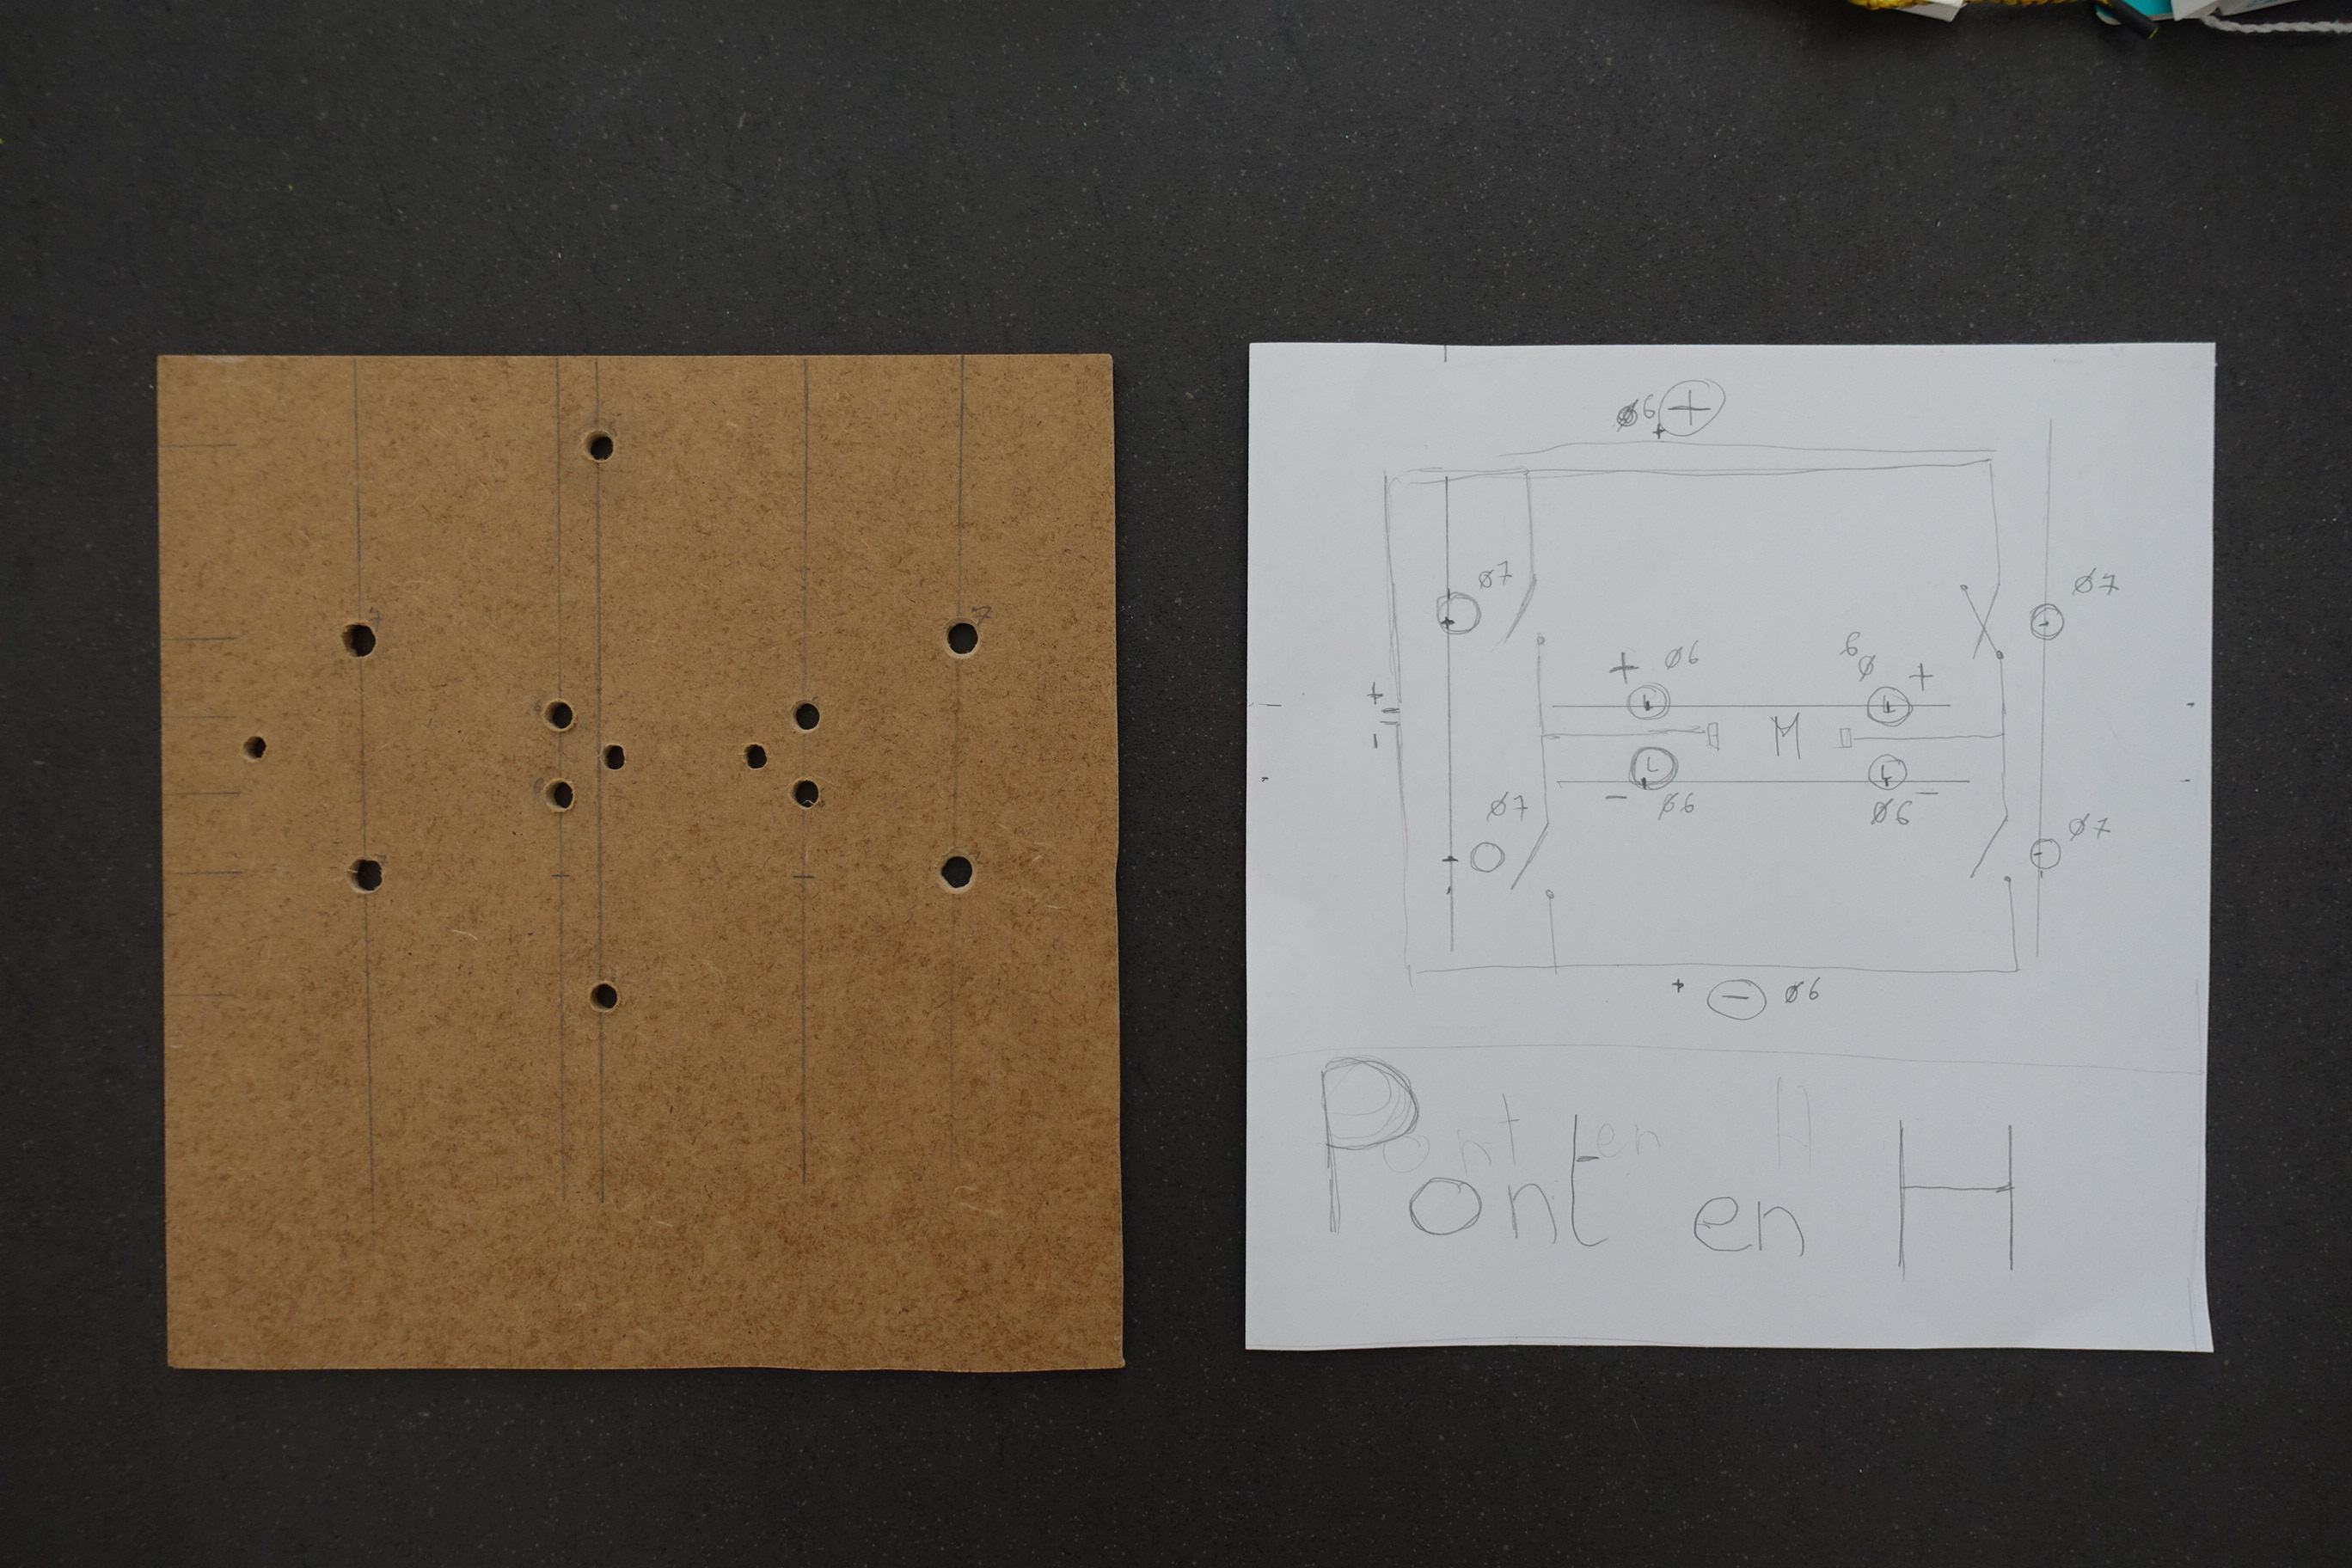
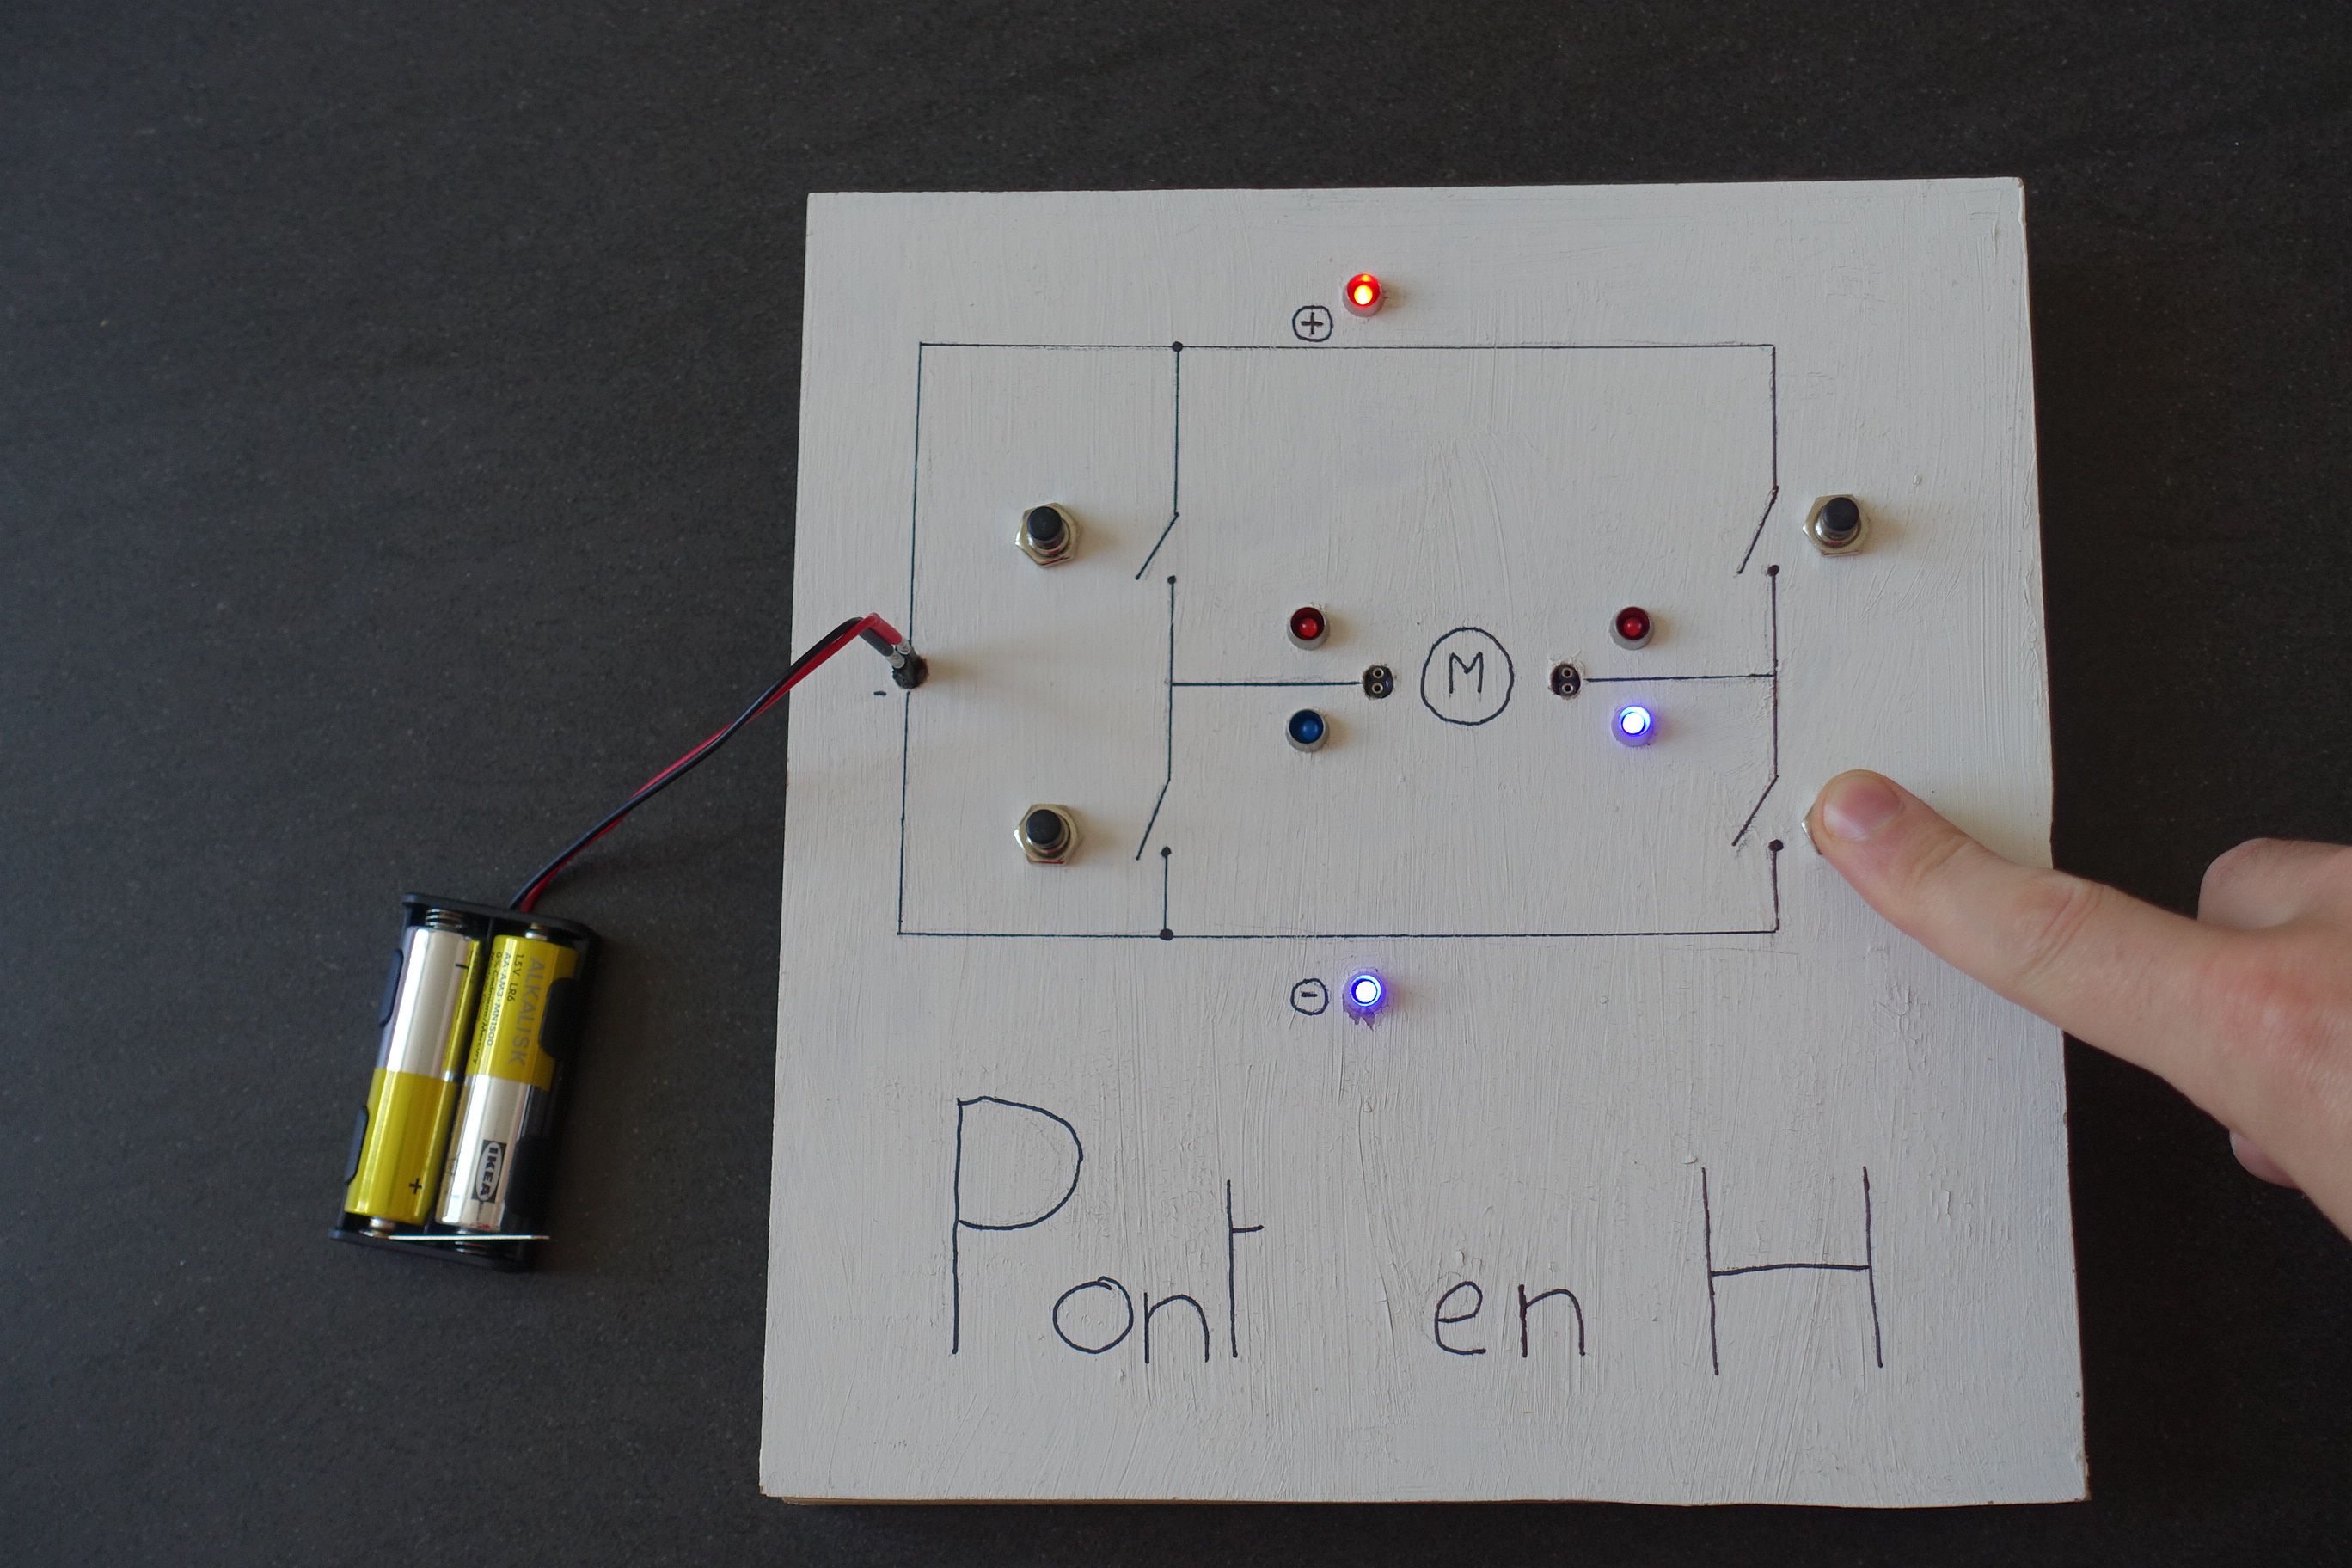
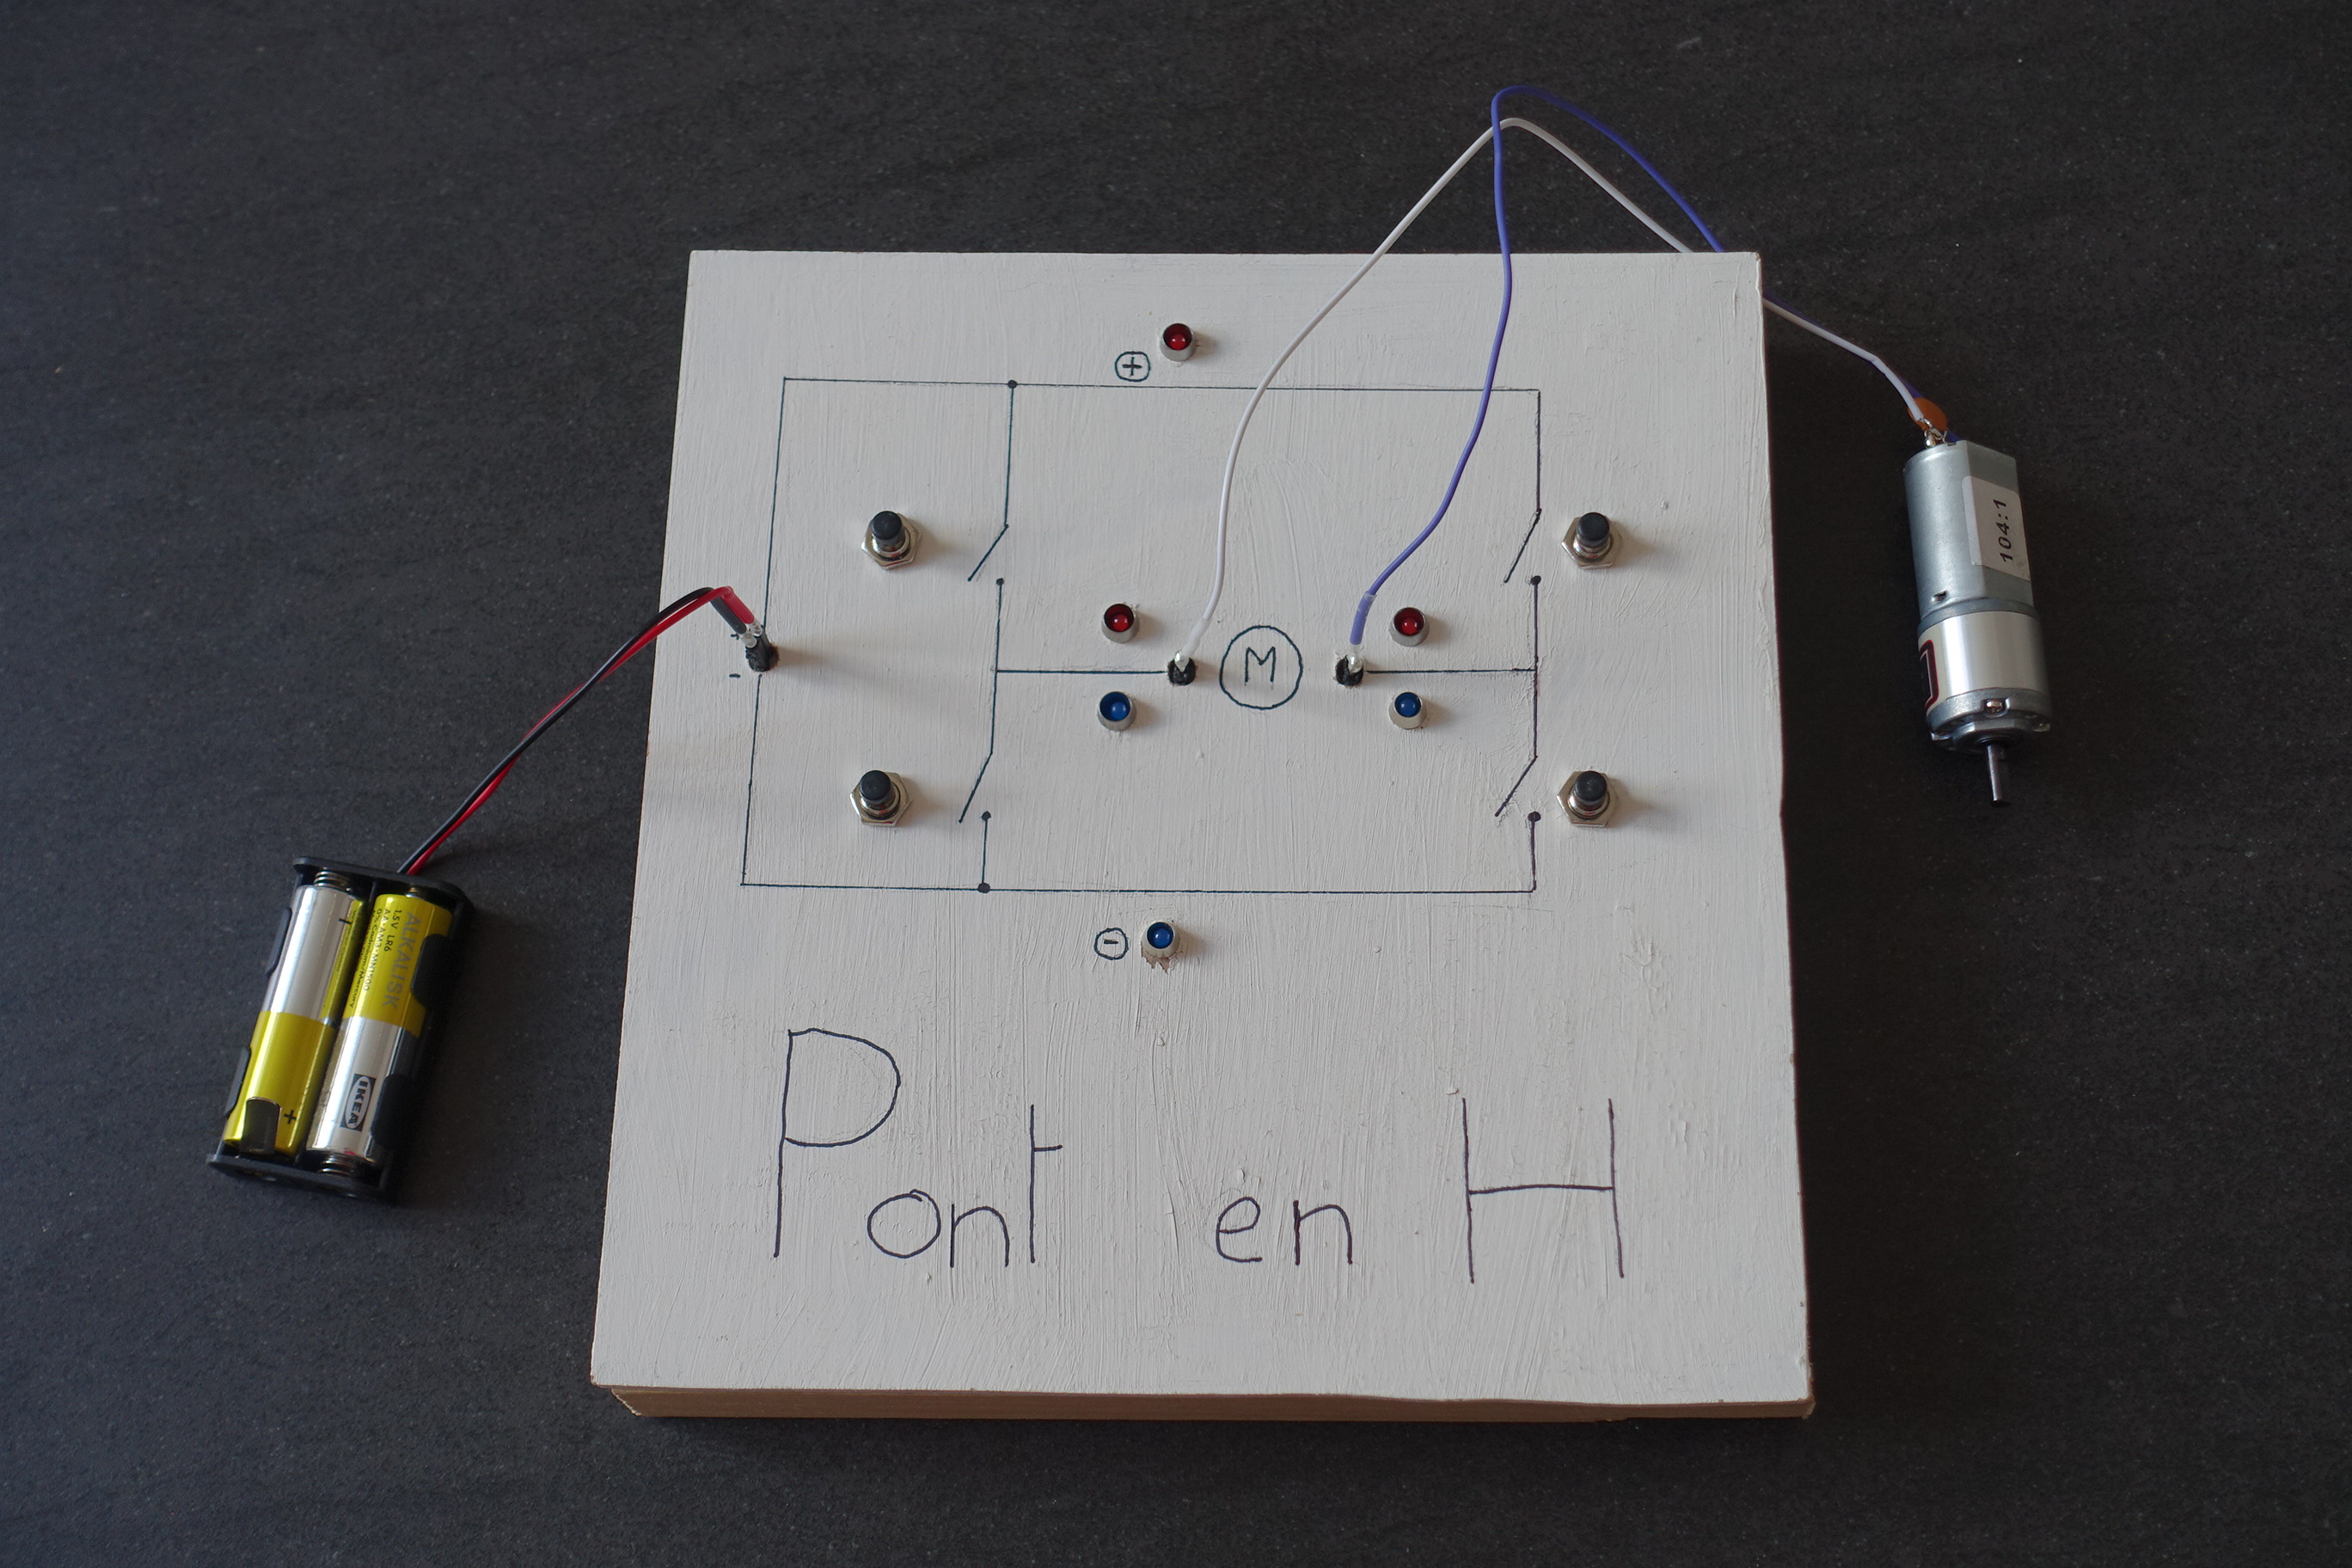
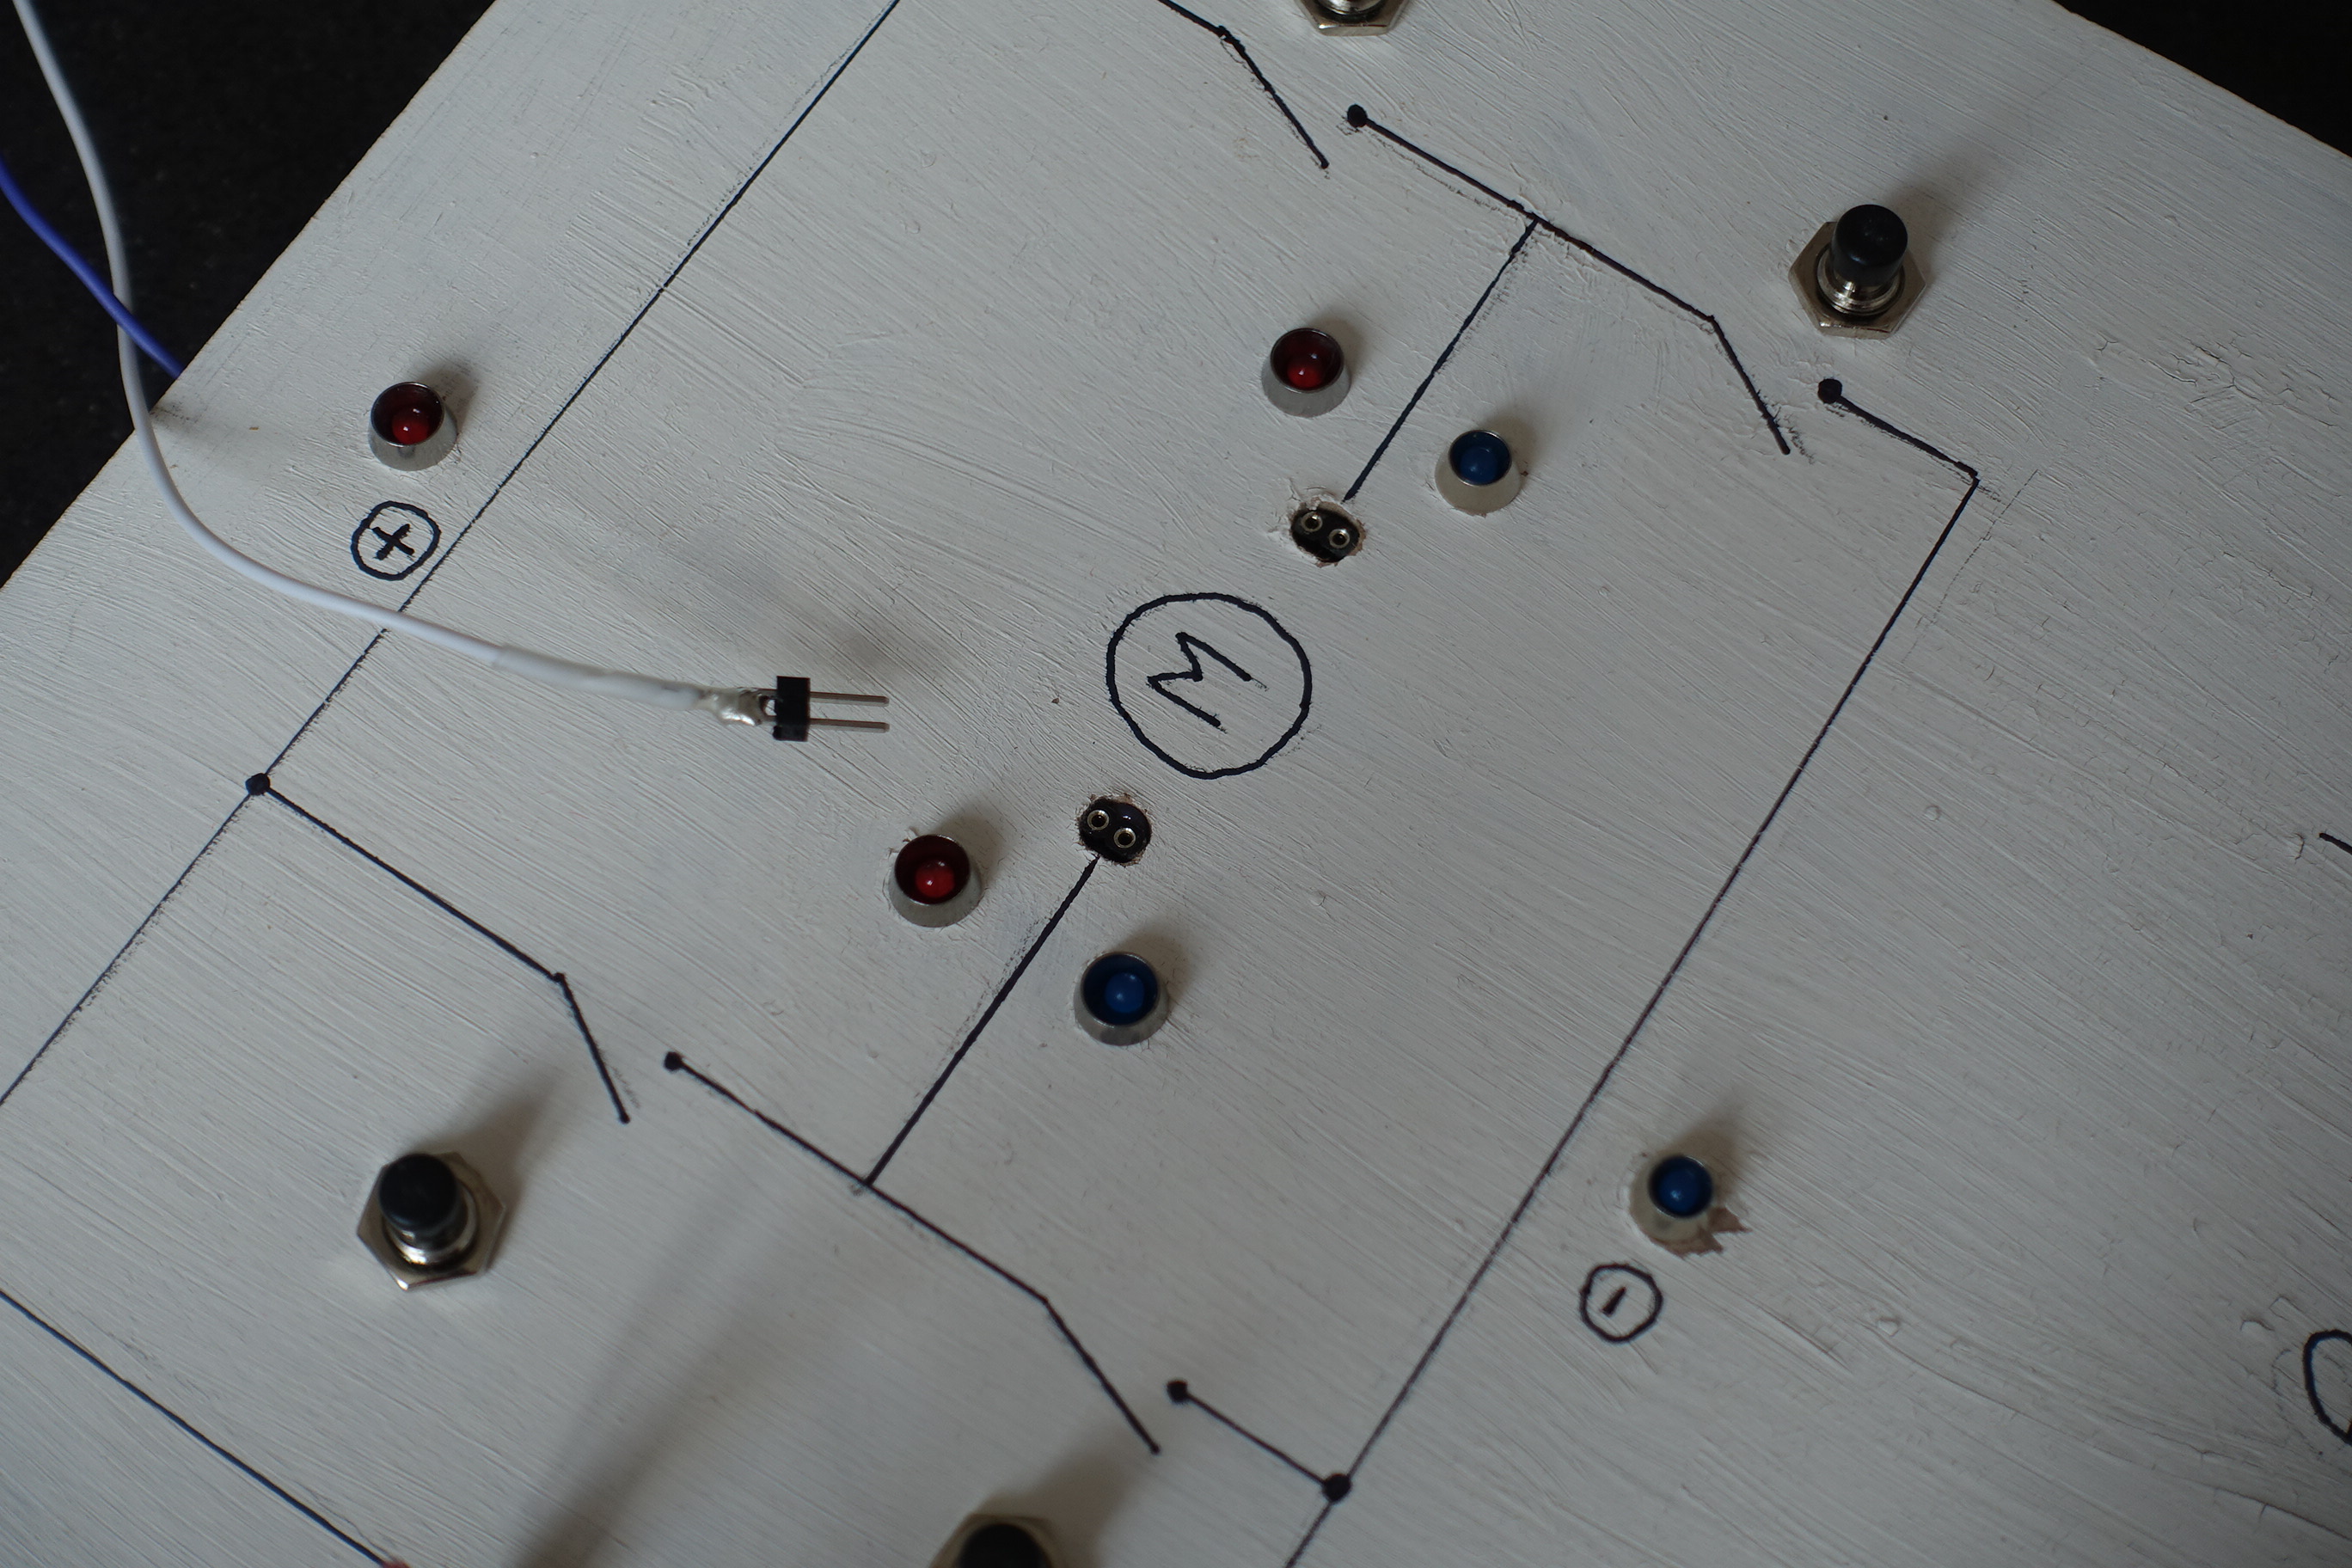
1. Sans moteur branché, il est possible d'appuyer sur tous les boutons sans créer de court-circuit et de voir la propagation de la tension.
2. Avec le moteur, (malheureusement sans protection), où en appuyant sur les bons boutons, il est possible de piloter le moteur dans les deux sens.
Répondre à ce sujet


1 utilisateur(s) li(sen)t ce sujet
0 members, 1 guests, 0 anonymous users

