Ben j'en suis pas super content. Je vais bien essayer de m'en servir pour un robot mais voici ce que je lui reproche (pour l'instant) :
1) Le système de Build. C'est long à installer (comme su la plupart des microcontrôleurs ?), j'ai eu un soucis lors de l'installation et quand j'ai mis à jour ma debian, ça ne compilait plus. Le lien vers python 3.7 n'existait plus (la distri était passée à 3.9).... Mais je compile en C, pourquoi ça appelle python ??
Pour créer un nouveau projet, je m'attendais à spécifier un répertoire pour les fichiers "include" et que ça juste marche, mais c'est pas si simple.
Bref, du coup, mon VS Code ne reconnait pas les fonctions du SDK du Rpi Pico...
2) Dans le makefile, je n'avais pas de cible pour flasher le Rpi Pico, c'est quand même dommage. et pour ça, merci : @madahin [Sharp'Attack] , j'ai du ajouter ça pour cmake, dans CMakeLists.txt :
```add_custom_target(Flash
DEPENDS test
COMMAND sudo picotool load ${PROJECT_BINARY_DIR}/test.uf2
)```
3) L'appel des fonctions "matérielles", type I2C, SPI. Vous avez mis un ```#include "hardware/spi.h"``` et vous pensez être bon ? Ben non, il faut aussi éditer le CMakeLists.txt en ajoutant ```target_link_libraries(hardware_spi)```.
4) Le SDK propose des fonctions pratiques, mais assez incomplètes. Par exemple, pour le SPI, il n'y a pas de fonction non bloquante pour lire ou écrire...
cf : https://raspberrypi....dware__spi.html


 J'étais plus là à la fin du live, mais j'ai vu un peu le replay. Je ne devrais pas avoir trop de contrainte de place de mon côté...


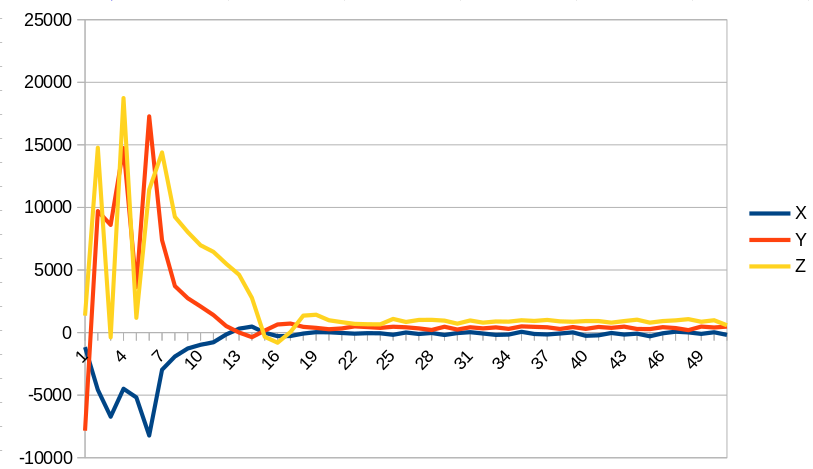


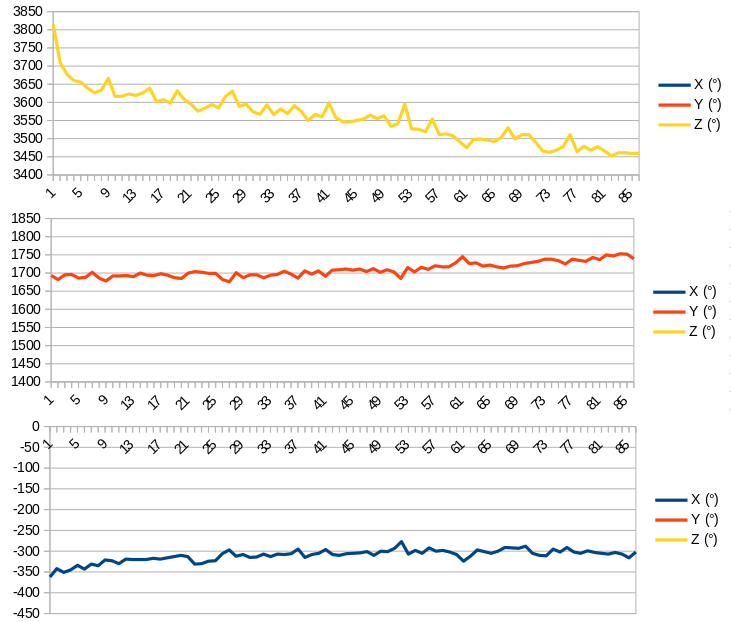
 ] Avec une rotation de 90° de la gravité, ça fait globalement pareil ! J'ai idée que les axes mettent un peu de temps à se stabiliser, je vais essayer de calibrer 20 secondes après démarrage du gyroscope...


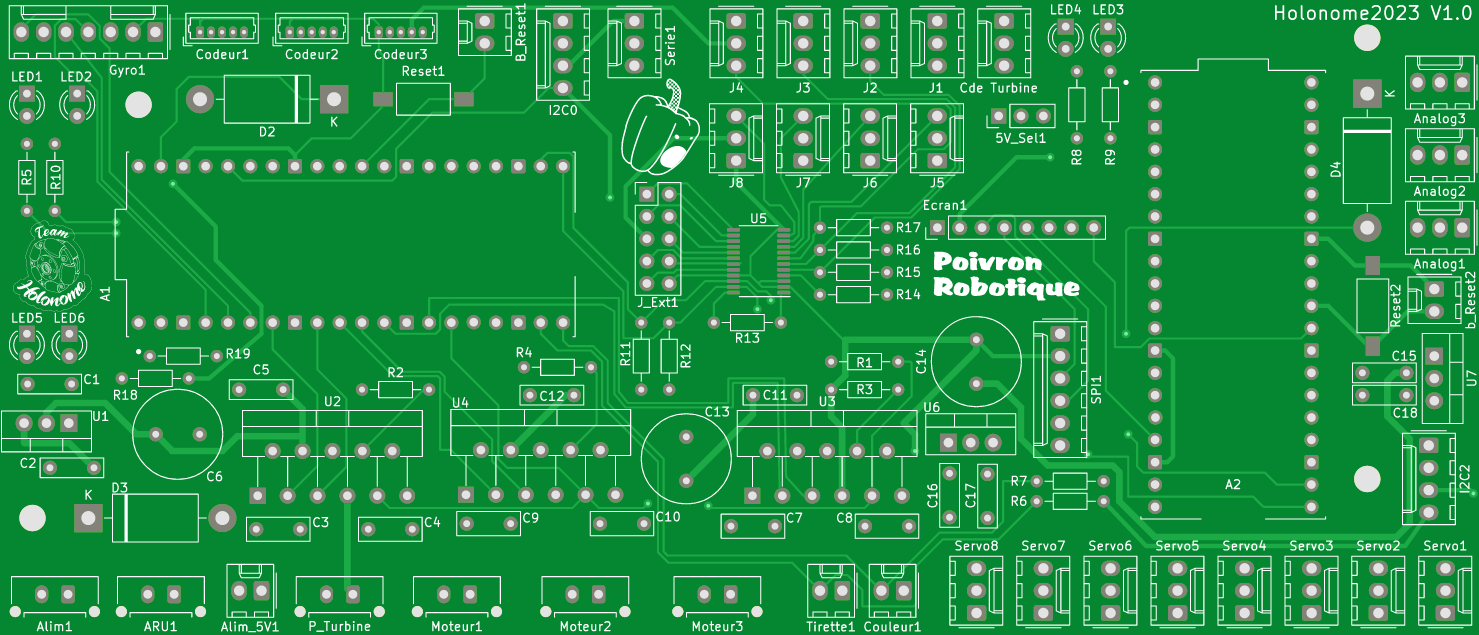


 en tout cas ta carte est très propre