

enfait je souhaite presenter ce petit robot demain pour un centre de formation. Cependant je n'arrrive pas à l'utiliser via le partage de connexion de mont éléphone
175 réponses à ce sujet
#102

Mike118
-
- Administrateur
-

- 12 509 messages
Staff Robot Maker
- Gender:Male
- Location:Anglet
- Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir
Posté 03 juillet 2020 - 10:19
@dissolvant Pour du partage de connexion le point limitant c'est potentiellement ton téléphone ... Ce que tu peux éventuellement faire c'est utiliser ton téléphone comme point d'accès et un autre téléphone comme télécommande ...
Si mon commentaire vous a plus laissez nous un avis ! 
Nouveau sur Robot Maker ?
Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope aux articles, à la boutique et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être !
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!


#105
Serveurperso
-

- Membres
-
- 3 428 messages
Pilier du forum
- Gender:Male
- Location:Paris
- Interests:Systèmes/Réseaux/Dev/Hardware/RF/Optique/Lasers...
Posté 03 juillet 2020 - 07:36
idem, j'ai 2 forfaits donc 4 sim B&you et c'est ce qui a de mieux en 4G pour les robots
en fait ils sont tous en ligne 24/7 sur vigibot, et Bubot testable en permanence, ça rame jamais
pourtant il est sous l'abris ou ça capte le moins
en fait ils sont tous en ligne 24/7 sur vigibot, et Bubot testable en permanence, ça rame jamais
pourtant il est sous l'abris ou ça capte le moins
Make your own raspberry robot, control it over the internet in FPV mode with super low latency and securely share access on it to your friends with Vigibot.com! You are welcome to test our robots now!
https://www.vigibot.com(100% free, no ads)
#106
fredj21
-
- Membres
-
- 211 messages
Membre occasionnel
Posté 22 février 2021 - 01:33
Hello @Pascal & @everybody ,
dite moi si il y a une erreur ou un truc qui manque
```
------------------
| Vigibot Pinout |
------------------
3V3 (1) (2) 5V
I2C SDA GPIO2 (3) (4) 5V
I2C SCL GPIO3 (5) (6) GND
GPIO4 (7) (8) GPIO14
GND (9) (10) GPIO15
Right infrared illuminator GPIO17 (11) (12) GPIO18 Buzzer
Right wheels GPIO27 (13) (14) GND
Switch 6 GPIO22 (15) (16) GPIO23 Switch 7
3V3 (17) (18) GPIO24 Left wheels
Max brightness & contrast GPIO10 (19) (20) GND
GPIO9 (21) (22) GPIO25 Left wheels
GPIO11 (23) (24) GPIO8 Gripper tilt
GND (25) (26) GPIO7 Gripper claw
GPIO0 (27) (28) GPIO1
Turret pan GPIO5 (29) (30) GND
Turret tilt GPIO6 (31) (32) GPIO12 Left arm
Right arm GPIO13 (33) (34) GND
GPIO19 (35) (36) GPIO16 Left infrared illuminator
Right wheels GPIO26 (37) (38) GPIO20 Switch 4
GND (39) (40) GPIO21 Switch 5
```
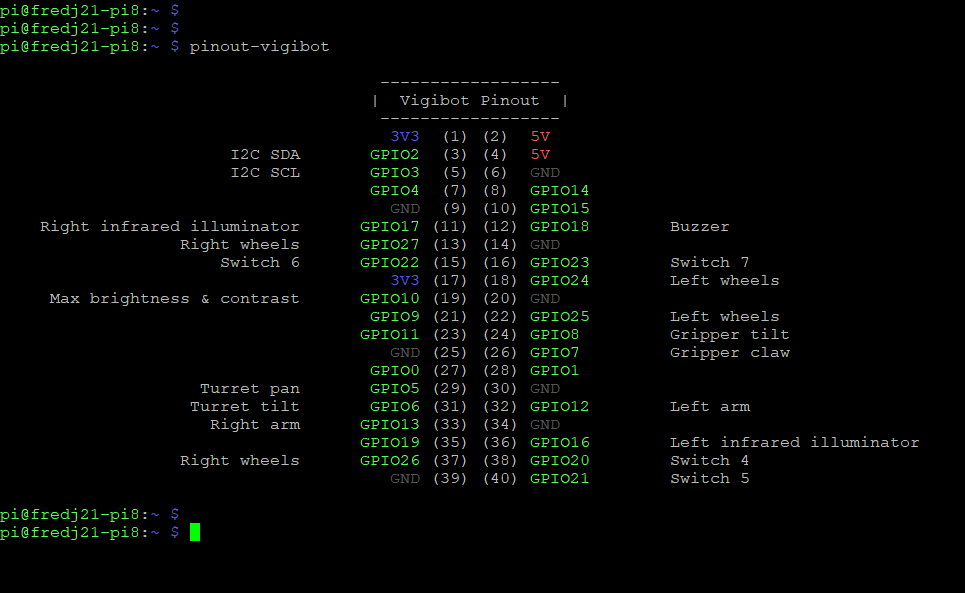
dite moi si il y a une erreur ou un truc qui manque
```
------------------
| Vigibot Pinout |
------------------
3V3 (1) (2) 5V
I2C SDA GPIO2 (3) (4) 5V
I2C SCL GPIO3 (5) (6) GND
GPIO4 (7) (8) GPIO14
GND (9) (10) GPIO15
Right infrared illuminator GPIO17 (11) (12) GPIO18 Buzzer
Right wheels GPIO27 (13) (14) GND
Switch 6 GPIO22 (15) (16) GPIO23 Switch 7
3V3 (17) (18) GPIO24 Left wheels
Max brightness & contrast GPIO10 (19) (20) GND
GPIO9 (21) (22) GPIO25 Left wheels
GPIO11 (23) (24) GPIO8 Gripper tilt
GND (25) (26) GPIO7 Gripper claw
GPIO0 (27) (28) GPIO1
Turret pan GPIO5 (29) (30) GND
Turret tilt GPIO6 (31) (32) GPIO12 Left arm
Right arm GPIO13 (33) (34) GND
GPIO19 (35) (36) GPIO16 Left infrared illuminator
Right wheels GPIO26 (37) (38) GPIO20 Switch 4
GND (39) (40) GPIO21 Switch 5
```
#107
Serveurperso
-
- Membres
-
- 3 428 messages
Pilier du forum
- Gender:Male
- Location:Paris
- Interests:Systèmes/Réseaux/Dev/Hardware/RF/Optique/Lasers...
Posté 22 février 2021 - 01:46
en fait le max brightness et contrast n'est pas sensé obligatoirement consommer la GPIO10 mais elle consomme de toutes façons un des 8 boutons disponibles et 1 bit dans la trame
Make your own raspberry robot, control it over the internet in FPV mode with super low latency and securely share access on it to your friends with Vigibot.com! You are welcome to test our robots now!
https://www.vigibot.com(100% free, no ads)
#109
Serveurperso
-
- Membres
-
- 3 428 messages
Pilier du forum
- Gender:Male
- Location:Paris
- Interests:Systèmes/Réseaux/Dev/Hardware/RF/Optique/Lasers...
Posté 22 février 2021 - 02:39
3/4 x/y tête -> edit en fait c'est 5/6
5/6 x/y pince -> edit en fait c'est 7/8
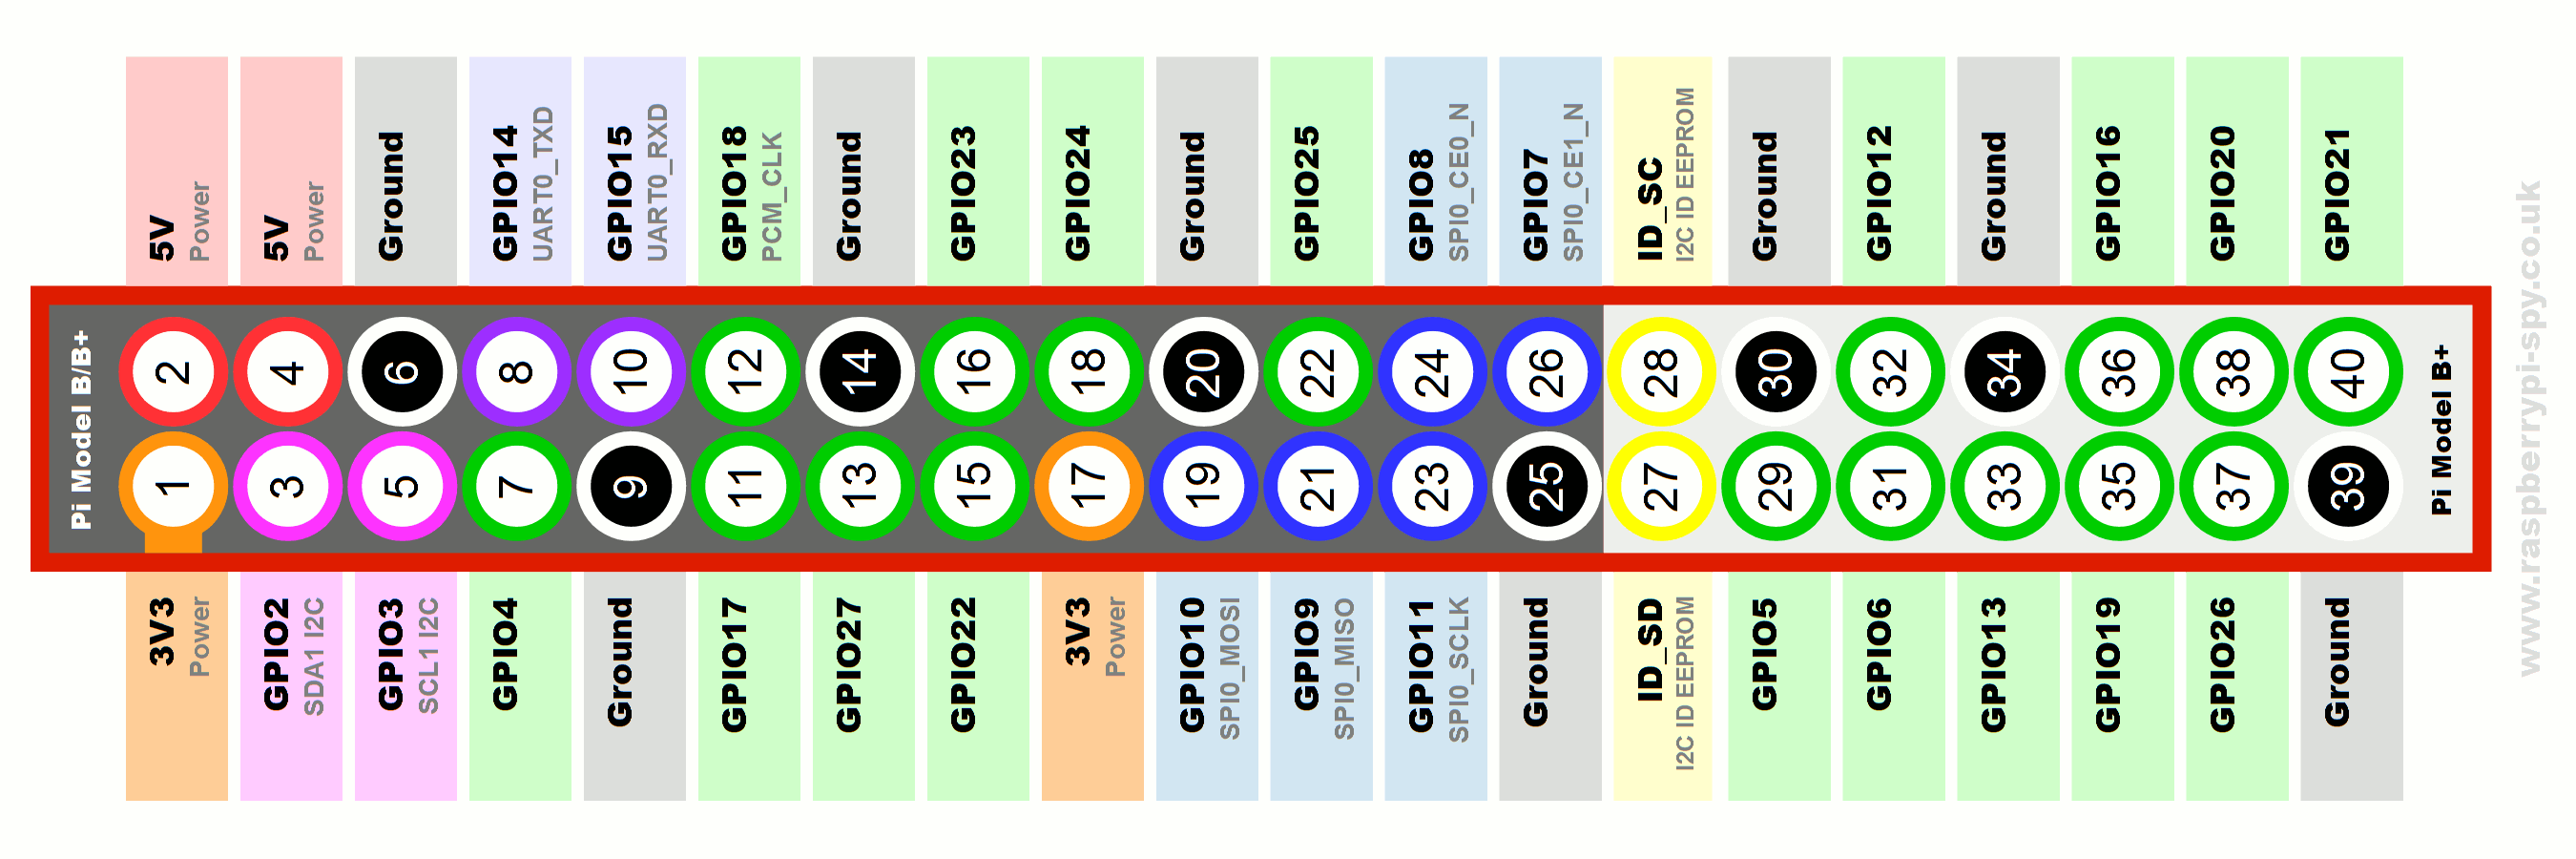
On parle toujours en GPIO
Voir ceci pour convertir GPIO en PIN
5/6 x/y pince -> edit en fait c'est 7/8
On parle toujours en GPIO
Voir ceci pour convertir GPIO en PIN
Make your own raspberry robot, control it over the internet in FPV mode with super low latency and securely share access on it to your friends with Vigibot.com! You are welcome to test our robots now!
https://www.vigibot.com(100% free, no ads)
#111
Serveurperso
-
- Membres
-
- 3 428 messages
Pilier du forum
- Gender:Male
- Location:Paris
- Interests:Systèmes/Réseaux/Dev/Hardware/RF/Optique/Lasers...
Posté 22 février 2021 - 03:51
5/6 = tête X/Y
7/8 = pince X/Y
26/27 = roue gauche/droite
les interrupteurs commencent à 16 et terminent à 23, les 4 premiers sont LED gauche/droite, buzer et light boost
cette convention permet d'avoir la toute première GPIO 4 de libre, (car GPIO 2/3 sont l'I2C)
et d'avoir les 4 moteurs mecanum à la fin du mapping
et d'avoir les 2 paires caméra et pince qui sont côte côte sur la PI
et d'avoir toutes les GPIO des interrupteurs qui se suivent sans exploser le SPI
Ceci est la conf usine normalisée de vigibot
un maximum de robots possibles avec le minimum de différences entre les confs
Make your own raspberry robot, control it over the internet in FPV mode with super low latency and securely share access on it to your friends with Vigibot.com! You are welcome to test our robots now!
https://www.vigibot.com(100% free, no ads)

#113
Serveurperso
-
- Membres
-
- 3 428 messages
Pilier du forum
- Gender:Male
- Location:Paris
- Interests:Systèmes/Réseaux/Dev/Hardware/RF/Optique/Lasers...
Posté 22 février 2021 - 03:57
MECANUM = 24/25/26/27 = avant gauche, avant droit, arrière gauche, arrière droit.
= sens de lecture de la majorité des livres sur Terre
robot vue de dessus avec la tête en haut
= plan normalisé majoritaire (carte avec le nord en haut, affichage informatique ...)
27 étant la dernière GPIO disponible sur toutes les RPI
le nombre d'outils X/Y sur un robot peut être variable donc les GPIO dispo sont forcément juste après la pince et juste avant les 8 interrupteurs
Make your own raspberry robot, control it over the internet in FPV mode with super low latency and securely share access on it to your friends with Vigibot.com! You are welcome to test our robots now!
https://www.vigibot.com(100% free, no ads)
#115
Serveurperso
-
- Membres
-
- 3 428 messages
Pilier du forum
- Gender:Male
- Location:Paris
- Interests:Systèmes/Réseaux/Dev/Hardware/RF/Optique/Lasers...
Posté 22 février 2021 - 05:46
tiens ça me fait penser, si ya besoin d'accéder a la conf du robot sur le robot
il faudrait que j'ajoute de mon côté une feature qui crache genre un lastconf.json dans /tmp
car actuellement tu peux pas le faire
actuellement sans modifier le code javascript du client tu peux pas, et le faire en requêtant le serveur vigibot c'est de la bouine niveau sécurité et ressources sur le serveur (merci de ne pas le faire)
Donc celui qui a besoin de faire des outils qui ont besoin de la conf du robot, sur le robot, merci de me demander je ferais une feature propre
de toutes façon je devais le faire, pour que les Autopilot C++ puissent lire la conf.
et qu'ils puissent être configurés depuis vigibot
seuls des entiers numérique seront utilisés pour exclure tout risque d'injection de commandes etc... sécurité a donf
Make your own raspberry robot, control it over the internet in FPV mode with super low latency and securely share access on it to your friends with Vigibot.com! You are welcome to test our robots now!
https://www.vigibot.com(100% free, no ads)
#117
fredj21
-
- Membres
-
- 211 messages
Membre occasionnel
Posté 22 février 2021 - 07:00
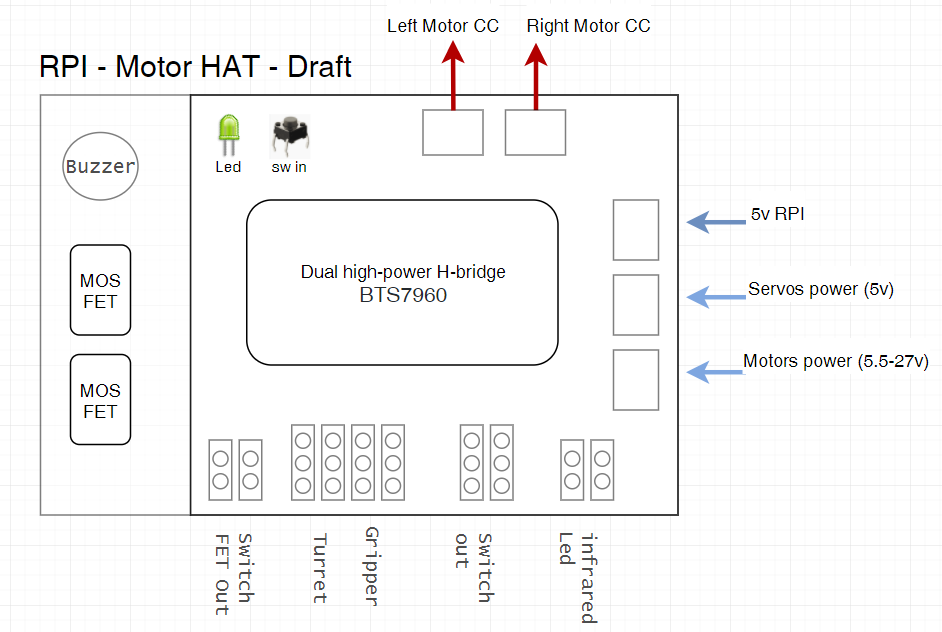
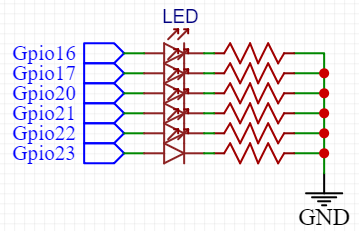
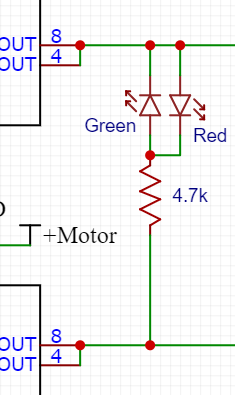
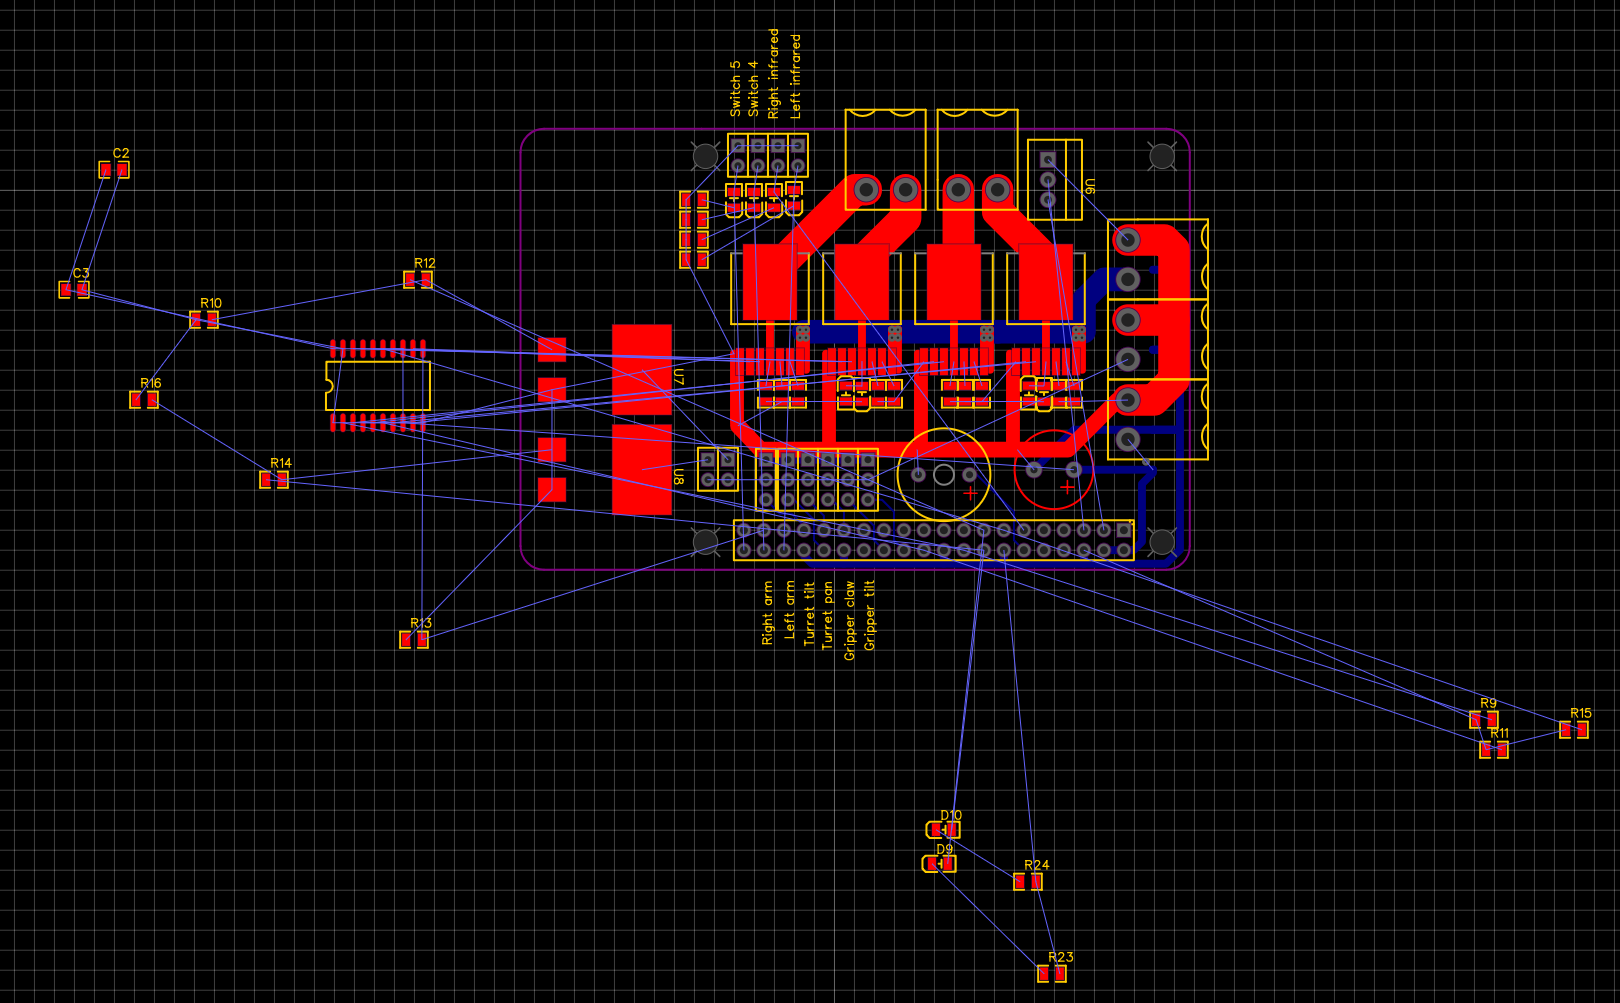
Voila , qu'en pensez vous ?

le but est de faire un Hat RPI pour piloter principalement 4 gros moteurs CC
et donc, ne plus avoir toute cette filasse entre le Rpi et les Drivers.
l'idée est d'être évidement compatible Vigibot (en conf usine)
l'implantation , n'est pas du tout acté pour le moment
faut-il ajouter /supprimer/corriger des choses ?
le but est de faire un Hat RPI pour piloter principalement 4 gros moteurs CC
et donc, ne plus avoir toute cette filasse entre le Rpi et les Drivers.
l'idée est d'être évidement compatible Vigibot (en conf usine)
l'implantation , n'est pas du tout acté pour le moment
faut-il ajouter /supprimer/corriger des choses ?



Répondre à ce sujet


0 utilisateur(s) li(sen)t ce sujet
0 members, 0 guests, 0 anonymous users

