Yep, je suis d'accord... Je vais gratter ça un peu !

poivron-robotique
Débuté par kmikaz, nov. 23 2021 09:11
566 réponses à ce sujet
#442

Mike118
-
- Administrateur
-

- 12 868 messages
Staff Robot Maker
- Gender:Male
- Location:Anglet
- Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir
Posté 09 juin 2025 - 19:52
Tu prends une teensy 4.1 avec la prise pour carte sd déjà intégrée 
Si mon commentaire vous a plus laissez nous un avis ! 
Nouveau sur Robot Maker ?
Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope aux articles, à la boutique et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être !
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!
#444
Keuronde
-

- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 09 juin 2025 - 20:11
Qu'appelles-tu un adaptateur SDIO ?
Mes derniers résultats :
```
Écrit: 38 octets en 46995 us
Écrit: 4066 octets en 30379 us
Écrit: 65482 octets en 28264 us
```
No comment
Derniers essais pour ce soir...
Je commence à croire qu'il y a des secteurs défectueux sur la carte et que quand j'écris dessus, le contrôleur de la carte met du temps... Je ne sais pas si c'est vraiment possible...
```
Ecrit: 38 octets en 13960 us
Ecrit: 4066 octets en 32958 us
Ecrit: 65512 octets en 800828 us
Ecrit: 38 octets en 9935 us
Ecrit: 4066 octets en 20407 us
Ecrit: 65512 octets en 21398 us
Ecrit: 65512 octets en 26880 us
Ecrit: 65512 octets en 28004 us
Ecrit: 65512 octets en 25078 us
Ecrit: 38 octets en 5971 us
Ecrit: 4066 octets en 23871 us
Ecrit: 65512 octets en 820505 us
Ecrit: 38 octets en 6187 us
Ecrit: 4066 octets en 23724 us
Ecrit: 65512 octets en 23653 us
```
Bref, des fois, ça se passe presque bien (2,6 Mo/s) parfois c'est vraiment moisi, même pour une "grosse écriture" (64ko).
Je réalise que ma carte est une classe 4, donc une vitesse d'écriture de 4 Mo/s
Bref, je suis quasiment satisfait pour ce soir !
#446
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 14 juin 2025 - 21:11
Bon, petit point d'avancement sur les essais d'écriture sur carte SD. J'ai fait des mesures un peu plus sérieuses, en écrivant 64 ko de manière successive. Bref, ça parait OK si on place ça plutôt en tache de fond, sur un c[U+0153]ur qui n'a pas de tache critique (ou si on se met à utilise FreeRTOS ou équivalent)
Du coup, je suis passé à la seconde phase, faire marcher le code USB (hôte pour HID, CDC & MSC) avec le code de la carte SD.
C'était un peu la bazar à assembler, le code que j'avais récupéré pour la carte SD me paraissait pas super bien organisé (mais j'ai pas tout restructuré) et le code USB avait besoin de la même lib que celle de la carte SD pour gérer le système de fichier mais chacun avec ses petites modifications dans son coin...
A l'occasion faudra que je fasse un petit article sur l'intérêt d'un système de fichier.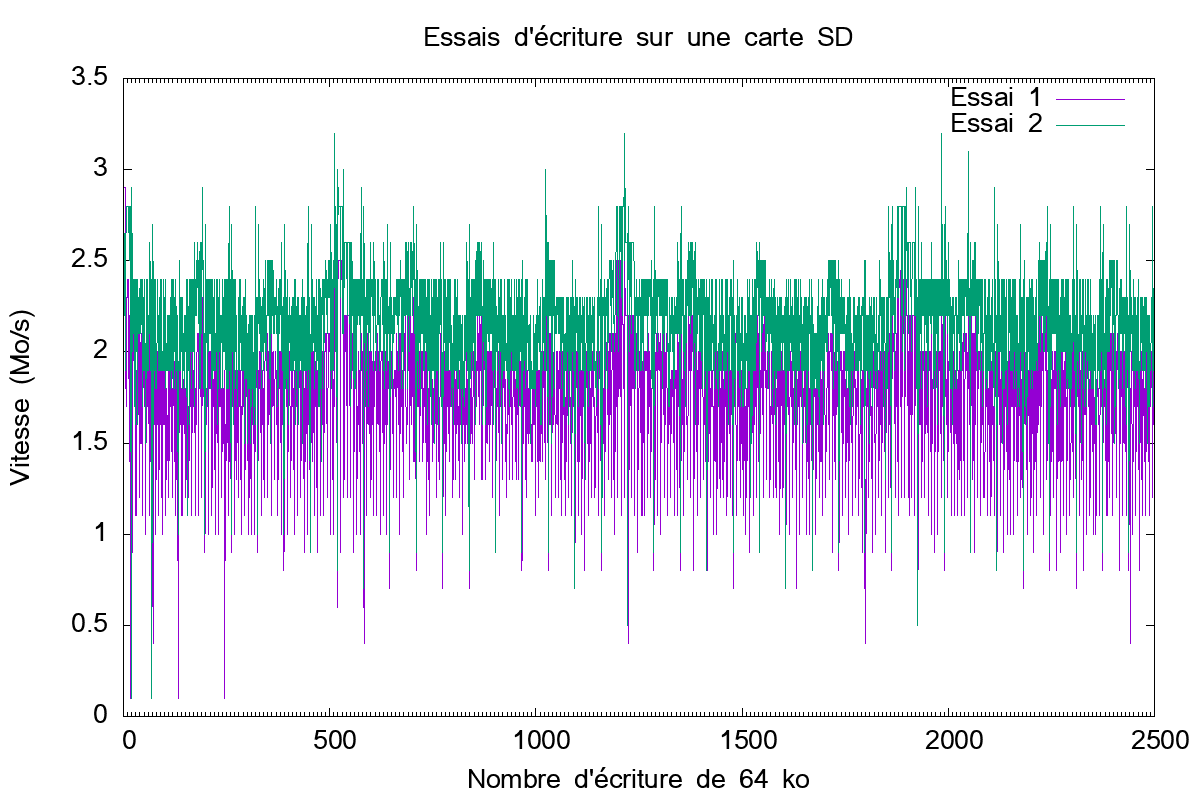

Du coup, je suis passé à la seconde phase, faire marcher le code USB (hôte pour HID, CDC & MSC) avec le code de la carte SD.
C'était un peu la bazar à assembler, le code que j'avais récupéré pour la carte SD me paraissait pas super bien organisé (mais j'ai pas tout restructuré) et le code USB avait besoin de la même lib que celle de la carte SD pour gérer le système de fichier mais chacun avec ses petites modifications dans son coin...
A l'occasion faudra que je fasse un petit article sur l'intérêt d'un système de fichier.
#448
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 29 juin 2025 - 17:09
Vous croyez connaître Poivron Robotique ?
Ben nous, à l'instar des Karibou, nous nous posions la question.
Nous avons réfléchis, repris nos historique pour comprendre qui nous sommes et vers quoi nous voulions aller.
Si @Barbatronic [Les Karibous] annonce qu'il voulait faire simple (cf https://leskaribous..../note-d-humeur/), nous avons réalisé que ce n'était pas notre objectif. Si on veut résumer, on pourrait dire que nous voulons faire bien avec peu.
Vous trouverez ici notre présentation de l'équipe, revue et éditée pour 2025 : https://poivron-robo...e-l-equipe.html
Enfin nous reprenons la publication de news sur notre site, voici la première de l'été. J'espère que ce ne sera pas la dernière de l'été !
https://poivron-robo...oupe-2025 .html
(enfin je relis le billet de Barbatronic, et je m'aperçois que nos philosophies sont quand même assez proches)
Ben nous, à l'instar des Karibou, nous nous posions la question.
Nous avons réfléchis, repris nos historique pour comprendre qui nous sommes et vers quoi nous voulions aller.
Si @Barbatronic [Les Karibous] annonce qu'il voulait faire simple (cf https://leskaribous..../note-d-humeur/), nous avons réalisé que ce n'était pas notre objectif. Si on veut résumer, on pourrait dire que nous voulons faire bien avec peu.
Vous trouverez ici notre présentation de l'équipe, revue et éditée pour 2025 : https://poivron-robo...e-l-equipe.html
Enfin nous reprenons la publication de news sur notre site, voici la première de l'été. J'espère que ce ne sera pas la dernière de l'été
!https://poivron-robo...oupe-2025 .html
(enfin je relis le billet de Barbatronic, et je m'aperçois que nos philosophies sont quand même assez proches)
#449
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 29 juin 2025 - 20:42
Sur les aspects "locaux", comme le club, ça marche pas mal.
En 2024, j'ai eu 2 contacts pour nous inviter à des événements (une pré-coupe et un événement à Gabes (Tunisie)) et c'était exceptionnel.
En message public (après filtre du SPAM), j'en ai 77 site le site, mais :
4 en 2014
2 en 2015
1 en 2022
1 en 2023
(le reste date d'avant 2014, et dans le nombre, j'inclue mes réponses)
Mais ce n'est pas forcément le nombre qui compte...
#451
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 02 juillet 2025 - 13:18
Alors oui et non.
en 2024-2025, nous avions organisé la CARAR, pour des raisons qui sont plus très claires (probablement qu'encadrer une equipe junior et faire un robot autonome, ça meublait pas assez notre temps libre)
Pour 2025-2026, nous comptions laisser l'organisation de la CARAR à une autre équipe, comme c'est la tradition (c'était notre première organisation d'événement de ce type).
Mais je crois qu' @Elfline [Poivron robotique] voulait organiser une rencontre RER...
Je viens de regarder sur la carte où vous êtes, si vous organisez qqch, y'a moyen qu'on viennent !
@Wix [Girafes] (Legend)
#452
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 07 juillet 2025 - 21:25
Alors que le Discord sombre doucement dans la torpeur de l'été, je vous propose le premier (mais probablement pas le dernier) article de notre aventure vers l'USB.
Vous avez peut-être lu des bouts qui apparaîtrons dans les épisodes suivants, car le premier épisode est plus ou moins l'introduction. Mais vous trouverez quand même une intro sur l'USB et un lien vers un projet fonctionnel !
https://poivron-robo...-de-l-USB .html
Vous avez peut-être lu des bouts qui apparaîtrons dans les épisodes suivants, car le premier épisode est plus ou moins l'introduction. Mais vous trouverez quand même une intro sur l'USB et un lien vers un projet fonctionnel !
https://poivron-robo...-de-l-USB .html
#453
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 11 juillet 2025 - 18:40
Notre aventure vers l'USB continue sa publication !
Ça parle code, USB, Mass Storate Class et système de fichier. Et évidemment, un lien vers notre code est caché dans l'article !
https://poivron-robo...-fichiers .html
Ça parle code, USB, Mass Storate Class et système de fichier. Et évidemment, un lien vers notre code est caché dans l'article !
https://poivron-robo...-fichiers .html
#455
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 19 juillet 2025 - 17:15
Votre 3e épisode de l'aventure USB est publié !
Si le prochain épisode met plus de temps à arriver, c'est juste que l'heure des vacances est arrivée !
https://poivron-robo...-carte-SD .html
(ici, il fait un peu chaud, mais pas 40° au point de nous empêcher de coder un peu)
Si le prochain épisode met plus de temps à arriver, c'est juste que l'heure des vacances est arrivée !
https://poivron-robo...-carte-SD .html
(ici, il fait un peu chaud, mais pas 40° au point de nous empêcher de coder un peu)
#456
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 18 août 2025 - 19:47
Quand tu branches ta manette sur ton microcontrôleur et que TinyUSB te dit "HID has 0 report", tu trouves ça bizarre.
Mais en activant les log, tu vois que tu reçois quand même le HID report de la manette
Alors, j'branche la manette sur le PC et je récupère le HID report descriptor .
Je décode le HID report à partir du HID report descriptor lu sur le PC et ça marche
Mais je veux mon HID report descriptor, histroire d'être capable de gérer une autre manette sans tout recoder, histoire d'être générique, histoire de profiter de la puissance de l'USB.
Je cherche sur internet, ne trouve rien de très concluant...
Je relie mon code et je vois un commentaire :
```
//--------------------------------------------------------------------+
// TinyUSB Callbacks
//--------------------------------------------------------------------+
// Invoked when device with hid interface is mounted
// Report descriptor is also available for use. tuh_hid_parse_report_descriptor()
// can be used to parse common/simple enough descriptor.
```
J'analyse ce que fait la fonction tuh_hid_parse_report_descriptor, je ne vois rien de suspect... Alors je relie le commentaire
```
//--------------------------------------------------------------------+
// TinyUSB Callbacks
//--------------------------------------------------------------------+
// Invoked when device with hid interface is mounted
// Report descriptor is also available for use. tuh_hid_parse_report_descriptor()
// can be used to parse common/simple enough descriptor.
// Note: if report descriptor length > CFG_TUH_ENUMERATION_BUFSIZE, it will be skipped
// therefore report_desc = NULL, desc_len = 0
```
Mais je suis sereins, je fais rapidement un `grep -R CFG_TUH_ENUMERATION_BUFSIZE` :
```tusb_config.h:#define CFG_TUH_ENUMERATION_BUFSIZE 256```
Évidemment que mon report descriptor fait moins de 256 octets, ça parait évident, non ? non...
```
0x05, 0x01, // Usage Page (Generic Desktop Ctrls)
0x09, 0x05, // Usage (Game Pad)
0xA1, 0x01, // Collection (Application)
...
0xC0, // End Collection
// 499 bytes
```
Nooooooooonnnnn !
Bon, au moins, ça s'explique !
Est-ce le 4e épisode USB qui se prépare ?
#457
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 26 août 2025 - 21:19
Petit rappel des épisodes précédents :
1. Nous avons configuré un Rapsberry Pi Pico en USB hôte, capable de gérer CDC (la liaison série classique), HID (clavier, souris, manette) et MSC (clés USBs et disque dur USB)
2. Nous avons utiliser FsFAT pour lire une clé USB, nous avons découvert que c'était trop lent pour démarrer confortablement là-dessus
3. Nous avons utilisé un driver SDIO et FsFAT pour nous connecter une carte SD.
Depuis, j'ai fait quelques essais avec une manette en HID. Ça semblait prometteur, la manette branchée en directe par câble. Avec le dongle USB pour une liaison sans-fil, l'hôte n'arrive pas à initialiser le dongle (au début, il ne se présente pas comme HID)....
Maintenant, je veux évaluer si la liaison série en USB (CDC) sera assez performante pour nos besoins, (ou au moins nous adapter...)
Premiers essais, un Raspberry Pi Pico _device CDC_ relié à l'ordinateur. Sur le Rasperry Pi Pico, je mesure le temps pour envoyer des données. Je commence avec un message de 1 octet et je monte jusqu'à 1000 octets.
On voit une vitesse de l'ordre de 800 ko/s
Sur l'i2c, fast mode indique 400 kbits/s, ce qui inclue le bit de star et de stop. Donc une vitesse réelle légèrement inférieure à 50 ko/s.
USB, 800 ko/s
Conclusion, en device, c'est bon !
Alors, qu'est-ce que ça vaut avec un Rapsberry Pi Pico en tant qu'Host ? C'est un point sensible depuis nos essais avec la clé USB où le débit était limité par les capacité du Raspberry Pi Pico...
Alors, pour le montage, nous gardons le même Raspberry Pi Pico en device. Il envoie un message en USB, mesure le temps pour l'envoyer puis attend 5 ms (pour laisser l'hôte traiter les données et les envoyer au PC par une liaison UART classique - suivie d'un convertisseur UART -> USB vers le PC).
Et là, c'est surprise :
On monte à plus de 1 Mo/s pour des message de 110 à 120 octets.... C'est un peu plus que vers le PC !
Alors, oui, le PC est vieux, avec un i7 de 2e génération... Mais ça reste un i7 !
Et la deuxième surprise, c'est que passé 128 octets, la vitesse s'effondre... pour aller s'aplatir à 70 ko/s
Alors si on regarde la vitesse de transfert en fonction de la taille du message, on voit que passé 128 octets, tous les 64 octets supplémentaire, le temps de transfert fait un saut de 1ms (approx).
Donc le message est certainement découpé en plusieurs paquets USB et l'hôte USB doit mettre le _device_ en attente.
J'ai regardé un peu le code, donc la fonction *tuh_task_ext* qui est ma principale suspecte (https://github.com/h...ost/usbh.c#L483) mais j'ai pas encore compris ce qui pouvait ralentir la communication.
Bref, je suis perplexe...
Alors est-ce que fonctionner avec des message de 128 octets serait faisable sur le robot ? Certainement, actuellement, le plus grand message devait faire moins de 20 octets...
Est-ce que ce serait confortable ? Peut-être pas...
#458
Mike118
-
- Administrateur
-
- 12 868 messages
Staff Robot Maker
- Gender:Male
- Location:Anglet
- Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir
Posté 26 août 2025 - 23:27
Si tu veux transmettre les 360° d'un scan lidar il faut plus que 128 octets ... mais tu peux toujours découper ces 360° en tranche de n points ...
Si mon commentaire vous a plus laissez nous un avis !
Nouveau sur Robot Maker ?
Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope aux articles, à la boutique et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être !
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!
#459
Keuronde
-
- Membres
-
- 808 messages
Membre passionné
- Gender:Male
Posté 28 août 2025 - 21:26
Malheureusement, ça ne marche pas... J'ai l'impression que l'hôte USB attribue un temps de parole à chaque périphérique et qu'une fois le quota épuisé, il faut attendre le prochain cycle.
Or sur le PC, les cycles ont l'air de durer 100 µs alors que sur le Pico, on est à 1 ms...
Or sur le PC, les cycles ont l'air de durer 100 µs alors que sur le Pico, on est à 1 ms...
#460
Mike118
-
- Administrateur
-
- 12 868 messages
Staff Robot Maker
- Gender:Male
- Location:Anglet
- Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir
Posté 29 août 2025 - 08:25
ah zut
Si mon commentaire vous a plus laissez nous un avis !
Nouveau sur Robot Maker ?
Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope aux articles, à la boutique et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être !
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!
Répondre à ce sujet


0 utilisateur(s) li(sen)t ce sujet
0 members, 0 guests, 0 anonymous users

