Aller au contenu


Photo
- - - - -

Naissance de mon robot autonome IA


34 réponses à ce sujet

#1 pmdd

pmdd

    Membre chevronné

  • Membres
  • PipPipPipPip
  • 1 208 messages
  • Gender:Male

Posté 27 août 2026 - 09:42

Bonjour,


Ca me démangeait depuis quelques temps. 3 ans après avoir franchi le délicat virage post mindstorms lego, ma spécialité depuis longtemps, vers le microcontrôleur (Pico de raspberry), je tente une incursion vers la Raspberry Pi 5 suite à un cadeau d'anniversaire...


Je n'y connais rien, et je veux comme à chaque fois apprendre pas à pas. Probablement poserai-je des questions ici par la suite.


Je vais donc faire une base roulante, assez classique sur laquelle je vais mettre un maximum d'équipements que je découvrirai (si la motivation est toujours là) au fur et à mesure.


Je ne sais pas si je vais accrocher à un projet sans autre but que celui d'apprendre moi qui suis accro à la compétition... :Koshechka_08:


Il y aura beaucoup d'équipement, moteurs avec codeur, Imu, Pico, rapsberry Pi5, AI caméra 12mp sony imx500, son , lumière, écran, reconnaissance vocale  jusqu'à un Lidar C1 que Mike m'a habilement suggéré...


Evidemment que je ne vais pas apprendre tout ça à la fois !


Pour l'instant construction de la base  210 x 245 , 2 roues avec moteurs GM25 avec codeur et une roulette type robot aspirateur. 3 étages, la base avec la batterie 3S et son BMS, les moteurs et l'electronique de puissance, un deuxième étage avec un Pan/tilt avec caméra et toute l'électronique, pico, Pi5... et un 3 étage avec Lidar et les interfaces externes (écran , AU..)   Hauteur des 3 étages hors lidar: 80mm


J'aurais pu acheter une base toute faite, mais j'aime beaucoup faire la conception même des choses basiques. La motivation est là, pour l'instant et l'imprimante 3D chauffe !

#2 Mike118

Mike118

    Staff Robot Maker

  • Administrateur
  • PipPipPipPipPip
  • 12 512 messages
  • Gender:Male
  • Location:Anglet
  • Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir

Posté 28 août 2026 - 11:33

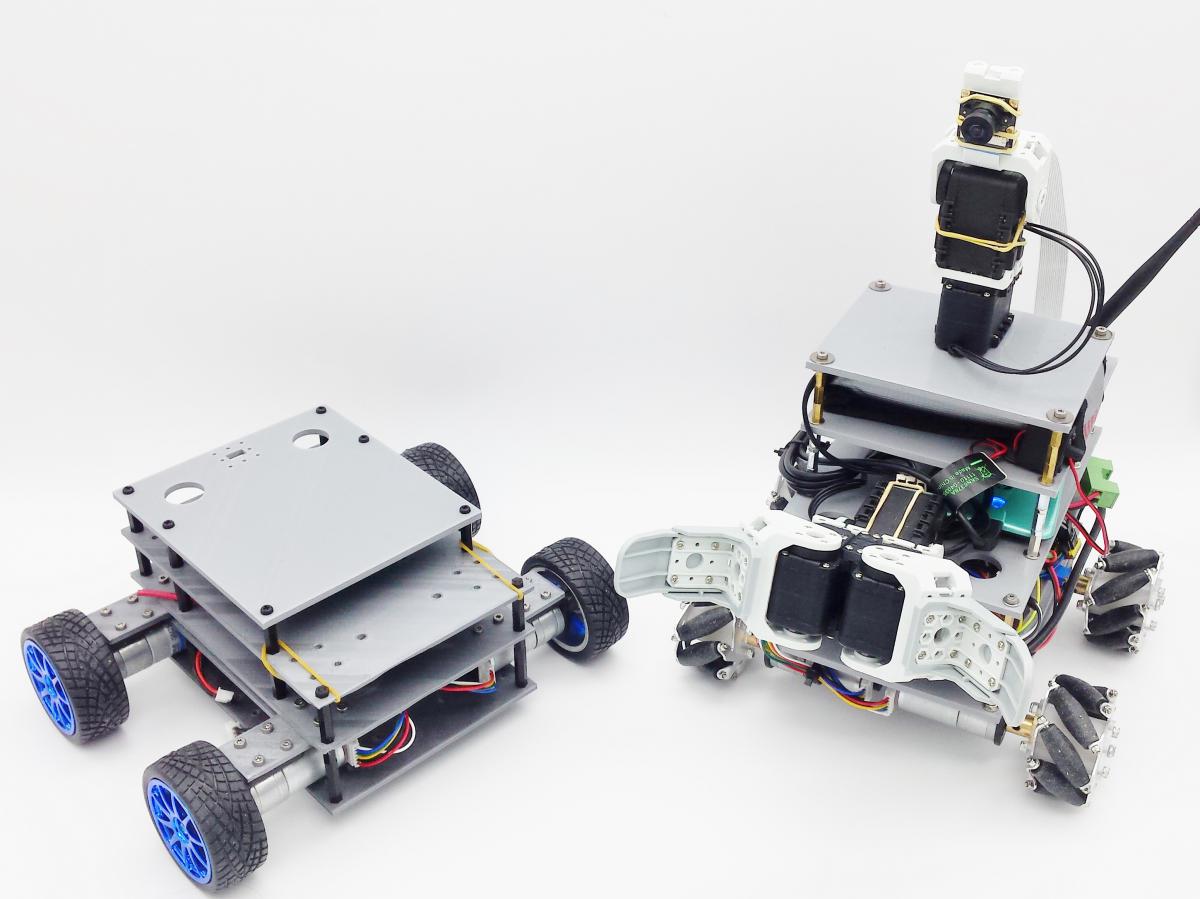
Si jamais cette image peut t'inspirer :P 

robil 4WD.jpg

C'était justement des châssis à visée éducative ;) à peu près dans les même dimensions et avec le même matériel que ce que tu es en train de mettre en place =)

En tout cas hâte de voir la suite ;) Je suis sûr que tu vas encore nous pondre de superbes réalisations ;) 
Et bien entendu n'hésite pas à poser des questions au fur et à mesure si nécessaire :)


Si mon commentaire vous a plus laissez nous un avis  !  :thank_you:

Nouveau sur Robot Maker ? 

Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope  aux articles,  à la boutique  et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être ! 
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!


Les réalisations de Mike118  


#3 pmdd

pmdd

    Membre chevronné

  • Membres
  • PipPipPipPip
  • 1 208 messages
  • Gender:Male

Posté 29 août 2026 - 03:31

J'ai hésité à mettre des roues mecanum qui sont une vraie passion pour moi, mais il me semble que l'odométrie est peu fiable.


#4 Mike118

Mike118

    Staff Robot Maker

  • Administrateur
  • PipPipPipPipPip
  • 12 512 messages
  • Gender:Male
  • Location:Anglet
  • Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir

Posté 29 août 2026 - 08:57

Oui mieux vaut commencer par un 2WD, tu pourras évoluer plus tard vers un 4WD mécanum ;)


Si mon commentaire vous a plus laissez nous un avis  !  :thank_you:

Nouveau sur Robot Maker ? 

Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope  aux articles,  à la boutique  et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être ! 
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!


Les réalisations de Mike118  


#5 pmdd

pmdd

    Membre chevronné

  • Membres
  • PipPipPipPip
  • 1 208 messages
  • Gender:Male

Posté 04 septembre 2026 - 09:45

Bonsoir,


Le projet avance, j'essaie de faire propre. niveau 1 terminé, avec moteurs + codeur, driver MDD3A, un INA226 pour mesurer l'intensité et un buck 12/5v (ICQUANZX) et la batterie 3S . Le buck je ne le connais pas, mais il est gros et je peux le remplacer si la tension n'est pas bonne sous la charge.

La suite: Pare-choc sensible, puis 2ème étage avec pan/tilt pour la cam IA, le Pi5 et le pico avec un gros pcb extensible.

La grosse satisfaction pour l'instant, la roulette arrière récupérée sur aspirateur robot.


20260904_223616.jpg


#6 Mike118

Mike118

    Staff Robot Maker

  • Administrateur
  • PipPipPipPipPip
  • 12 512 messages
  • Gender:Male
  • Location:Anglet
  • Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir

Posté 05 septembre 2026 - 12:47

Est ce qu'on peut réussir à intégrer ton projet dans un challenge ? :P 


Si mon commentaire vous a plus laissez nous un avis  !  :thank_you:

Nouveau sur Robot Maker ? 

Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope  aux articles,  à la boutique  et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être ! 
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!


Les réalisations de Mike118  


#7 pmdd

pmdd

    Membre chevronné

  • Membres
  • PipPipPipPip
  • 1 208 messages
  • Gender:Male

Posté 05 septembre 2026 - 03:04

Est ce qu'on peut réussir à intégrer ton projet dans un challenge ? :P

Hormis un challenge projet divers, je ne vois pas trop, ce n'est pas super original comme projet ni très novateur.


#8 Mike118

Mike118

    Staff Robot Maker

  • Administrateur
  • PipPipPipPipPip
  • 12 512 messages
  • Gender:Male
  • Location:Anglet
  • Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir

Posté 05 septembre 2026 - 04:52

Je cherche une idée à ajouter du genre : Indépendamment du type de robot : 
Comment faire en sorte qu'un robot puisse automatiquement se mettre à charger à sa base de recharge. 
Ou bien une mission du genre pick and place.

Bref un truc qui ne change pas ton idée de base d'en faire une base d'apprentissage mais qu'en ajoutant un élément dessus ou en développant une fonctionnalité ton robot puisse d'une pierre deux coup aussi faire parti du challenge =)


Si mon commentaire vous a plus laissez nous un avis  !  :thank_you:

Nouveau sur Robot Maker ? 

Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope  aux articles,  à la boutique  et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être ! 
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!


Les réalisations de Mike118  


#9 pmdd

pmdd

    Membre chevronné

  • Membres
  • PipPipPipPip
  • 1 208 messages
  • Gender:Male

Posté 07 septembre 2026 - 12:18

je vais préciser l'objectif technique de mon projet de formation.


Dans l'idée je voudrais que :


* Le robot se déplace dans la maison en identifiant chaque obstacle, stocke les infos et puisse les restituer vocalement 

* le robot recherche un objet caché dans la maison , avec pour résultat : "j'ai trouvé la canette de coca sous la table du salon"


Cela me semble complexe et surtout long pour moi qui suis un zappeur, peu capable de faire des projets sur le long terme, sauf sur la partie optimisation et mise au point.


Voilà le planning que j'imagine à raison de 3h/jour :


Gantt.jpg


#10 Mike118

Mike118

    Staff Robot Maker

  • Administrateur
  • PipPipPipPipPip
  • 12 512 messages
  • Gender:Male
  • Location:Anglet
  • Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir

Posté 07 septembre 2026 - 02:48

Pour la partie lidar, même si tu n'utilises pas une RDK, et n'utilise pas le même lidar, la vidéo présentée ici peut t'inspirer : https://www.robot-ma...wcase/?p=126249=)

En tout cas hâte de voir ton projet se concrétiser au fur et à mesure ;) 


Si mon commentaire vous a plus laissez nous un avis  !  :thank_you:

Nouveau sur Robot Maker ? 

Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope  aux articles,  à la boutique  et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être ! 
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!


Les réalisations de Mike118  


#11 pmdd

pmdd

    Membre chevronné

  • Membres
  • PipPipPipPip
  • 1 208 messages
  • Gender:Male

Posté 11 septembre 2026 - 03:55

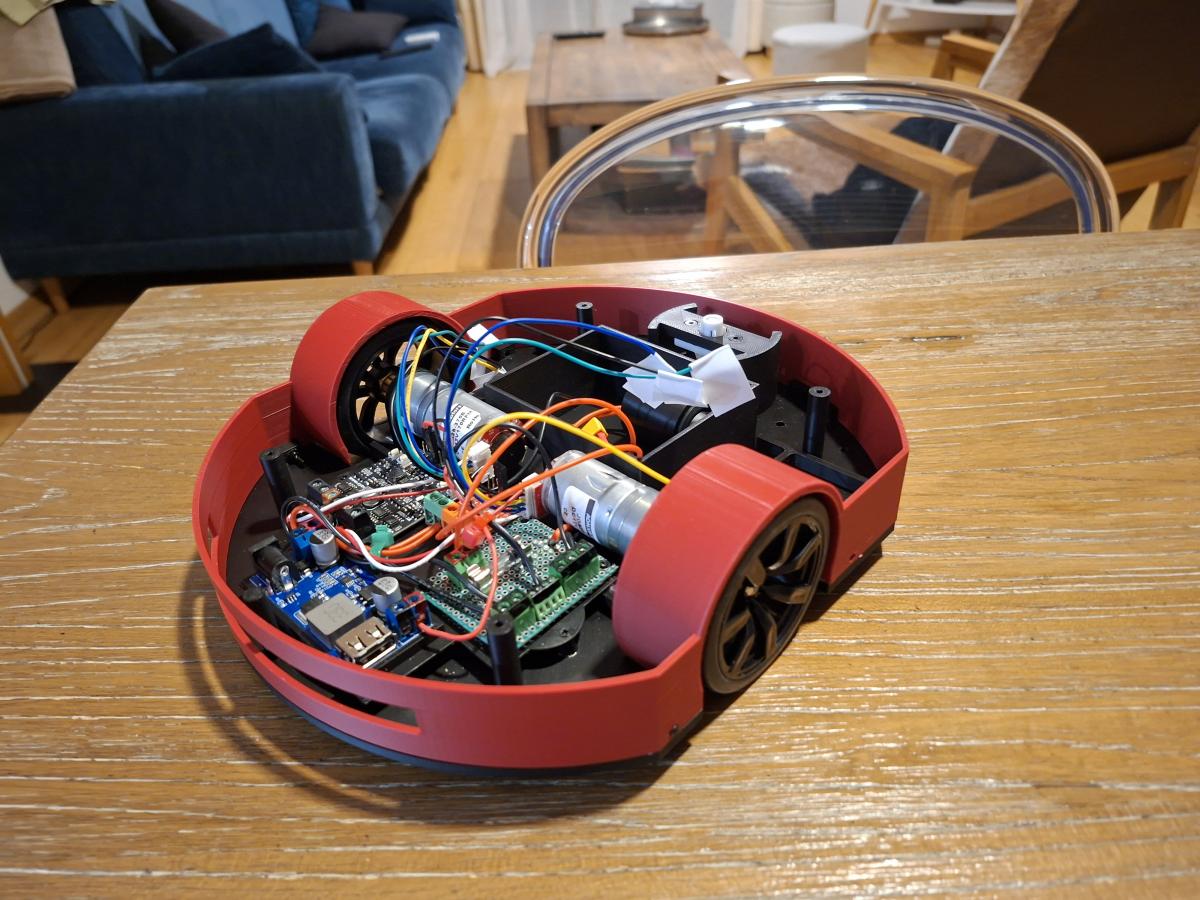
Voilà le deuxième étage OK . 


Il est réduit en surface pour permettre au pan/tilt de la caméra de faire leur mouvement. 


Du coup le deuxième niveau a été chaud à câbler avec des connections du Pi5 volumineuses, même si j'ai un peu bricolé les câbles.


J'ai du faire un pan/tilt hyper compact pour éviter qu'il monte trop haut et gêne le Lidar qui sera au niveau du dessus.


Le pare-choc sensible devant m'a pris aussi du temps mine de rien.


Autre grosse difficulté, 2 jours pour connecter le Pi 5 au wifi et pour m'apercevoir que le problème venait d'un vieux répétiteur wifi !  :tete:


Je devrais finir à 1.4 kg, c'est mieux que ce que je pensais au début mais moins bien que ce que j'avais extrapolé après le niveau du bas.


Prochaine étape, dernier étage avec Lidar, Ecran, Codeur rotatif réglage, et inter/AU. 


20260911_164612.jpg


#12 pmdd

pmdd

    Membre chevronné

  • Membres
  • PipPipPipPip
  • 1 208 messages
  • Gender:Male

Posté 13 septembre 2026 - 07:07

Une question sur le lidar C1. pas facile de l'intégrer avec son gros câble et son presse étoupe. peut-on sans risque enlever la gaine et le presse étoupe pour pouvoir faire descendre les fils verticalement ?


#13 Mike118

Mike118

    Staff Robot Maker

  • Administrateur
  • PipPipPipPipPip
  • 12 512 messages
  • Gender:Male
  • Location:Anglet
  • Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir

Posté 13 septembre 2026 - 02:43

Maintenant tu vois pourquoi je t'avais recommandé le ld06 : Plus petit / plus facile à intégrer et la câble se déconnecte =) 

Mais sinon oui tu peux mais ça va fragiliser un peu l'ensemble. Le but de la gaine c'est de protéger la jonction soudée au bout du câble pour que même si tu le bouge dans tous les sens la soudure ne bougera pas. 

Si tu retires la gaine, à chaque fois que tu vas bouger le câble il faudra faire un peu attention à ne pas tirer sur la soudure. 
Une astuce est d'ouvrir le dessous du lidar et de mettre un peu de colle silicone de sorte à ce que la colle silicone remplace le de la gaine + presse étoupe.


Si mon commentaire vous a plus laissez nous un avis  !  :thank_you:

Nouveau sur Robot Maker ? 

Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope  aux articles,  à la boutique  et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être ! 
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!


Les réalisations de Mike118  


#14 pmdd

pmdd

    Membre chevronné

  • Membres
  • PipPipPipPip
  • 1 208 messages
  • Gender:Male

Posté 14 septembre 2026 - 05:26

Maintenant tu vois pourquoi je t'avais recommandé le ld06 : Plus petit / plus facile à intégrer et la câble se déconnecte =) 

Mais sinon oui tu peux mais ça va fragiliser un peu l'ensemble. Le but de la gaine c'est de protéger la jonction soudée au bout du câble pour que même si tu le bouge dans tous les sens la soudure ne bougera pas. 

Si tu retires la gaine, à chaque fois que tu vas bouger le câble il faudra faire un peu attention à ne pas tirer sur la soudure. 
Une astuce est d'ouvrir le dessous du lidar et de mettre un peu de colle silicone de sorte à ce que la colle silicone remplace le de la gaine + presse étoupe.

 Effectivement ce n'est pas évident de l'intégrer. J'ai décortiqué la gaine, il y a en plus des 4 fils de sortie jaune, vert, noir, rouge, un fil blanc et une tresse métallique. C'est quoi ce fil blanc ? il fait continuité avec la tresse et le conducteur noir GND.


le Lidar se branche sur l'usb via un convertisseur usb. On ne peut pas le brancher autrement que par l'usb ? directement au Pi 5 ?


#15 Sandro

Sandro

    Membre chevronné

  • Modérateur
  • PipPipPipPip
  • 1 354 messages
  • Gender:Male

Posté 14 septembre 2026 - 08:42

Sur la page produit sur robotmaker, tu as un lien vers la datasheet (https://d229kd5ey79j..._C1_v1.0_en.pdf ).

Avant le convertisseur, tu as 4 fils : 2 d'alim (GND et 5V), et 2 de communication série (UART) en 3.3V (attention, n'y met pas des signaux en 5V, tu va probablement détruire ton Lidar).
J'ai pas utilisé les dernières versions de raspberry Pi, mais en versions 1 à 3, tu avais toujours au moins une liaison série en 3.3V disponnible.

Après, là où je n'en sait rien, c'est si les drivers "tout prêt" fonctionnent aussi en UART directement, ou s'ils cherchent exclusivement le Lidar via port USB. (NB : si tu veux utiliser le lidar dans du code custom, c'est pas très compliqué de récupérer les données toi même ; par contre si tu veux un driver kernel et/ou une intégration dans ROS ou d'autres logiciels, alors utiliser un driver fourni avec te simplifiera pas mal la vie)


Aidez-nous à vous aider : partagez toutes les informations pertinentes : description précise du problème, contexte, schéma de câblage, liens vers la documentation des composants, votre code (ou encore mieux un code minimal reproduisant le bug), ...

Vous recevrez ainsi plus de réponses, et elles seront plus pertinentes.


#16 Mike118

Mike118

    Staff Robot Maker

  • Administrateur
  • PipPipPipPipPip
  • 12 512 messages
  • Gender:Male
  • Location:Anglet
  • Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir

Posté 14 septembre 2026 - 10:06

Je confirme la remarque de Sandro, tu peux l'utiliser en usb avec le driver fourni où le brancher en direct sur les broches de la raspberry pi. 

Le rplidar C1 a 45 fils : masse 5V Rx Tx. Que tu peux brancher en direct sans nécessairement passer par le driver fourni. 

Les RP lidar ont à l'origine un 5 ème fil ( Rplidar A1 et A2 ) qui est un fil pwm pour contrôler la vitesse de rotation du lidar, mais le C1 ne l'a pas. Par contr pour rester electriquement compatible avec les accessoires prévu pour d'autre lidar le C1 est généralement fourni avec une prise 5 pins avec seulement 4 pins de relié sur le connecteur ) 

Avant d'utiliser ton C1 directement sur les pins de ta raspberry , tu peux

A ) éventuellement apprendre à connecter ta raspberry pi 5 avec ton microcontrôleur pico en uart. 

B ) Tu peux ensuite apprendre à utiliser le C1 avec le pico en uart. 

Ensuite

C ) tu pourras ajuster ton code sur la pi pour lire le C1 directement en Uart sur ta raspberry pi 5 :)  en mélangeant A et B

( tu pourras bien entendu commencer par A puis B ou l'inverse B puis A ... ) 


Si mon commentaire vous a plus laissez nous un avis  !  :thank_you:

Nouveau sur Robot Maker ? 

Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope  aux articles,  à la boutique  et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être ! 
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!


Les réalisations de Mike118  


#17 pmdd

pmdd

    Membre chevronné

  • Membres
  • PipPipPipPip
  • 1 208 messages
  • Gender:Male

Posté 15 septembre 2026 - 03:31

Merci pour ces conseils et heureusement que je peux faire comme ça sinon impossible de câbler le lidar.


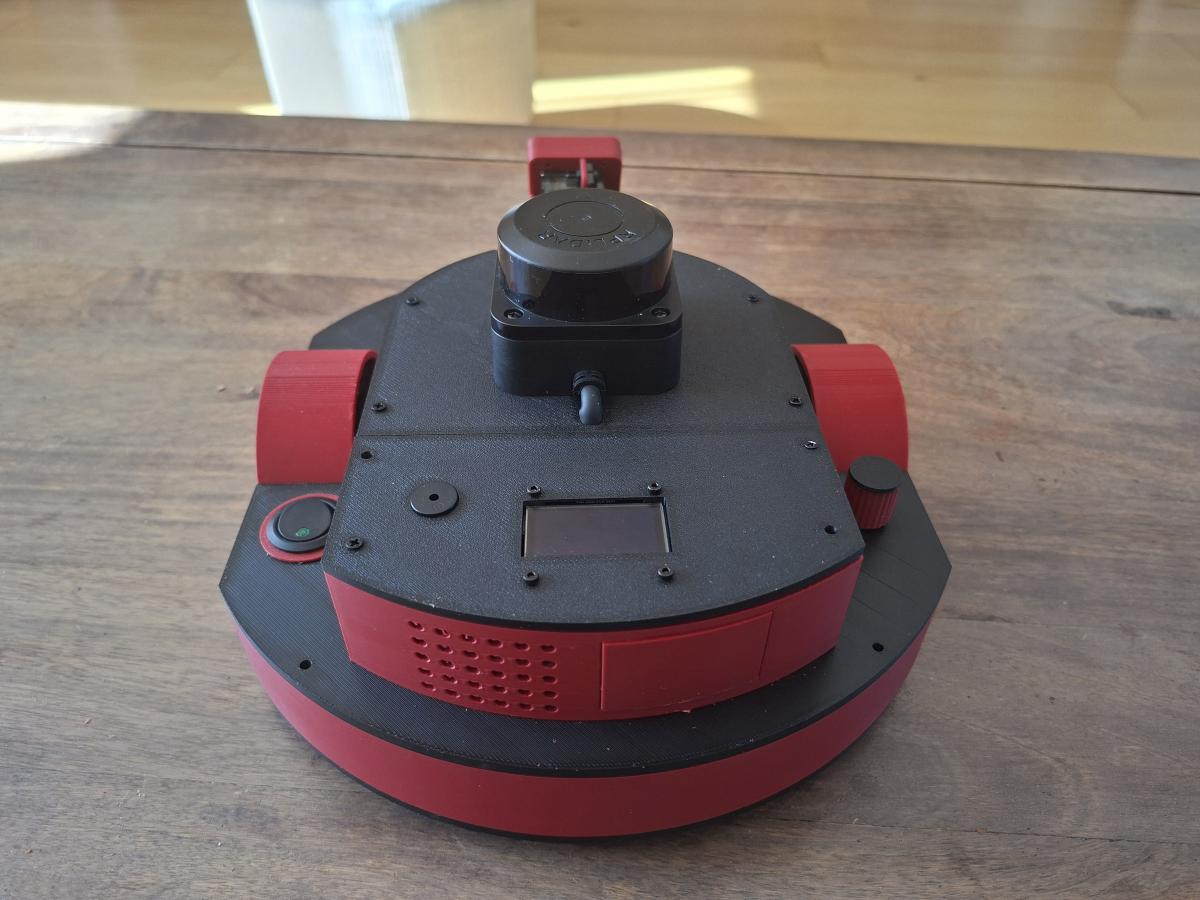
J'ai fini la conception du robot, je suis content du résultat mais il a un gros défaut: la partie puissance et motorisation est totalement inaccessible en cas de problème et nécessiterait un démontage et décâblage complet du robot. Autant dire que cela risque d'arriver et si c'est le cas je sais comment faire le même , mais avec un accès total à tous les organes. 

je ne vais pas le refaire maintenant , mais peut-être à la première mise sous-tension ce sera nécessaire !


Les difficultés particulières de conception ont été le pare-choc avant, le pan/tilt compact, la roulette arrière. Je l'ai aussi quasiment refait à zéro pour intégrer l'interrupteur M/A et l'encodeur rotatif de réglage sur les ailes du niveau 2.

mais le plus compliqué a été le câblage, là aussi je sais comment mieux faire la prochaine fois si nécessaire.


Ses dimensions finales : 1.330 kg batterie incluse, 90mm de haut hors lidar, 130 mm avec Lidar, longueur 240 mm , largeur 210 mm


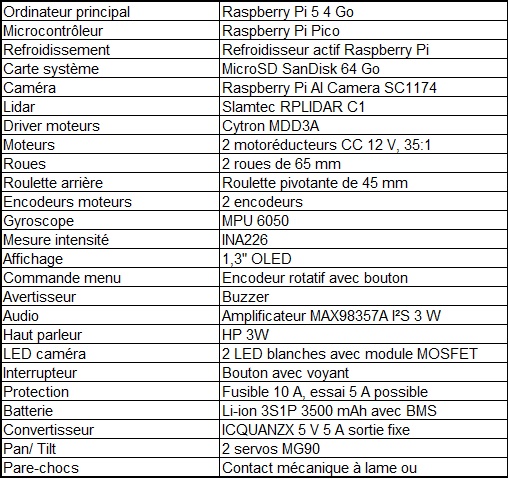
Et la liste des équipements:


equipement.jpg


Je viens de faire ce que je préfère faire et ce que je sais mieux faire, je n'ose pas le mettre sous tension même si les vérifications élémentaires sont OK. Et je vais tester chaque équipement un par un.


20260915_161950.jpg


20260915_162025.jpg


#18 pmdd

pmdd

    Membre chevronné

  • Membres
  • PipPipPipPip
  • 1 208 messages
  • Gender:Male

Posté 17 septembre 2026 - 09:10

Tous les tests sont OK ! C'est la première fois que ça m'arrive de faire bien du premier coup. :grimace:

J'ai mesuré la consommation de chaque équipement avec une alim stabilisée, tout est OK. La consommation globale est de 1A seulement mais avec aucun effort ni blocage.

La communication Pi vers Pico et vice-versa fonctionne !


Je suis un peu étonné que ça se passe si bien...

Maintenant commence mon autoformation: apprendre les commandes essentielles pour manipuler les fichiers dans Linux. J'ai déjà appris comment écrire les programme sur la Pi5 en étant connecté au réseau sans écran ni clavier spécifique. Ensuite je suis en train de voir les commandes et la syntaxe en python pour communiquer via UART.


J'attaque la partir sécurité. Mon objectif est de faire du code micropython / python hyper simple, sans classes complexes.


* Le premier job est de faire un programme pour arrêter proprement la Pi en utilisant le bouton poussoir de l'encodeur.

* Le deuxième sera de programmer une alerte en cas de niveau de batterie insuffisant.


#19 pmdd

pmdd

    Membre chevronné

  • Membres
  • PipPipPipPip
  • 1 208 messages
  • Gender:Male

Posté 18 septembre 2026 - 09:38

Voilà je tiens ma première erreur qui nécessiterait une reconstruction complète du robot puisque je n'ai pas accès à l'élément en cause. Je vais attendre d'en trouver d'autres pour refaire à zéro, d'autant plus que tout fonctionne parfaitement.


Il s'agit du câblage de l'INA226, qui semble très performant pour la mesure de l'intensité, il y a un écart de mesure de 0.2% avec la mesure de mon alimentation. mais j'ai complètement oublié de câbler pour la mesure de la tension. Dons pas possible de surveiller la batterie.

Il s'agit de ce module : 


ina226.jpg


Pour le reste j'ai passé mon après-midi à transformer le Pi 5 en serveur Web pour accéder aux images de la caméra en temps réel. Pas vraiment intéressant, ni créatif, il s'agit de suivre un mode opératoire documenté et connu fait de programmes déjà développés. J'ai même arrêté de vouloir comprendre chaque ligne de cette partie là.

En revanche le résultat est excellent, avec en prime une icône sur mon téléphone pour me connecter, icône qui sera le logo de mon projet :


icone_robot.jpg


#20 Mike118

Mike118

    Staff Robot Maker

  • Administrateur
  • PipPipPipPipPip
  • 12 512 messages
  • Gender:Male
  • Location:Anglet
  • Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir

Posté 18 septembre 2026 - 11:44

N'hésite pas à mettre les liens des tutoriels ou des articles que tu suis ou ceux dont tu t'inspires ;)


Si mon commentaire vous a plus laissez nous un avis  !  :thank_you:

Nouveau sur Robot Maker ? 

Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope  aux articles,  à la boutique  et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être ! 
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!


Les réalisations de Mike118  


Répondre à ce sujet


1 utilisateur(s) li(sen)t ce sujet

0 members, 1 guests, 0 anonymous users