
2) it's too fast in my opinion. I don't see how this robot could drive around on a table between glasses and plates. It also makes the direction control very sensitive, while driving forward, a slight turning nudge and the Robot points in any other direction. Could a motor with 33-50% speed be used?
1792 réponses à ce sujet
#1682

Mike118
-
- Administrateur
-

- 12 871 messages
Staff Robot Maker
- Gender:Male
- Location:Anglet
- Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir
Posté 22 janvier 2026 - 12:30
We can select motors with higher gear ratio to reduce speed, but we can also just reduce the max pwm sent to the motors.
Si mon commentaire vous a plus laissez nous un avis ! 
Nouveau sur Robot Maker ?
Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope aux articles, à la boutique et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être !
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!
#1683
Mike118
-
- Administrateur
-
- 12 871 messages
Staff Robot Maker
- Gender:Male
- Location:Anglet
- Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir
Posté 22 janvier 2026 - 12:33
The robot is fast because the motors run with 2S voltage and the mecanum wheels ( 48mm) are bigger than the standard 40mm wheels
Si mon commentaire vous a plus laissez nous un avis !
Nouveau sur Robot Maker ?
Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope aux articles, à la boutique et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être !
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!
#1684
Mike118
-
- Administrateur
-
- 12 871 messages
Staff Robot Maker
- Gender:Male
- Location:Anglet
- Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir
Posté 22 janvier 2026 - 12:35
There is an IMU in the ups board, this can be used for more advanced users to solve this. You can add weight in the back of the base to adjust the center of gravity, and the default "standard" robot will be with standard wheels not mecanum ones.
Si mon commentaire vous a plus laissez nous un avis !
Nouveau sur Robot Maker ?
Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope aux articles, à la boutique et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être !
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!
#1685
Mike118
-
- Administrateur
-
- 12 871 messages
Staff Robot Maker
- Gender:Male
- Location:Anglet
- Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir
Posté 22 janvier 2026 - 12:37
We can also cheat by adjusting the control to reduce the front wheels speed when moving side to side ... But adjusting the center of gravity should be the first thing to work on.
Si mon commentaire vous a plus laissez nous un avis !
Nouveau sur Robot Maker ?
Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope aux articles, à la boutique et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être !
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!

#1687
Mike118
-
- Administrateur
-
- 12 871 messages
Staff Robot Maker
- Gender:Male
- Location:Anglet
- Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir
Posté 22 janvier 2026 - 16:28
Yes. Settings for 2s should be adjusted... right now with 1S config :
100:1 gear ratio was the standard gear ratio and 50:1 gear ratio was the " racer config " ...
I gues that we can use 150:1 as standard config and 75:1 as racer config and 100:1 as in between.
100:1 gear ratio was the standard gear ratio and 50:1 gear ratio was the " racer config " ...
I gues that we can use 150:1 as standard config and 75:1 as racer config and 100:1 as in between.
Si mon commentaire vous a plus laissez nous un avis !
Nouveau sur Robot Maker ?
Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope aux articles, à la boutique et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être !
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!
#1688
firened
-
- Membres
-
- 2 124 messages
Pilier du forum
- Gender:Male
Posté 22 janvier 2026 - 17:24
Doubling the voltage gets ~double the rpm.
I'd suggest 200:1 or 300:1.
I just really dislike if the handling is sensitive, it's so annoying.
Those are still the Pololu High Power versions, right? What happens if rotation is blocked and controls are set to full speed. Do they burn out or break gears?
I'd suggest 200:1 or 300:1.
I just really dislike if the handling is sensitive, it's so annoying.
Those are still the Pololu High Power versions, right? What happens if rotation is blocked and controls are set to full speed. Do they burn out or break gears?
#1689
Mike118
-
- Administrateur
-
- 12 871 messages
Staff Robot Maker
- Gender:Male
- Location:Anglet
- Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir
Posté 22 janvier 2026 - 18:48
Increase voltage provide a larger range of control.
8.4v allow to go faster with same available torque.
Use 8.4v pwm allow to give better acceleration too...
I would recommend to use 150:1 gear ratio and decrease a little the max pwm value if you want to reduce speed.
Increase too much the gear ratio can be a problem. You don't need more torque. And if the gear ratio is too big you can break the gearbox by trying to manually move the wheel...
Si mon commentaire vous a plus laissez nous un avis !
Nouveau sur Robot Maker ?
Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope aux articles, à la boutique et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être !
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!
#1690
firened
-
- Membres
-
- 2 124 messages
Pilier du forum
- Gender:Male
Posté 24 janvier 2026 - 13:55
0) Note: if you're only using a keyboard, you might not notice what I'm talking about, because you press the key for a specific duration to get a specific ° degree rotation. but using the joystick, I can't rotate for 0.2s and stop multiple times a second. joystick requires proportional speed that goes considerably slower and still has torque.
1) you say i can lower maximum output pwm % to achieve slower speed. I set OUTS to -50 to 50. mathematically it checks out, that should work, but why does it not really help in practice?
1) you say i can lower maximum output pwm % to achieve slower speed. I set OUTS to -50 to 50. mathematically it checks out, that should work, but why does it not really help in practice?
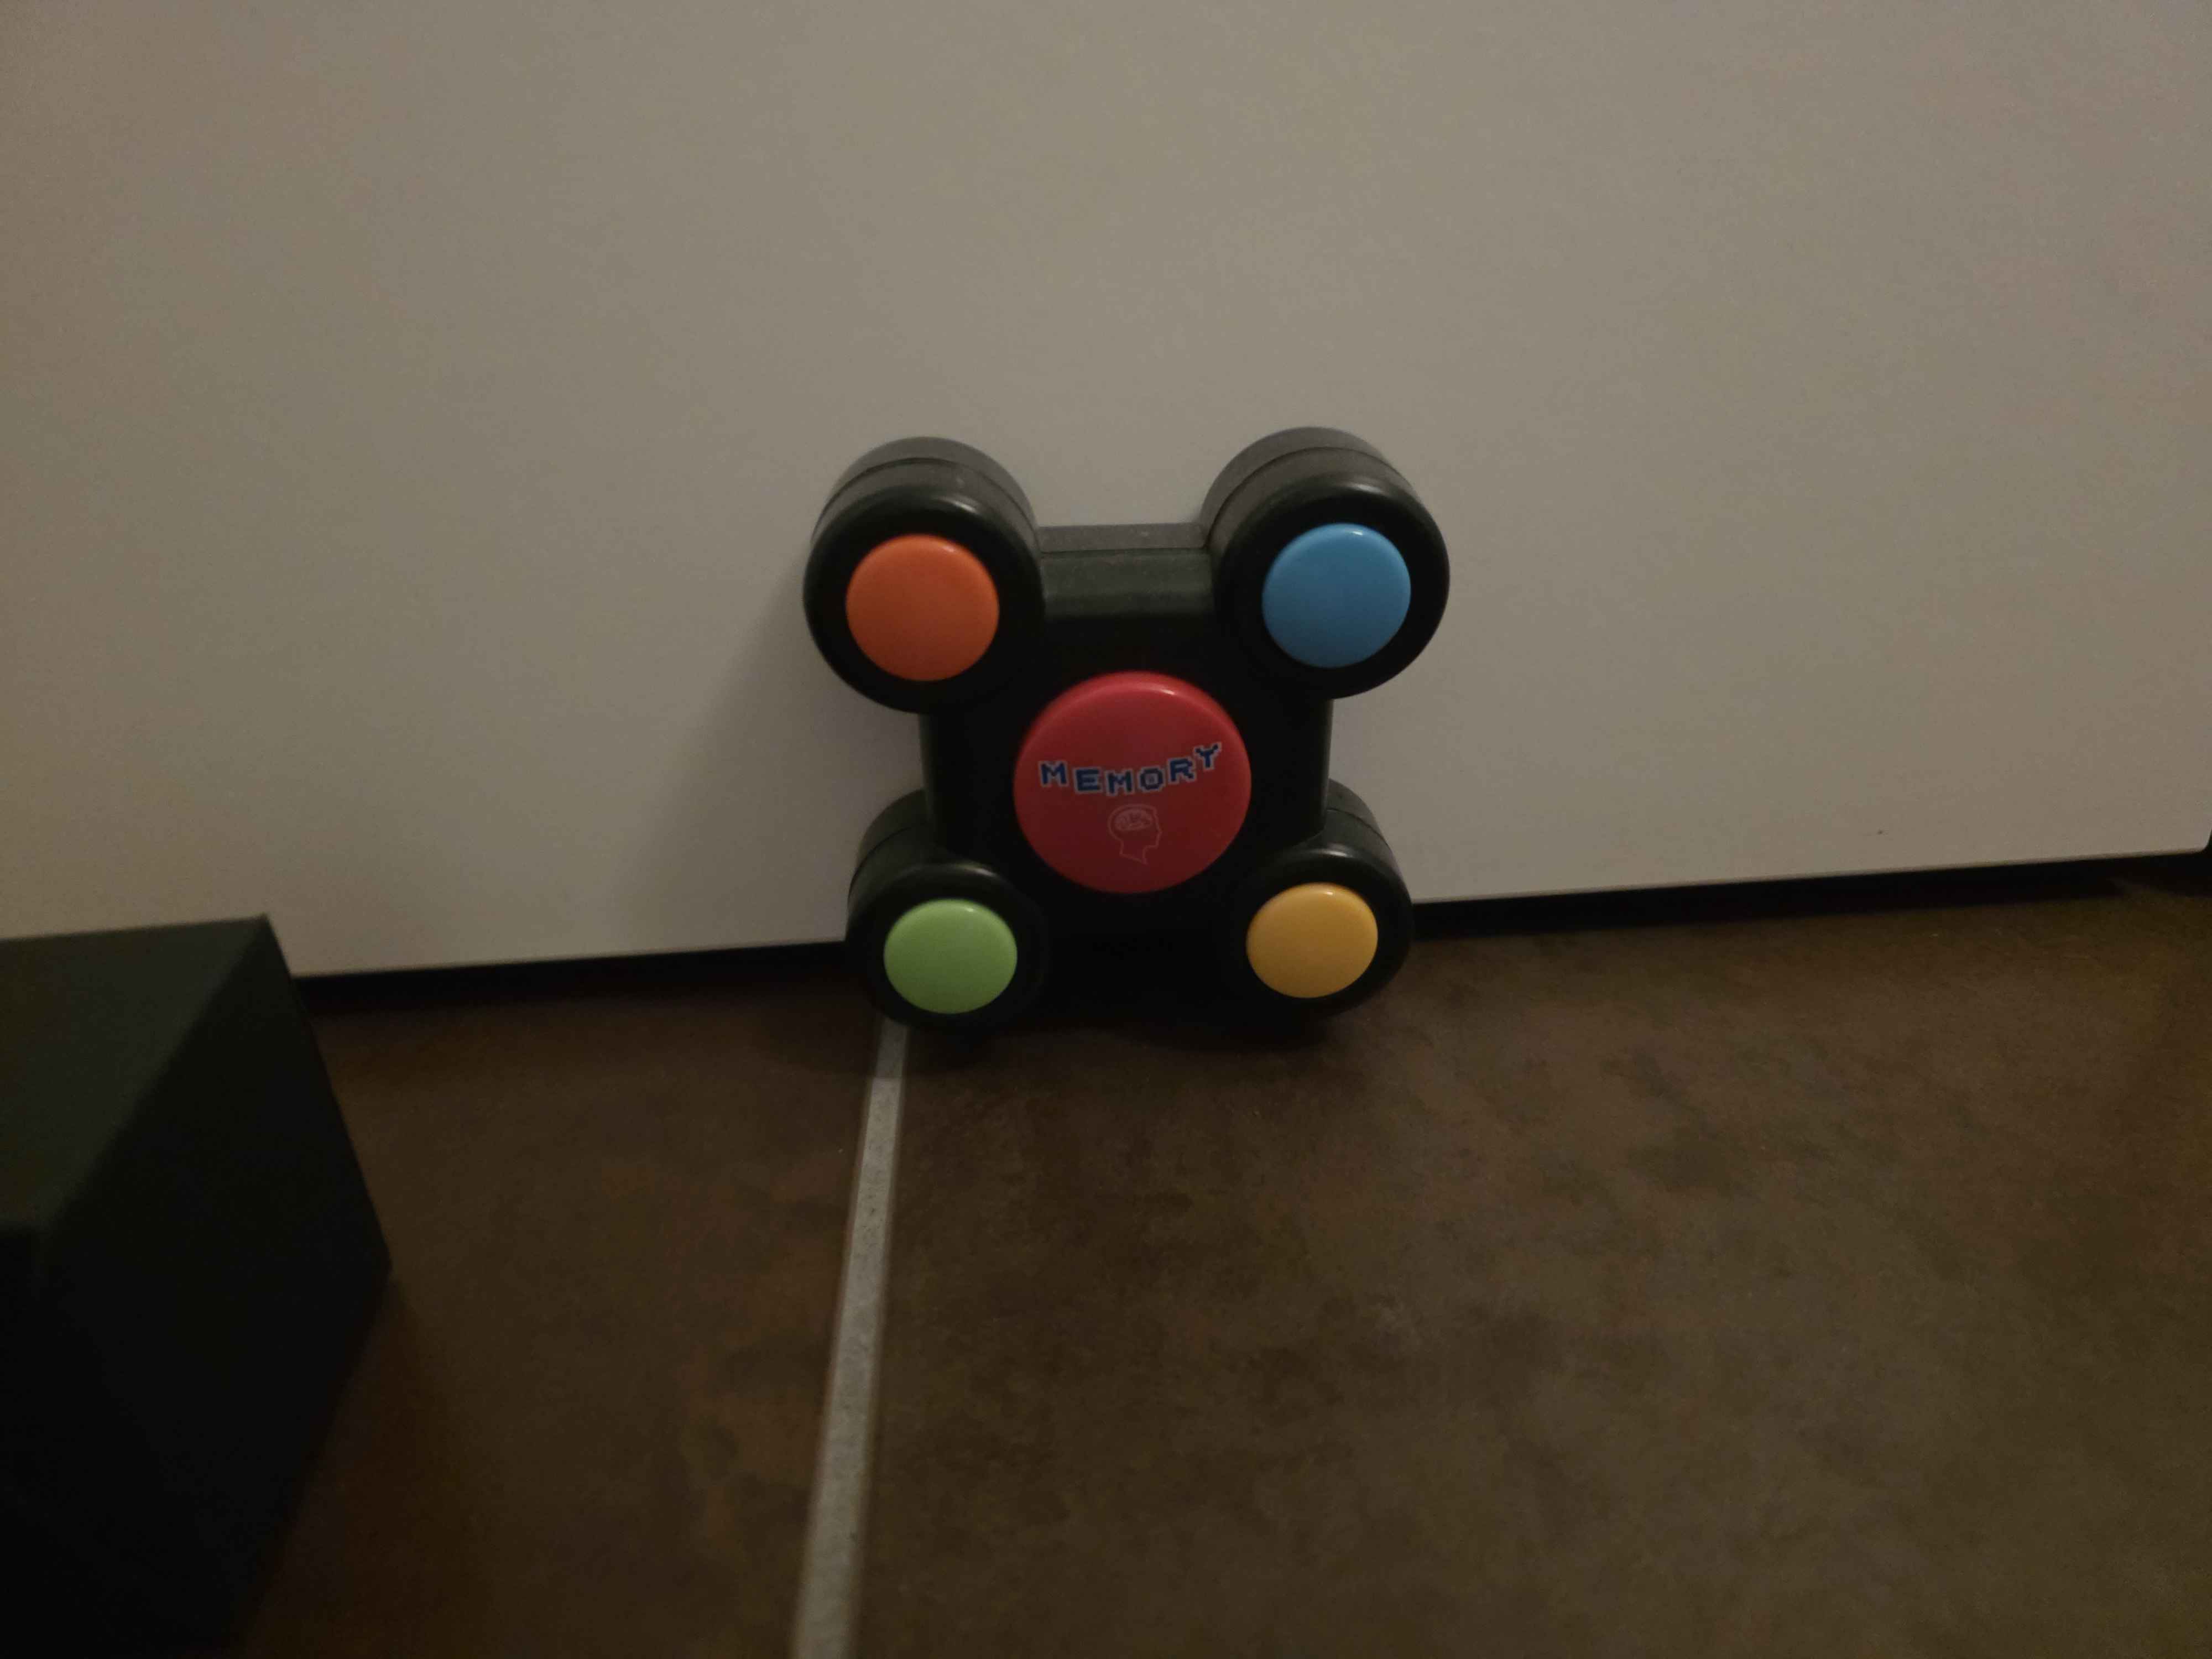
 Come and press the yellow and green buttons in succession. Tell me how often you accidentally overshoot a rotation.
#1693
firened
-
- Membres
-
- 2 124 messages
Pilier du forum
- Gender:Male
Posté 24 janvier 2026 - 13:57
2) regarding torque: it's true we don't need more torque at full speed, but we do need torque at a slow speed. slowest possible constant rotation speed:
on ibiouda it's 20°/s (that is only 6.3 rpm!)
on UPS it appears considerably higher.
on ibiouda it's 20°/s (that is only 6.3 rpm!)
on UPS it appears considerably higher.
#1695
Mike118
-
- Administrateur
-
- 12 871 messages
Staff Robot Maker
- Gender:Male
- Location:Anglet
- Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir
Posté 24 janvier 2026 - 14:08
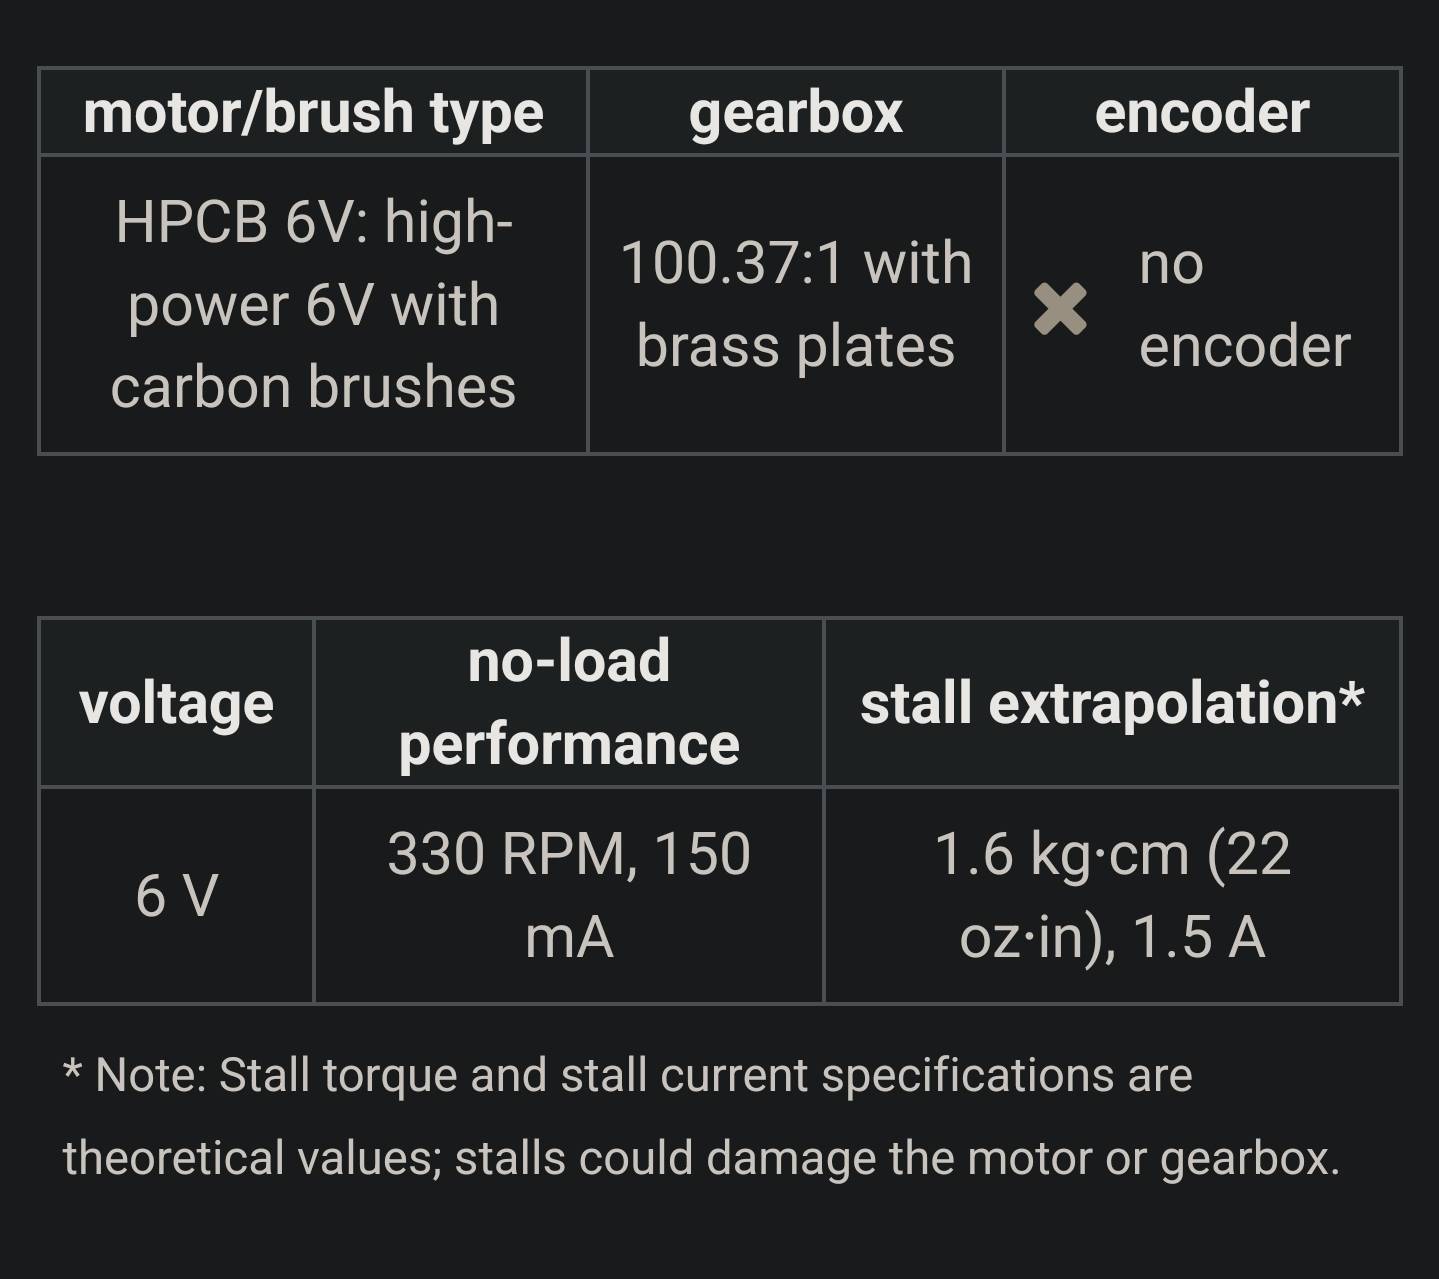
Just to be sure we need to verify if we are comparing the same motors. I am not 100% sure about what kind on motors you have in your robot.
Si mon commentaire vous a plus laissez nous un avis !
Nouveau sur Robot Maker ?
Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope aux articles, à la boutique et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être !
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!
#1697
Mike118
-
- Administrateur
-
- 12 871 messages
Staff Robot Maker
- Gender:Male
- Location:Anglet
- Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir
Posté 24 janvier 2026 - 16:26
The modele we usually use is the HP version not hpcb. But yes I should have send you the 100:1 gear ratio.
Si mon commentaire vous a plus laissez nous un avis !
Nouveau sur Robot Maker ?
Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope aux articles, à la boutique et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être !
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!
#1698
Mike118
-
- Administrateur
-
- 12 871 messages
Staff Robot Maker
- Gender:Male
- Location:Anglet
- Interests:Robotique, Entrepreneuriat, Innovation, Programmation, Résolution de problème, Recherche de solutions, Mécanique, Electronique, Créer, Concevoir
Posté 24 janvier 2026 - 16:27
Do you think you would prefer drive the motors at 5v instead of the 2S voltage ?
Si mon commentaire vous a plus laissez nous un avis !
Nouveau sur Robot Maker ?
Jetez un oeil aux blogs, aux tutoriels, aux ouvrages, au robotscope aux articles, à la boutique et aux différents services disponible !
En attendant qu'une bibliothèque de fichiers 3D soit mise en place n'hésitez pas à demander si vous avez besoin du fichier 3D d'un des produits de la boutique... On l'a peut être !
Si vous souhaitez un robot pilotable par internet n'hésitez pas à visiter www.vigibot.com et à lire le sous forum dédié à vigibot!
Répondre à ce sujet


1 utilisateur(s) li(sen)t ce sujet
0 members, 1 guests, 0 anonymous users

